车动了。
刚走出去半米,整个车身往左侧斜了15度,顺着标线歪到了邻组的赛道上。男生“啪”的一声拍了下桌子,笔都滚到了地上。
“又歪了!”
我站在旁边,手里攥着刚改完的实训大纲,没说话。这已经是这周第五次因为跑偏卡壳的小组了。
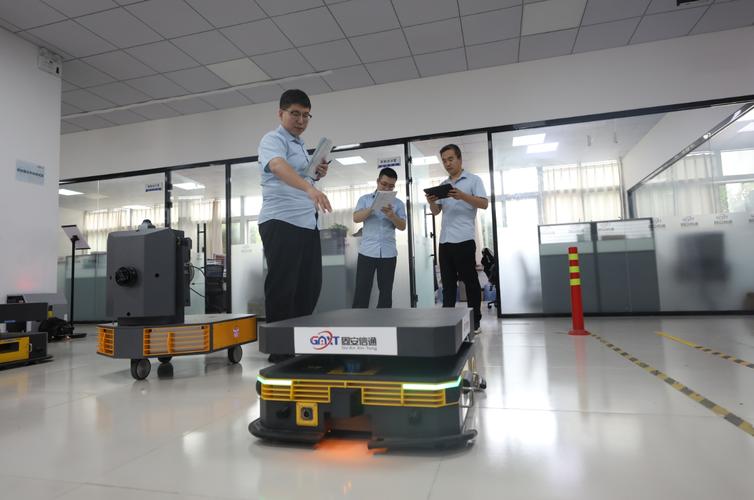
跑偏的锅,真不是算法的
之前我在课件里把差速轮的转速匹配算得明明白白,公式推导占了三页PPT,总觉得学生只要把左右轮的转速差算对,车就能走成一条直线。
结果呢。
上周第二组的女生把他们的AGV拆开来查,我凑过去一看,两个驱动轮的固定螺丝,左边拧得快把铝型材压变形了,右边的螺丝居然还留着两圈的间隙。车跑起来,紧的那边轮子转动阻力是松的那边的三倍,转速掉了快20%,不歪才怪。
说真的,那瞬间我有点脸热。
我之前备课的时候,把“差速控制精度”当核心考点,翻了好多工业AGV的技术文档,甚至把车间里的伺服电机参数都抄进了课件,偏偏漏了最基础的装配细节——没人会觉得拧螺丝是个需要专门教的事。
还有个学生更绝,为了省时间,螺丝滑牙了就往螺纹孔里塞了半张纸巾,拧上去看着挺紧,车一跑就松。我看到的时候人都傻了。
真的。
别上来就堆最先进的模块
去年我们换实训套件的时候,教研室里有同事提议,要给学生配带激光雷达的AGV,说要跟工业现场的技术接轨,省得学生出去了连SLAM都没听过。
我当时没反对。
直到有个小组花了两千多块从实验室申请的激光雷达模块装到车上,跑起来每隔半米就跳出一个假的障碍物点,车在路上疯狂打方向,差点撞到旁边的实训台。拆下来查了半天才发现,电机驱动的PWM波干扰了雷达的通信线,屏蔽层都没接对。
最后那个雷达被拆下来,放在实验室的架子上落灰。
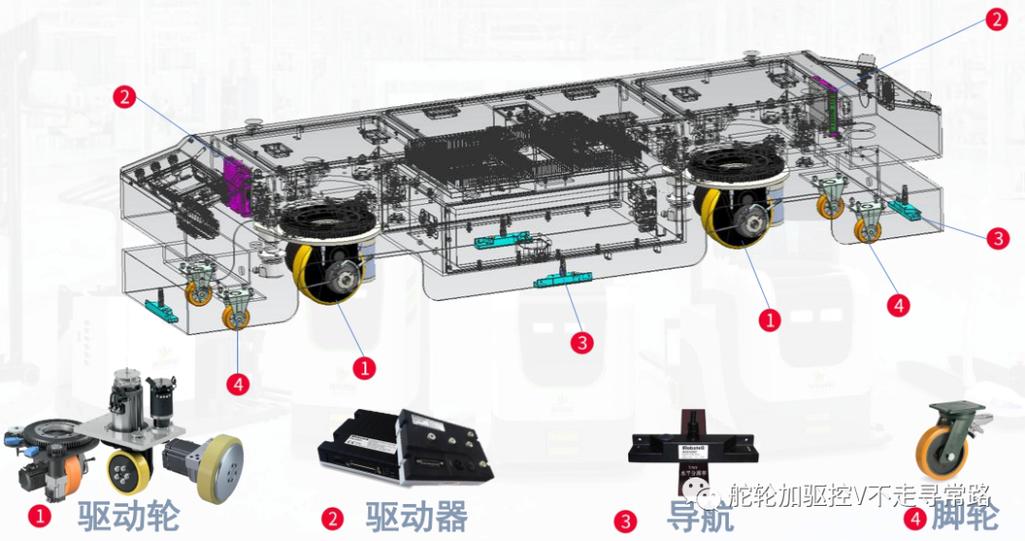
我们现在给大一学生配的教学AGV,根本没装那些花里胡哨的模块。就用最基础的磁条导航,沿着地面贴的磁条走,成本不到激光雷达套件的十分之一。
为啥。
因为大一的学生连坐标系转换都没搞明白,你让他调SLAM的建图参数,纯纯浪费时间。磁条导航多好,原理直白,接线简单,就算出问题,顺着磁条查就能找到毛病——是磁条贴歪了,还是传感器的高度不对,或者是轮子卡了东西。
拧对螺丝,比调三天PID有用
改了三版实训大纲之后,我把之前第一周的“代码编写”任务直接换成了“底盘装配”。
现在实训课的第一个40分钟,不准接电路,不准写代码,所有人对着底盘套件拧螺丝。要求很细:所有螺丝按对角顺序拧到规定扭矩,每颗螺丝拧完用油漆笔做个标记,还要用直角尺检查两个驱动轮的同轴度公差——左右轮面和底盘侧边的距离差,不能超过0.5毫米。
刚开始有学生抱怨,说这也太简单了,根本不像大学的实训内容。
上周第三组的男生按要求把所有螺丝拧完,重新把车推到起点。按下启动键,12米长的磁条赛道,车走完全程,和标线的最大偏差没超过3厘米。
他盯着屏幕上跳出来的里程数,愣了半天,转头问我:
“老师,我没调PID啊?”
我当时差点笑出来。
之前他为了把车调直,蹲在实验室改了三天的PID参数,从P值0.1调到0.8,车还是歪歪扭扭像个喝醉的人。结果把螺丝拧紧,把同轴度调对,车自己就走直了。
那些把AGV吹得神乎其神的宣传稿,从来不会告诉你,工业现场的运维师傅,每天上班查的第一件事,就是把AGV的驱动轮螺丝按扭矩紧一遍。
风从走廊吹进实训教室的时候,台面上的设计图纸被吹得翻了页。那个之前拍桌子的男生蹲在地上,把自己那台AGV的所有螺丝又挨个拧了一遍,拧完抬头跟我说,原来之前三天的功夫,都白费了。
哪能是白费呢。
机械设计的道理,从来都是藏在这些没人愿意写在宣传稿里的细节里。你总想着追最先进的算法,堆最贵的模块,却忘了最基础的结构公差、装配精度、受力关系,才是所有设备能跑起来的根。
