上周三下午的实训课,我把去年攒的那台协作臂往实验台一摆,底下三个学生先炸了——”老师这不是淘宝上卖的那种演示玩具吗?”
没人信。我没急着反驳,插了电源,让最前排那个戴黑框眼镜的男生伸手往臂的运动路径里挡。
学生盯着协作臂的第一反应,全是错的
之前带过的班,十个有九个第一反应是”这玩意不就是加了传感器的工业机械臂?”。他们总拿工业臂的参数往这套,说”工业臂要围安全栏,这个不用,所以就是便宜版的工业臂”。
之前我也踩过这个坑——总拿PPT放参数,什么额定负载5kg,重复定位精度0.02mm,学生听了就忘,觉得和自己做的课设半毛钱关系没有。直到那个男生伸手挡的瞬间,协作臂碰到他手腕就停,他愣了两秒,抬头说”哦?真不疼?”
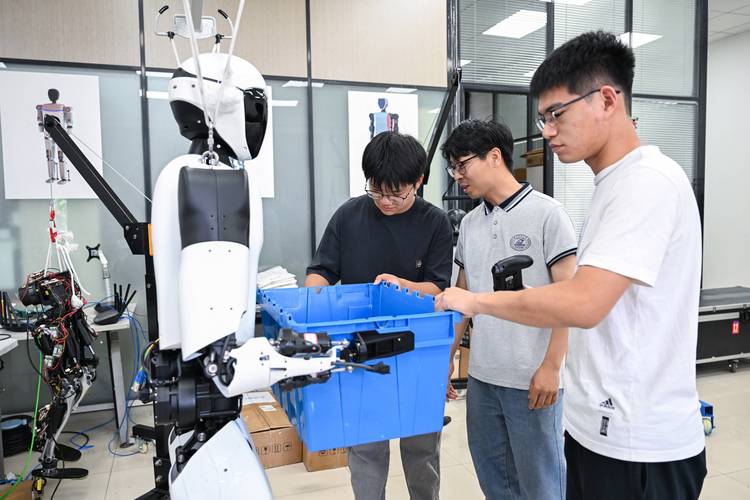
我让他们自己上手调参数,把碰撞灵敏度拉到最高,结果臂一动就抖,连放个空的零件盒都要晃半天。这时候我才点破,碰撞力的触发阈值不是越低越好——阈值太低,实验室里风扇吹过来的震动都会被当成碰撞,根本没法干活;阈值太高,真碰到人的时候停晚了,照样伤人。
我们在课上给协作臂做的第一个”反常识”改动
这周的课设任务是让协作臂把实验台这边的电子元件盒搬到对面工位,中间要过人。一开始学生小组的方案全是加软包,说”包上海绵,碰到人也不疼”。我没直接否定,让他们拿测力计测了一组数据——包了5mm厚海绵的末端,碰到测力计的峰值力反而比没包的时候高了30%。
全组人都傻了。
道理很简单:海绵的形变让力的传递慢了,关节里的电流传感器要等海绵压到一定程度,才能检测到负载异常触发急停,这时候力已经实打实打在被测物体上了。我们最后改的方案根本不是优化末端防护,而是调整关节的速度环限幅逻辑——只要臂的运动范围里出现人体轮廓,不管有没有碰到,先把运动速度降到原来的三分之一,离得越近速度越慢,真发生碰撞再触发急停。
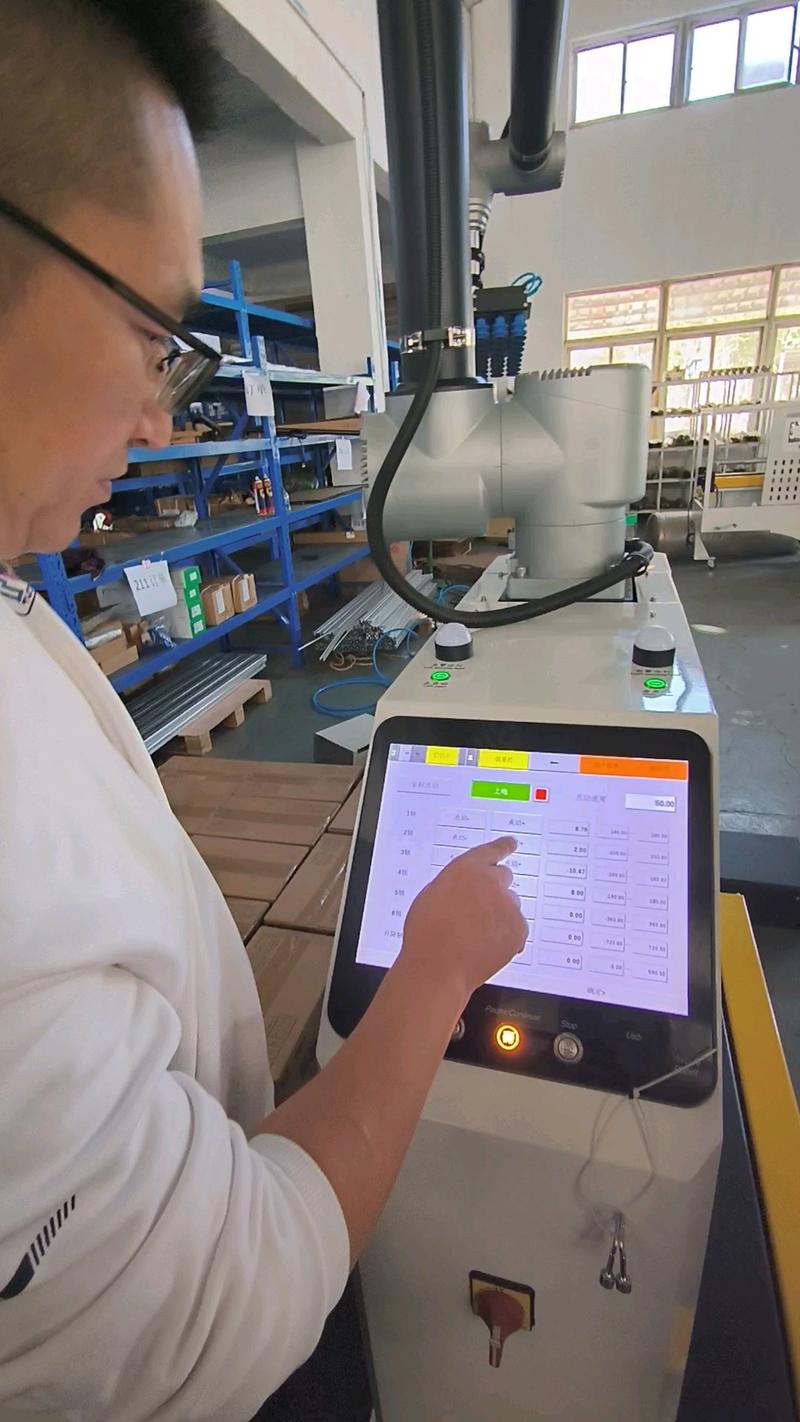
为了调这组参数,他们蹲在实验台边测了快两个小时,从离人1米的时候该降多少速,到离人30厘米的时候该完全停住,记了满满半页草稿纸。有个之前总觉得机械设计就是画CAD图的男生,调完参数靠在实验台边喝水,说”原来之前课上学的那些减速器选型、传感器原理,最后都是要落到这些破参数上的”。
别把”协作”二字讲成营销话术
之前参加行业交流会,总有人说人机协作机器人的优势就是”不用安全围栏,省空间”。说实话,我在课堂上测了快一年,哪怕是符合最高安全等级的协作臂,要是让它举着个金属装配扳手全速晃,真碰到人胳膊,照样能把人打青。
我之前教的时候也顺着PPT念过”协作就是人机可以在同一个空间工作”,直到去年有个学生做课设,让协作臂举着个尖锐的测针在人旁边走,我站旁边都捏一把汗。后来我们把课设要求改了——不是让学生证明”这个臂能和人一起干活”,而是让学生搭三层安全冗余:第一是固定区域的速度限制,第二是视觉识别的距离预判,第三是碰撞触发的急停,少一个都不算合格。
昨天晚课下课,那个戴黑框眼镜的男生留下来,对着协作臂的控制界面敲了半天,说想把这套速度预判逻辑用到他自己做的3D打印机上——毕竟3D打印机的喷嘴也容易碰到人伸进去的手。我没拦他。
反正机械设计这东西,从来不是照着参数表念就能学会的。
