2026-10-27 00:24:03 分类:机械设计
上个月陪甲方验收数字孪生项目,对方指着屏幕上转得溜的产线模型问:“这玩意跟我车间里那台冲床差了三个振动传感器,你告诉我这是孪生?” 当时汗直接下来了。
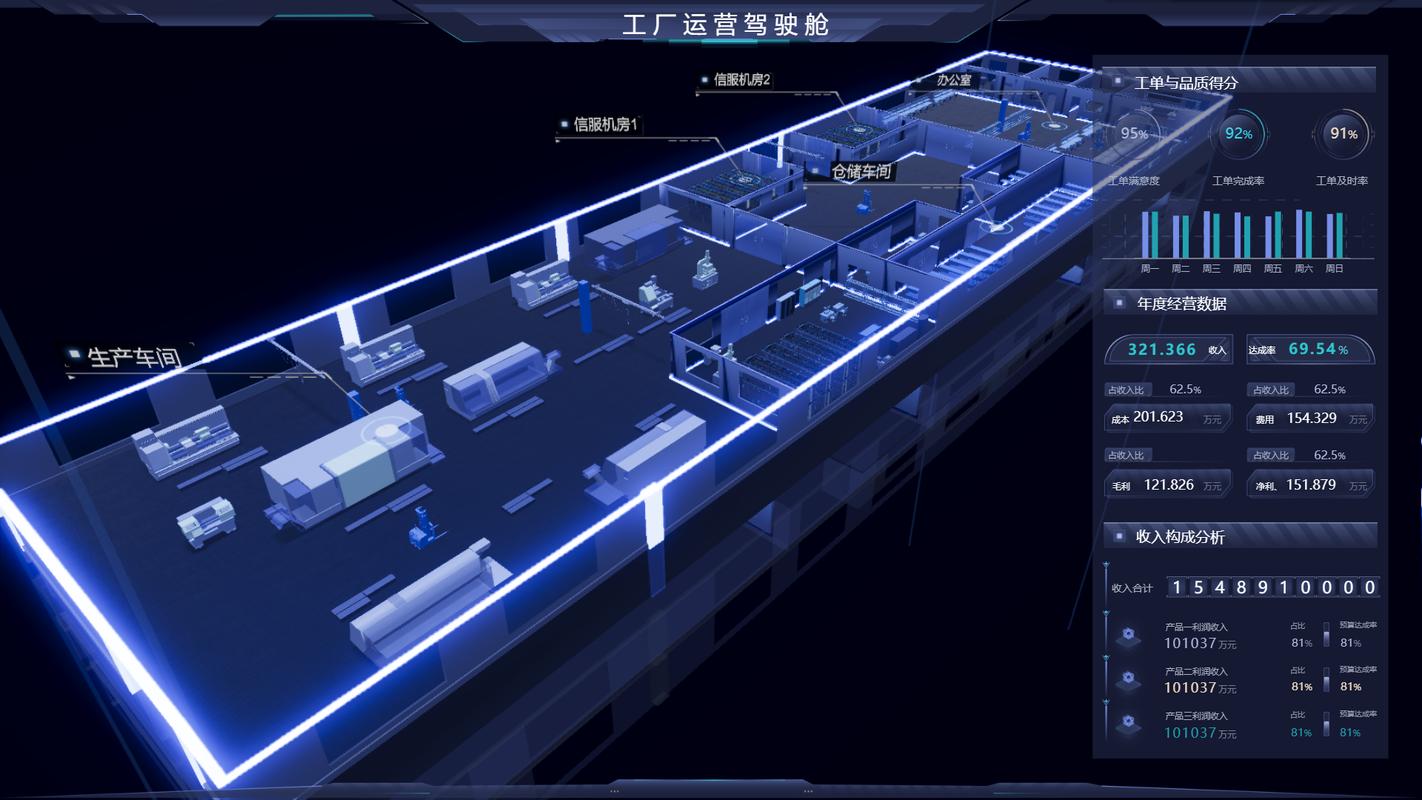
很多人对工厂数字孪生的理解还停留在3D可视化的层面,实际上映射建模的核心从来不是“看起来像”,而是物理实体与虚拟模型之间的误差可控、双向可交互。这几年参与了十多个离散制造车间的孪生项目,踩过的坑比写过的文档还多,今天把最落地的几个建模要点拆出来聊。
别拿视觉仿真当孪生:映射的第一性原理是误差边界
说真的,我见过太多项目为了赶验收节点,建模团队上来就奔着做游戏级画质去,连设备表面掉的漆都精准复刻,结果跟实际车间的生产状态半毛钱关系没有。按照GB/T 42447-2023《数字孪生 工业应用成熟度评估指南》的定义,真正的数字孪生映射,核心是建立物理实体和虚拟模型之间的双向数据闭环,不是追求像素级的视觉相似。
之前做汽车焊装车间的项目,一开始团队花了三周时间把六轴机械臂的外观做的跟真机一模一样,连关节上的品牌logo都贴上去了,结果上线测试才发现,实际采集的焊枪电流跟模型里的预设值偏差有12%,设备因为气压不足出现焊接虚焊的时候,模型还在慢悠悠显示“运行正常”。这玩意除了给领导汇报的时候好看,半毛钱用都没有。
做映射的时候,要给每个维度定好允许的误差边界,不是要求100%的完全匹配,而是要保证误差在业务可接受的范围内。几何映射的误差要控制在±5mm以内,不然AGV的路径在模型里算出来是通畅的,实际走的时候直接撞货架上的物料箱,之前我们就因为这个亏过一次。物理量的映射更严,比如振动、电流、温度这类跟设备状态强相关的参数,误差要控制在所用传感器本身精度的1.2倍以内——比如你用的是0.5级精度的振动传感器,那模型显示的数值跟实际采集值的偏差不能超过0.6%,不然做预测性维护就是纯瞎猜。
 工业数字孪生多维度映射误差边界示意图
分层映射的踩坑细节:别把所有数据都往模型里塞
我之前见过一个离谱的项目,团队觉得数据越多越好,把车间里所有设备的12000个IO点全实时同步到虚拟层,结果边缘服务器跑的直冒烟,一个设备报警从触发到模型弹出来要3秒,等运维人员看到的时候,机床已经把工件打废了。
别上来就堆数据。按数据流的更新频率拆成三层就够:静态映射层管那些永远不会变的内容,比如设备的几何外形、安装位置、额定功率,建模一次就不用反复折腾;动态实时层盯着跟生产节拍强绑定的参数,冲压机的滑块行程、伺服电机的扭矩、输送带的速度,100ms刷新一次刚好够;慢变量层处理那些变化不那么快的参数,轴承磨损量、油温、车间环境湿度,1分钟刷一次都完全不影响判断。
之前做机加工车间项目的时候,我们一开始图省事,把主轴的振动信号按1kHz的采样率直接同步到虚拟层,算下来单台设备每秒就要传1000个数据点,整个车间32台机床,光这部分就占了200Mbps的带宽,延迟高到根本没法用。后来跟工艺工程师聊了才反应过来,真正能反映主轴磨损的是10kHz以内的特征幅值分量,我们在边缘端加了FFT滤波,只把提取到的特征值传到虚拟层,带宽直接降到了原来的2%,刷新延迟从800ms压到了40ms,效果比之前满带宽传原始数据还好。
 机加工车间数字孪生分层映射数据流架构图
容易被忽略的“反向映射”:不是模型跟着设备跑,是模型反过来指导设备调
 容易被忽略的“反向映射”:不是模型跟着设备跑,是模型反过来指导设备调
大部分人对孪生映射的理解,还停留在“设备出数据,模型做显示”的单向通道,这根本不是孪生,顶多算个换了3D皮肤的高级监控大屏。真正有价值的映射,一定是双向的——模型要跟着设备的实际状态实时变,还要能把模型里算出来的优化值、修正值,反向传到设备的控制系统里,反过来指导生产调整。
之前做电子组装车间的贴片机孪生项目,一开始我们做的就是单向的状态显示,实时看每个吸嘴的真空度、贴装坐标,说白了跟原来的电子看板没区别。后来上线了反向映射的功能:当模型里模拟计算出某一个料站的供料器偏移了0.2mm的时候,不用等实际生产出现飞件、贴装偏移的问题,直接把修正值发给PLC,自动调整贴装坐标。上线三个月,车间的贴装良率从98.2%升到了99.4%,算下来每个月能省近两万块的PCB报废成本。
当然这里的坑也真的多。一开始做反向映射的时候,我们没加安全阈值,有次因为网络波动,模型算出来的坐标偏了2mm,直接给设备发了执行指令,结果吸嘴直接把PCB顶穿了,损失了快两万块的料。后来我们给系统加了三重校验:第一重是边缘端的本地值比对,模型发过来的修正值不能超过设备校准手册里规定的最大补偿量(贴片机的最大补偿量是±0.5mm),超过就直接拦截;第二重是工艺参数的合理性校验,修正后的贴装坐标不能超出PCB的有效焊盘范围;第三重是人工确认的弹窗,连续三次修正值超过0.3mm的时候,必须由工艺工程师在操作端点确认才能执行。按照GB/T 41819-2022《数字孪生 制造系统互联互通及互操作 第1部分:通用要求》的规定,反向映射的指令延迟不能超过100ms,不然等指令传到设备的时候,实际的生产状态已经变了,反而会帮倒忙。
说实话,现在好多宣传里的数字孪生,打开就是亮晶晶的3D车间,转两圈给你看个生产报表,本质就是个给领导做汇报的可视化玩具。离真正能帮车间省成本、提效率的孪生,差了十万八千里。
上周跟之前那个质疑我们的甲方工程师聊天,他现在自己带着团队在车间里补传感器,把之前缺的三个振动测点加上,说“之前以为孪生是搞花架子,现在发现用模型算出来的模具更换时间,比老师傅凭经验判断的准多了”。
其实哪有那么多玄乎的概念。
映射做扎实了,误差卡严了,别搞那些花里胡哨的特效,这东西自然就有用。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:踩过17个项目坑后:工厂虚拟数字孪生映射建模的落地细节
文章链接:https://www.yqhljx.com/list_9/4946.html
