周三下午,四组的三维图崩了
上周三。实验室四组的装配体一打开就报错,配合关系全红。学生小陈站在我旁边,手里还捏着半张画歪的草图。他说,老师我就改了个导柱长度。
我看了眼屏幕。两根导柱,中心距 60 毫米,直径 12,导向段只有 18。上面驮着周转箱加物料,估下来十二公斤。我问他,侧向力算过没有。他摇头:我看别人的机构就是这么做的。
典型。这门课设叫智能周转物流。学生一听“物流”,脑子里全是搬运——箱子从 A 到 B,能推过去就行。可到了产线上,搬运从来不是难点。交接才是。

周转箱不是产品,是载具
这一点我每届都要重复。产品做一次就出厂了。载具不一样,它的命是“重复”。同一个箱子,一天进出同一个工位八百次,一年三十万次。第一次能进去,第三次呢?第三十万次呢?
学生的第一反应通常是:箱子是刚体。错。塑料周转箱有注塑翘曲,有批次差异,底部还有加强筋。有组做滚筒线,仿真里跑得挺欢,实物一上就抖——加强筋正好卡在两个滚筒之间,阻力突然翻倍。很小的事。整条线停了。
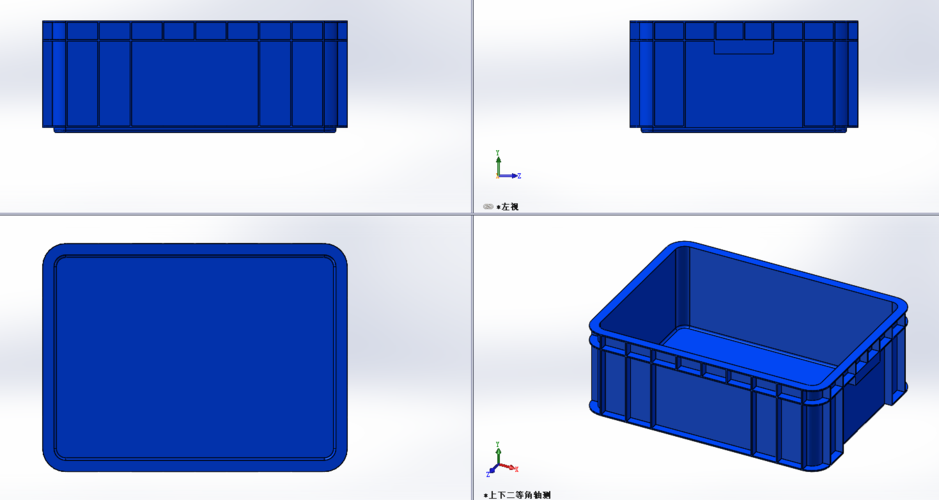
所以现在我会逼着他们做一件事:把周转箱当零件,查公差,标平面度,画加强筋位置。不查,后面全是坑。
还有载具互换性。同一批箱子,A 号能进,B 号进不去,那这条线就是废的。这句我每年都要讲一遍,每年都有人不当回事。
顶升移载那道选择题

顶升移载是这门课的核心机构,也是取舍最多的地方。凸轮、气缸、丝杠,三条路。我一般不直接给答案,只让他们列三个指标:节拍、重复定位精度、维护成本。
气动快,便宜,但末端有冲击,箱子会跳一下。凸轮平稳、天然同步,可行程写死了,改一次就得重画。丝杠能编程、精度好,代价是慢和贵。三样都想要?那先把预算说清楚。
小陈那组最后还是选了气缸,但加了两样东西:导向长度从 18 加到 42,导柱下面加浮动接头。卡死解决。他跟我说,原来导向长度和直径是有比例的。我说对,长径比不到 1.5,你那不叫导向,那叫铰链。
这就是课堂上最舒服的时刻。不是我讲明白了,是他自己撞了一下,然后明白了。
他们卡在哪三步,以及我把失败摊在桌上
第一,不给基准。装配体里所有零件都“对齐原点”,一到实物全歪。
第二,只算强度不算刚度。机构不坏,但它晃,一晃定位就丢。
第三,节拍表不写。问他一小时搬多少箱,他说没算过。
我现在的做法是,课设第一周不发三维模板。先写一张 A4:交接点清单。五列。谁来、带什么、精度多少、怎么确认到位、失败了怎么办。写不出来,先别打开软件。
有用。至少他们开始意识到,智能周转物流的“智能”,不是加个摄像头就智能了。是接口定义得足够死,设备才能活得足够久。

还有两套方案我一直留着。一套纯靠视觉引导对接,贵、慢。一套纯机械导向,便宜,可换个箱子型号就装不进去。我把它们都摊在桌上,让学生吵了一节课。
有人说机械导向太死,有人说视觉太飘。我不给结论,只让他们各算两个数:换型时间,单次对接失败率。算完,很多人自己就不说话了。
答辩那天,小陈那组的图很朴素。没有炫酷渲染。他讲了十五分钟,八分钟在讲一个定位销的倒角和浮动量。台下有人小声说,这么细。
我听见了。挺高兴。
说实话,机械设计该有的样子大概就是这样。不是画得多漂亮,是敢为那个 30 度的倒角负责到底。
