上周三下午,实训室。
一个组把码垛单元的机器人负载选到了 165 公斤。我问为什么。他们说:箱子加托盘,再加吸盘夹具,算下来八十来公斤,留一倍余量,稳。
稳什么呀。那台机器人的臂展够不到三米一以外的垛盘。他们不是在选机器人,是在挑一个能说服自己的数字。
这是我教自动化码垛这几年里,出现频率最高的一个卡点。学生把码垛当成算术题,而它其实是空间题。
先别算负载,先画包络
我现在开课那节不讲公式。发一张 A3 纸,一支笔,让他们把工作空间包络画出来——取料位、码垛位、托盘中心,三个点。臂长最后再谈。
这个改动的起因挺蠢。前年有个组交上来的方案,二维图上一切完美。三维里,机器人在取料位和码垛位之间走的是直线,而那条直线从一根立柱里穿过去了。他们没画包络,也没建三维模型。
我不想再收这种图了。
画包络有个副作用:学生会自己发现,码垛单元的布局不是机器人决定的,是托盘和输送线决定的。机器人是最后被塞进空隙里的那个零件。这话我说出来他们不信,画完就信了。

上个月还有个组问我,老师,包络画出来了,可是托盘和输送线到底谁先定?我说你先别管,你把三条线都画出来再看。他们画完回来,自己把托盘挪了 200 毫米。没人告诉他们要挪。
节拍不是算出来的,是数出来的
节拍这块,我讲得很晚。不是不重要,是太容易讲成套公式。
一次码垛循环拆开:下降取件、真空建立、提升、旋转、横移、下降放件、破真空、回位。学生习惯把这八个动作的时间加起来,然后说,12 秒一件,一小时 300 件,达标。
去年有个组就是这么交的。我让他们把循环时间里的「等」标出来。标不出来。
因为他们的模型里没有等待。真空建立要多久?小泵抽一个不算小的腔,0.2 到 0.4 秒,取决于海绵吸盘的泄漏量。纸箱表面不平,泄漏更大。这 0.3 秒在仿真里不存在,在产线上是硬指标。
还有减速停止后的稳定时间。机器人到位不等于夹具到位,末端还有残余振动。高速重载下那个抖动不小。抓纸箱可能没事,抓一箱玻璃瓶就得出事。
所以现在的做法是:让学生在仿真里跑完,再手写一遍时间表,把每个「等」字补上。补完之后,他们自己会发现节拍掉了三成。掉三成不可怕,可怕的是不知道掉在哪。
有个学生补完表,跑来找我,说老师我这个真空泵选小了。我说你怎么知道。他说我把时间表里的 0.3 秒换成 0.6 秒,整个循环就崩了。这就对了。他不是被我教会选泵的,是被自己的表格逼出来的。
垛型:教材上写不清的那部分
教材里一页纸:交错、柱式、风车。三种。配三个图。结束。
我头一回照着讲,学生问了一句话:那什么时候用哪个?
我卡住了。
后来我把这一页改成一道题。给他们一个 1200×1000 的托盘,三种纸箱尺寸,让他们自己排。排到第五层就出问题——层与层之间要不要转 90 度?
转,垛型互锁,稳定性好,但整层要重新规划,有时排不满,边上留缝。不转,整齐,好排,堆到第八层开始歪。歪的原因不是重心,是纸箱的压缩量和层层累积的偏心。这个偏心量,纸质包装和塑料周转箱完全不是一个量级。
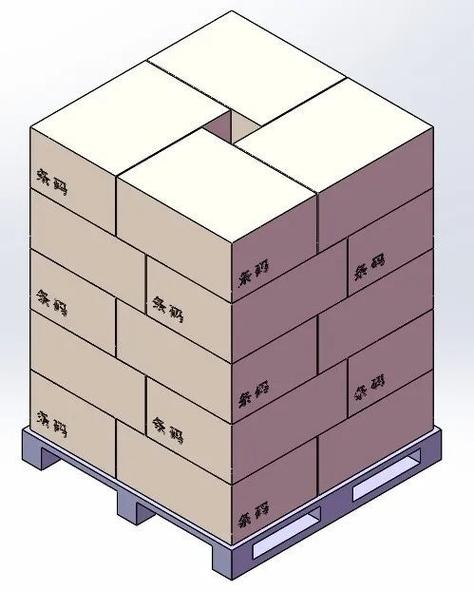
还有件更隐蔽的事:夹具的干涉。转 90 度之后,同一层里箱子的长边方向变了,吸盘的排布是不是还合适?我见过学生设计一个四吸盘夹具,结果转层之后有两个吸盘正好压在两箱的接缝上,一吸就漏。
这属于夹具柔性和垛型刚性之间的取舍。柔性够,什么垛型都能抓,可节拍慢、成本高。柔性不够,节拍快,但一条线只能干一种活。
没有标准答案。只有你这个厂的订单长什么样。
我删掉的那一页
去年我把一页 PPT 删了。那页讲真空回路原理,泵、电磁阀、过滤器、压力开关,画得工工整整。
删的原因是我发现,学生能背出回路,却看不懂气路图上的接头标注。他们缺的不是原理,是那个「这块东西在真机上长什么样」的直觉。
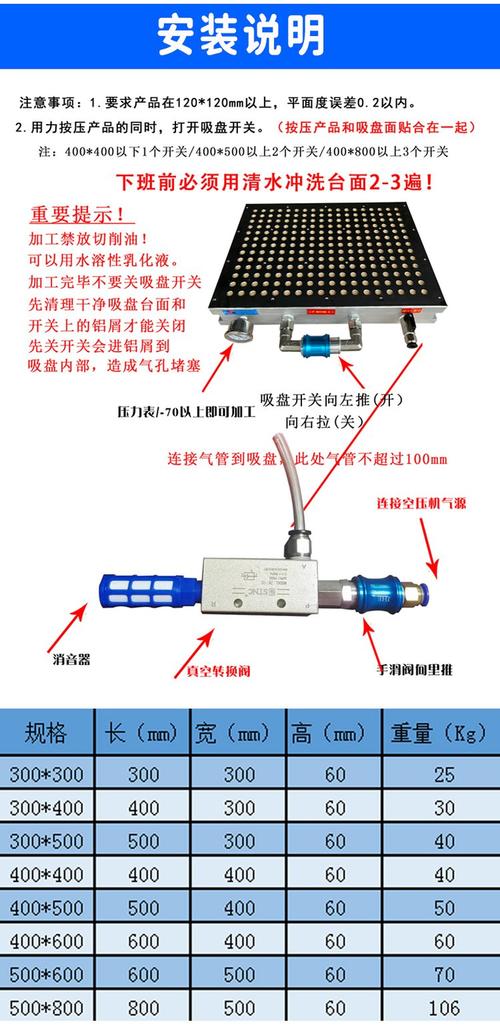
所以那页换成了一个实物:从旧设备上拆下来的真空发生器,带一组吸盘,往桌上一扔,让他们接一次。接错了不漏气,接对了吸不上。就两种结果,反馈很快。有人十分钟接三遍,第三遍才反应过来过滤器装反了。
那节课之后,我把整个课程的顺序调了一次:原理往后放,动手往前挪。先让他们在实物上撞一次墙,再回头讲泵的抽速曲线,效果比反过来好太多。
写到这儿,回头看,我改来改去其实都是一个方向:把「给学生答案」换成「让学生先错一次」。
自动化码垛这门课,难点从来不在公式。在空间感,在时间感,在那种「我知道这里会出问题」的手感。
手感教不了。但可以设计一个场景,让学生自己撞出来。
至于那台 165 公斤负载的机器人——那个组最后换成了 50 公斤的,臂展够,还省了两万块。省下的钱买了个更好的真空泵。
这算是个还挺体面的结局。
