上周三下午,教研室里。一个学生把屏幕转过来:老师,我这个智能物料叫料终端,钣金分缝、倒角、卡扣,都做了。
我问他一句:谁按这个按钮?
他愣了两秒。我又问:按下去之后,料从哪来、谁来送、送到哪一格?他不说话了。
这就对了。我上课最怕的不是学生不会拉伸,是他们会拉伸,却不知道自己拉伸的是个什么东西。
一个按钮盒,能画三天
任务书我给得很短:注塑车间,一个工位,线边放五箱物料,节拍四十五秒,补料靠AGV。就这些。
初版交上来,八个学生里六个做的是同一件事——把按钮盒画漂亮。灯带绕一圈,蜂鸣器塞在侧壁,背板四个M6螺纹孔,倒角R3。有个学生甚至做了呼吸灯的效果图。
然后我让他们戴着手套去按。
教室里有几双劳保手套,我常年备着。戴上之后,直径22的按钮,你按得到,但按不准;直径30的,好按,可学生把它放在了盒子正中央——正中央意味着工人得抬手腕去够。按钮中心离地高度、按压力、行程、防误触护圈,这一串尺寸链,才是这个零件真正难的地方。盒子的长宽高,反倒是最后才定的。
还有个更隐蔽的:位置。
学生习惯把叫料盒装在设备操作面板旁边,理由是“顺路”。可注塑机边上全是切削液和水汽。IP等级上不去,三个月按钮就卡死。后来我让他们自己查工况:溅水区、粉尘区、还是干燥区?答案不一样,结构完全不一样。
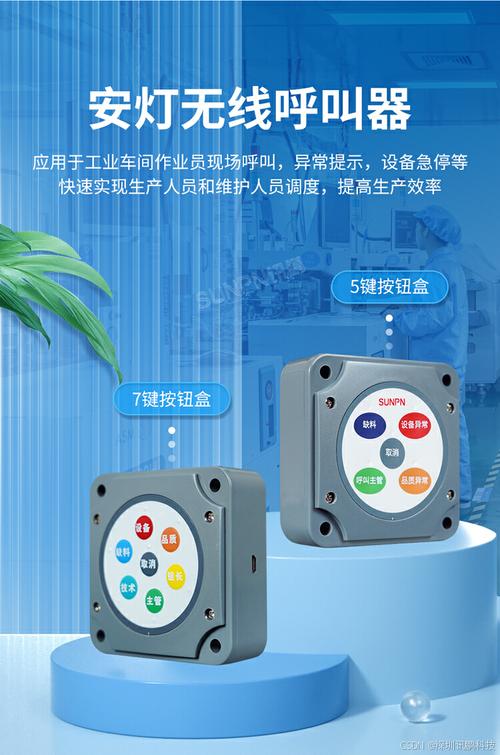
那节课我讲得很少。就把任务拆成三步:人怎么按、信号怎么走、料怎么来。光是人怎么按这一条,学生自己就写满了两页纸。
卡点不在代码,在那个V型槽
另一个卡点来得更有意思。
学生把“叫料”理解成通信问题。作业里全是MQTT、IO-Link、边缘网关。有个组甚至搭了个小服务器,看板刷新得很流畅。
我问他们:AGV到了料架前面,停偏了8毫米,会怎么样?
没人想过这个。
料架是机械设计的东西。AGV停位有偏差,这是给定的,不用抱怨——车载激光SLAM做到±10毫米已经不错了。那么问题就落到你这边:料架用什么结构,能把这10毫米的偏差吃掉,并且让料箱被取走后放回来时,姿态是唯一的。
我们那节课就干了一件事:画误差链。
从AGV停位±10mm出发,往上一层层推。导向入口要多大开口才能兜住这个偏差?喇叭口的角度取多少?锥销还是V型槽?重复定位精度定多少算够?有个学生算完之后自己嘀咕:原来导向角度不是随便画的。
对。叫料系统的机械部分,本质上是一套容差设计。你容忍不了上游的误差,下游的机构就得加自由度;自由度一多,料箱姿态就不唯一,机器人抓取就出错。
还有个词我让他们记下来:Poka-yoke,防错。
料箱底部做一个不对称的凹槽,料架上一个凸台,方向反过来就放不进去。成本几乎为零,效果立竿见影。这个细节,写进图纸可能就是两个尺寸,但它决定了一个工人下班前会不会把料箱装反。

说句实话,这部分内容讲起来不“高级”。没有算法,没有大屏。但学生真正在课上吵起来的,就是喇叭口到底开60度还是90度。
一次失败的称重叫料

去年有个组,做的是称重式余料检测。
思路很正:料箱下面四点支撑,各放一个称重传感器,实时算余量,低于阈值自动触发叫料。答辩PPT做得也漂亮。
装出来就不行了。
阈值乱跳。空箱时读数能飘出两百克。我们查了一下午,原因一堆:料箱本身是注塑件,重量公差就有波动;传感器线缆拖在地上,拽一下就变数;车间地面本来就不平;最要命的是,工人累了会靠在料架上。
学生当时挺沮丧的。我也有点。
后来改了两处。一是双阈值加滞回——低到某个值触发,回到另一个更高的值才复位,避免在阈值附近来回叫料。二是加了空箱标定的动作,开机前必须空箱归零。
好了一些。但我们最后还是放弃了称重。
原因不复杂。课堂上给不了足够的标定时间和环境。称重这套东西在真实产线上能用,前提是有稳定的基础、有专门的标定流程、有人维护。学生四周的设计周期里,光调这个就耗掉一半,剩下三个零件没画完。
换成什么了呢?光电对射,加料箱侧面一条刻度。粗暴,但稳。
这件事我讲给下一届听的时候,特地说了句:不是称重不好,是它对边界条件太敏感。做设计,得先看清自己手里有多少时间和多少控制权。
我后来把评分表改了一处
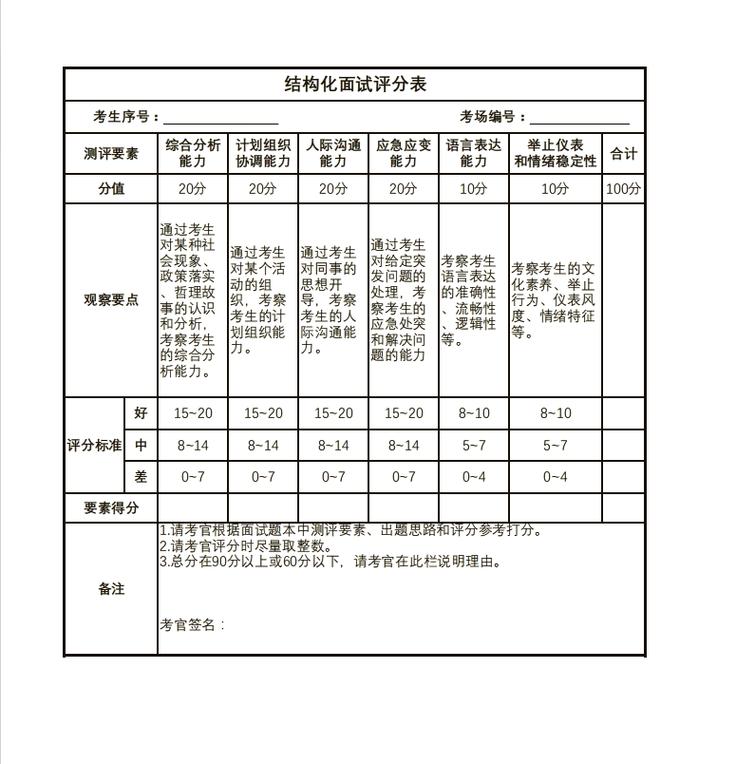
原来的评分表是这样的:模型完整度40分,工程图30分,答辩30分。
这套东西鼓励学生把模型画满,但不太鼓励他们想清楚。
改完之后,答辩环节变成先答三个问题。
谁触发?料从哪来?卡住了怎么办?
前两个还好。第三个,一半人答不上来。
然后我加了一条硬要求:断网断电的时候,工人要能在十秒内,用手把料箱从料架上拉出来。
这一条下去,很多人的料架重新画了。
因为AGV夹爪的抓取空间,和人的手部操作空间,干涉区不一样。你给机器人留的开口,可能刚好卡住工人的手腕;你为了防错做的那个凸台,可能需要两只手才能抬起料箱。原来只考虑一种“取料者”,现在要考虑两种。
有个学生跟我说,老师,我画着改着,改到后来才突然明白,这个料架是给两种手臂服务的。
这句话我觉得比他的图纸值钱。
——
叫料这个词,听着像通信。
落到图纸上,全是机械。
按钮防误触的手感,导向口的那个角度,料箱底部那道不对称的槽。这些东西不上看板,不刷新,也不会出现在演示视频里。但它们决定了这套系统在车间里能不能活过三个月。
我下节课打算加一个环节:让两组学生互相挑对方的料架,只问一句话——你这儿,最容易被装反的地方在哪?
