摘要——工厂线上可视化智能巡检这几年被讲得太多,大屏、看板、数字孪生轮番上阵。可真正决定一套系统能不能活过第一年的,往往不是界面,而是传感器装在哪、采样率够不够、边缘盒子跑不跑得动包络谱。这篇东西不打算讲宏观架构,只聊几个我在现场反复踩过、也反复验证过的点。
去年冬天,我在一个汽车零部件厂做产线改造。车间主任拉着我看他们刚上线的那套巡检大屏。曲线刷得飞快,红绿灯闪个不停。我随口问了一句:这台 3 号高压泵的轴承,你觉得还有多久要换?他愣了两秒,说:等它变红吧。
这就是问题。数据可视化了,判断却没有可视化。屏幕上那条抖动的小波浪,在他眼里和信息噪声没有区别。所以后面我就一直在想一件事——所谓智能巡检,核心压根不是把信号搬到屏幕上,而是把可判读的特征搬到屏幕上。
一、测点选不对,后面全白费
很多项目第一步就歪了。选型会上大家讨论的是用哪家的传感器、走什么协议、要不要上无线。很少有人先问:这个测点,装在哪?
振动探头要是磁吸在设备的薄壁罩壳上,那恭喜你,你测到的是罩壳的局部模态,而不是轴承滚道上的冲击。GB/T 6075(等同 ISO 10816)对刚性支撑和柔性支撑分别给了不同的振动烈度限值,2.8 mm/s 还是 4.5 mm/s,前提就是测点必须落在传递路径上。我一般的硬性要求是:装在轴承座本体上,尽量靠近承载区,单点刚性安装,M6 或 M8 螺栓打孔。磁吸座只在临时点检时用——它对 3 kHz 以上高频冲击的衰减可以到 10 dB 量级,你拿它去测滚动体早期缺陷,基本等于蒙着眼睛找针。
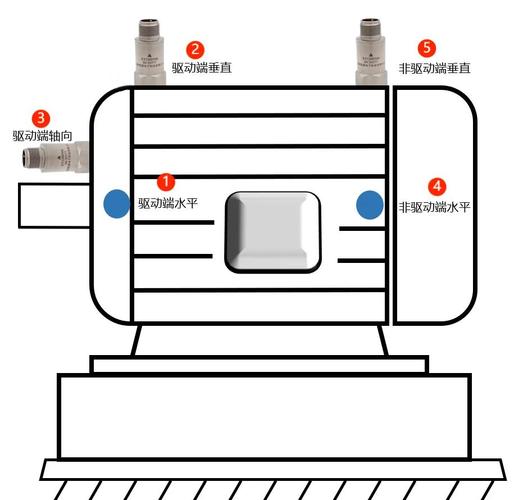
还有一个容易被忽略的:方向。滚动轴承的缺陷响应是各向异性的。水平、垂直、轴向三个方向里,哪个方向最敏感取决于轴承类型和载荷方向。深沟球轴承的早期外圈缺陷,往往在径向最明显;而圆锥滚子轴承,轴向分量的能量有时反而更突出。只装一个方向,然后抱怨“为什么漏报”——这种案例我见过太多次了。
轴承特征频率的公式本身不复杂。外圈故障频率 BPFO = (n/2)·fr·[1 − (d/D)·cosα];内圈 BPFI = (n/2)·fr·[1 + (d/D)·cosα]。n 是滚动体个数,fr 是转频,d 是滚动体直径,D 是节圆直径,α 是接触角。
麻烦在哪?麻烦在样本上这两组参数经常只给一部分。我的土办法是:调试阶段先敲一次锤,把设备和安装的固有频率测出来,再用实测的包络谱去反推 d/D。对上一两次,后面心里就有数了。这招不优雅,但管用。
二、图像巡检,分辨率是最容易算错的一环
表面缺陷检测。第一步永远是算像素。
假设视野 400 mm × 300 mm,要求稳定检出 0.2 mm 的划伤,按“缺陷至少覆盖 3 个像素”这个保守准则,横向至少需要 400 ÷ 0.2 × 3 = 6000 像素。看到这个数你就明白了,常规的 500 万像素相机(2448×2048)根本不够用,要么上 1200 万以上,要么把视野拆成多个工位、分别成像。
顺序千万别搞反。先定视野和最小检出尺寸,算出像素需求,再去挑相机;而不是买了一台便宜的相机,回头再倒推自己“能检到什么”。我见过一个项目,为了省钱用 200 万像素的相机去检 0.3 mm 的涂层针孔,结果上线三个月,漏检率一直下不来,最后整个视觉工位推倒重来,钱花了两倍。

曝光、光源、景深——这三件事其实是连在一起的。远心镜头能消掉透视误差,但工作距离基本固定,产线上稍微有点机械窜动就虚焦;普通定焦镜头适应性强,可边缘畸变又得靠标定去校。我的习惯是,结构设计阶段就要把相机支架的重复定位精度写进图纸,别指望后期靠软件补偿。镜头和被测面的距离变化 1 mm,对一个 0.1 mm 级的检测任务来说,已经是很致命的事了。
三、算力往哪放:边缘、云端,还是就地
数据流是个很现实的问题。一台电机,三向加速度,采样率 25.6 kHz,16 位。算一下就知道——单通道每秒 51.2 kB 原始数据,三个方向就是 150 kB/s。一条 20 工位的产线,全量上传,一天将近 260 GB。带宽不心疼,存储也心疼。
所以特征提取必须前置。典型做法:在边缘侧做 FFT、包络解调、时域指标(RMS、峰值因子、峭度)计算,只把特征值和少量的超限波形片段回传。原始数据本地环存 7 到 15 天,超限触发时才全量上传。这套策略能砍掉 95% 以上的数据量,剩下那部分才是有价值的。
至于协议,OPC UA 现在是主流,配上 PubSub 模式延迟能压到几十毫秒级。但说实话,不少老设备连 Modbus RTU 都跑不利索,这时候硬上 OPC UA 反而给自己找麻烦,加个协议网关做转换,把语义映射做扎实,比什么都强。如果产线有硬实时的联动需求——比如振动超限要立刻停机——那就别走普通以太网了,考虑 TSN 或者干脆用硬接线做安全回路,软件只负责报警记录。安全这件事,永远不要交给应用层。
四、几个真金白银换来的坑
抗混叠滤波器不是可选项。采样频率至少是最高分析频率的 2.56 倍,这是行业里通用的经验系数。你想看 10 kHz 的轴承高频共振,采样率就得到 25.6 kHz。有人为了省存储,硬把采样率降到 5 kHz,结果高频信息全被折叠进低频段,频谱看着热闹,其实全是假峰。
大屏刷新频率别做太高。状态监测不是示波器,1 秒刷一次足够。刷太快,一方面边缘侧算不过来,另一方面操作工根本看不过来,反而造成视觉疲劳。我有次把一个界面的刷新从 200 ms 调到 2 s,反馈居然变好了——因为终于看得清了。
报警阈值要分级,而且要带迟滞。单阈值报警最容易疲劳。分级加迟滞窗口,能显著降误报。
最后说个反直觉的。可视化做得越漂亮,越容易让人忽略数据本身的可靠性。我现在的做法是,任何一套巡检系统的首页,必须有一个“数据健康度”指示灯——传感器是否在线、信号是否饱和、信噪比是否异常。这玩意儿不好看,但它能救命。
写在最后
工厂线上可视化智能巡检,本质上是个跨专业的耦合问题。机械工程师懂设备但不熟信号处理,算法工程师懂模型但不知道测点该怎么打,IT 那边只想把数据接走。真正能落地的系统,往往是有一个愿意蹲在设备旁边、拿着扳手和频谱仪来回对的人。
设备不会说谎。它只是用振动、温度、电流这些语言在讲。我们要做的,是把这些语言翻译得准一点,再准一点。
