很多做民用康复器械的工程师,都觉得假肢设计无非就是抄成熟方案,拼零件,实际上真上手就会发现,差一两个参数,用户体验天差地别。这里整理了我这些年做项目攒下来的实际经验,都是踩过真坑换回来的,给同行做参考。
接受腔负重界面的选型权衡
大多数新手拿到需求,第一反应就是选软材料,越软越舒服对吧?我最早做第一个下肢假肢项目的时候也这么想。为了让试穿用户满意,选了邵氏硬度25A的进口硅橡胶,比GB/T 18027-2021《假肢 下肢接受腔》要求的30A~50A区间低了好几个度。试穿当天用户说,这是他穿过最舒服的假肢。
三个月后回访。
差点出问题。
硅橡胶出现了超过12%的永久压缩形变,接受腔内侧磨得用户大腿内侧皮肤破溃。
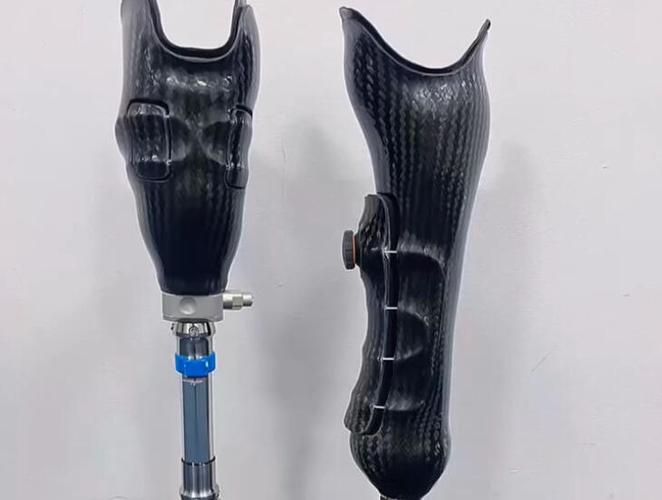
说实话,那时候才明白,舒适性永远要给安全性让道。行业通用要求说,接受腔对残肢的接触压强不能超过32kPa,软材料形变大,局部压强反而会不均匀,你觉得软,实际上局部压强早就超了,只是用户一开始没感觉。
那怎么平衡?现在我做选型,会把接受腔分成两层:外层用邵氏40A的硅橡胶保证结构强度,负重区域贴一层2mm厚的30A硅橡胶缓冲,总重量只增加不到30g,形变控制在3%以内,完全符合国标要求,舒适性也没打折扣。别总想着一步到位,分层设计解决大部分矛盾。
动力上肢假肢的关节背隙控制
现在动力假肢火,很多人做产品,盯着电机的扭矩功率,盯着续航,却很少有人在意关节的背隙。
我之前帮一个创业公司改方案,他们的上肢假肢拿鸡蛋,握不住,拿杯子喝水,水洒一半。拆开机芯一看,谐波减速器的背隙测出来18弧分。
ISO 10328-2016对动力假肢关节的重复定位精度要求是不大于1°,换算过来背隙必须控制在10弧分以内。差这不到1度,用户体验直接不及格。
不过话说回来,很多供应链给的谐波减速器标称背隙都是≤5弧分,为啥装完就飙?还不是安装的问题。谐波的柔轮是薄壁结构,预压量差0.05mm,背隙就能差出去10弧分。预压太大会卡死电机,预压太小背隙直接超。我那时候改了三版安装端盖的公差,把端盖的加工公差从±0.1mm收紧到±0.02mm,才把整机背隙稳定在6弧分以内。真的磨人。
很多新手不信这个邪,觉得不就是一点间隙吗?你自己装一个试试,抬手的时候,关节先晃半圈才动,拿什么东西都稳不住。用户要的不是能动能抓,是拿针也能对准,拿水也不洒,这些细节,全在这种看不见的地方。
快速成型工艺的落地取舍
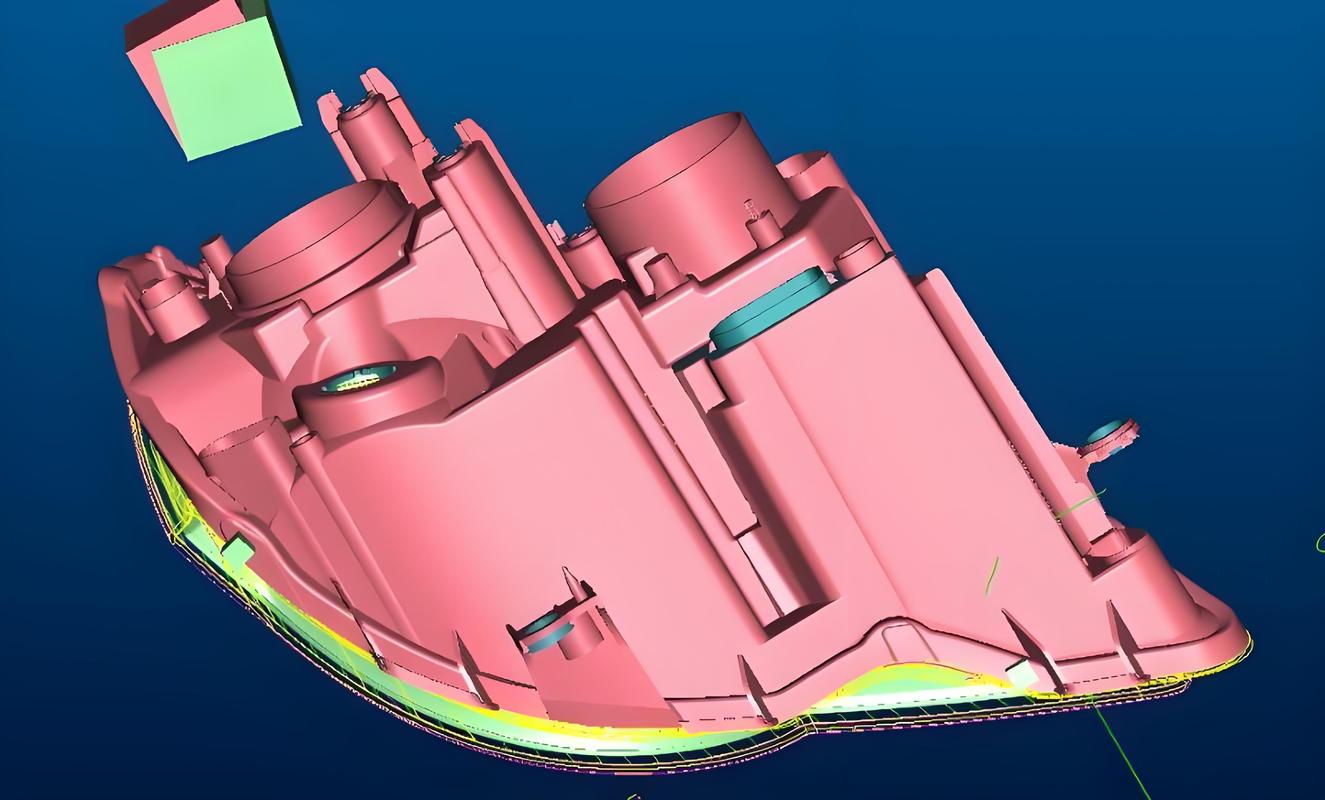
现在3D打印火,什么都要打,接受腔也全打印。省了手工修型的人工,速度快,成本低,听着完美。
我去年碰过一个给马拉松截肢运动员做的全3D打印PEEK接受腔,跑完全马,接受腔侧边从层间裂开了。为啥?打印的时候层纹方向刚好和受力方向平行,PEEK打印的层间结合力只有本体强度的60%左右,长时间反复弯折,不断才怪。
还有光敏树脂打印的接受腔,很多厂家打印完不做后处理,直接抛光一下就给用户,表面粗糙度能到Ra 6.3μm,用户穿三天,残肢就磨出红印,根本没法长期用。
那3D打印不能用?当然不是。我现在做项目都是混合工艺:先3D扫描残肢,打印出接受腔毛坯,然后手工修型打磨贴合面,最后热压一层聚丙烯蒙皮。速度比全手工快一倍,贴合度比全3D打印好,成本也没涨多少。
新技术永远是工具,不是目的。适合用户的,才对。
假肢不是普通的机械产品,它是用户身体的延伸。所有的参数公式,标准规范,最终都是要落到用户每天的穿戴使用上。很多看似不起眼的小细节,恰恰决定了一个产品能不能用,好不好用。这些经验,书本上不会写,都是一次一次试错踩坑攒出来的。同行少踩点我踩过的坑,就值了。
