很多做自动化集成的中级工程师,接AGV项目总容易在细节翻船,要么交付不到半年定位精度就不达标,要么行走机构频频出问题停线。本文整理了我近十年在AGV项目里摸爬滚打攒下的干货,都是踩过坑、交过学费换来的实际经验,没有书本上的空泛套话。
磁导航AGV行走轮的选型坑
去年给长三角一家汽配厂做1.5吨磁导航AGV,客户赶投产催得急,采购拿了一家供应商的低价包胶轮报价,我们当时没硬顶着换厂家,就同意了。结果呢?
三个月后现场报修,AGV频频偏出导航阈值停车。拆下来一看,驱动轮胎面磨掉了2mm,包胶层和轮毂还脱粘了快一半。
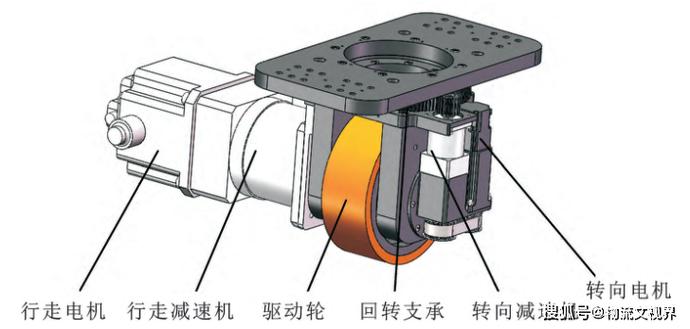
坑踩多了才懂。AGV行走轮的包胶工艺,比聚氨酯材质本身对寿命影响大得多。很多小厂用冷粘工艺,价格比热硫化工艺便宜30%,但是附着力只有热硫化工艺的1/3,车间有油污、地面带金刚砂颗粒的环境下,半年必出问题。
按照GB/T 30029-2013《自动导引车(AGV) 设计通则》的要求,四轮结构AGV的单个轮压偏差不能超过10%。很多新手设计浮动支撑轮的时候,弹簧预压缩量随便调,要么某个轮承担了大半负载,要么直接悬空,用不了一年轮子就报废。
说实话,这种问题根本不是什么大的技术难点,就是一开始舍不得多花几百块钱,选型的时候偷懒没查工艺,最后改项目花十几万,亏大了。
AGV定位精度的隐藏影响因素
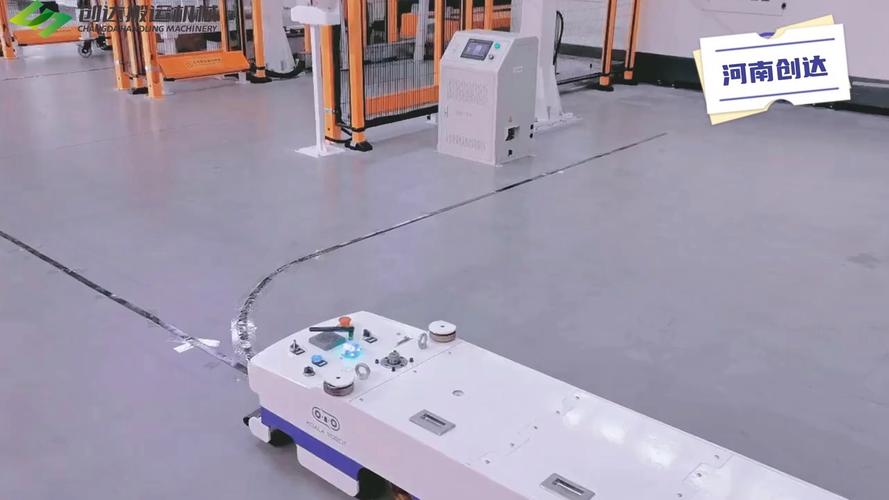
很多工程师碰到定位精度不达标,第一反应就是换导航传感器,换更好的激光雷达、更准的磁传感器。我去年碰过一个项目,激光SLAM AGV,要求定位精度±10mm,换了进口激光雷达还是不行,误差一直在15-20mm晃。
查了整整半个月,最后发现问题出在减速箱的背隙上。你算过吗?1吨AGV,轴距1米,驱动减速箱背隙每差1度,末端定位误差就会差约17mm。新手选型只看输出扭矩够不够,图便宜选了普通行星减速箱,背隙一般都在3-5度,定位精度怎么可能达标?
要做到±10mm以内的定位精度,驱动端的减速箱背隙必须控制在1弧分以内,选精密行星减速箱,别不舍得加那几千块钱的成本。
不过话说回来,也不是所有场景都要高精度背隙。如果是厂区拉大型铸件的重载AGV,只需要走到工位附近±50mm就能对接,那普通减速箱完全够用,能省则省,没必要堆配置。
负载变化下的冗余设计取舍
很多刚做AGV设计的工程师,都有个误区:冗余越大越安全,选型往大了准没错。真不是这样。
我之前见过一个新手设计2吨额定负载的AGV,两个驱动轮各选了2KW的伺服电机,余量放了快两倍。结果电机体积大,轮距不得不加宽,AGV整车宽度做到了1.8米,客户厂房通道只有2.5米,转弯直接卡通道,动不了,最后重新设计车架,耽误了两个月工期。
冗余怎么选?其实完全看场景。固定负载的AGV,比如专门拉固定模具、固定料架的,负载波动不会超过10%,驱动功率冗余取1.1-1.3倍就足够。如果是动态负载的分拣AGV,负载从零到额定跳变,那冗余取1.4-1.6倍就够,根本不需要放到两倍。
车架设计也是一样,很多人喜欢堆钢板,一吨额定负载的AGV,自重做到三吨,跑起来能耗高,轮压大,轮子磨损快,成本还上去了。现在拓扑优化这么成熟,花两天时间做个优化,去掉多余的材料,自重降三分之一完全没问题,性能还更好。
做AGV这么多年,最大的体会就是,所有设计都要贴现场。地面是什么材质?有没有油污?通道宽多少?负载波动有多大?这些信息比书本上的通用公式重要多了。多去现场看,多拆几台坏了的AGV看看问题出在哪,进步比闷头画图快得多。
