2026-09-23 05:15:51 分类:机械设计
上周整理实验器材,翻出三个被学生拆得七零八落的移动机器人底盘,螺丝混了一盒子,还有个麦克纳姆轮的轮缘磕掉一块,缺了个角。放了快一年,没人要,我蹲那看了十分钟,没扔。
学生第一次做都卡在这里
说实话,头几年带这个项目,我也觉得不就是攒零件吗?找个开源方案,拼起来调调参数,就能交差。直到去年碰到一组学生,四个小伙子熬了三个通宵,把热门的开源麦克纳姆轮底盘拼好了,一开机,原地画圈,跟喝醉了酒似的。
调了两天,圈越画越小,就是走不了直线。换电机,换舵机,换控制板,折腾了快一周,还是不对。
我蹲在旁边看了半小时,发现问题根本不在算法。四个轮子的安装孔,每一个都偏了不到半毫米,四个累计起来,姿态直接歪了,再怎么调参数都救不回来。更有意思的是,他们做这个机器人的目标只是在室内巡线,根本不需要全向移动。
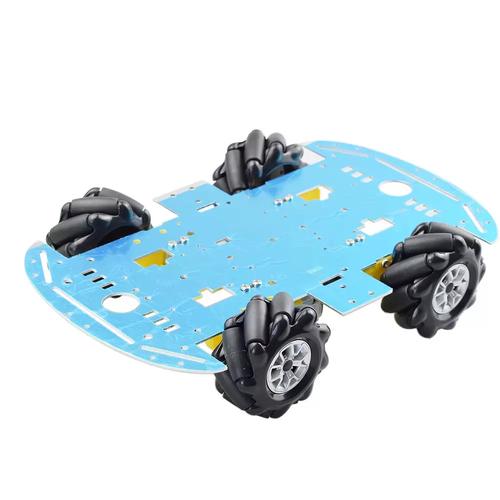 学生拼装原地画圈的移动机器人底盘实拍
大部分新手刚碰移动机器人,都有这个毛病:盯着网红零件走,别人用麦克纳姆我就用,别人用大扭矩我就上,从来不想自己的需求到底是什么。做两公斤重的室内巡线机器人,配四个10N.m的工业电机,扭矩浪费了三倍不说,电池续航直接砍半,成本翻了四倍,亏不亏?要越障三厘米,选扁平低重心的轮式底盘,当然卡台阶啊。
没人教他们,设计第一步不是选零件,是排需求优先级。
改了三次的设计取舍逻辑
后来我把整个课程的顺序改了。原来先讲零件参数,再拼结构,现在反过来,一上来先给具体场景:10平米教室,运200克样品从A到B,最高越障2厘米,预算不超两百,你自己选结构画图纸。
一开始我也试过做全向移动的教学原型,零回转半径确实香,放在展会上好看,观众一围过来就能秀操作。但是算完账我放弃了:四个舵机的成本是两轮差分的三倍,学生刚上手,一半时间都在解运动学方程调电机差补,根本挤不出时间碰后续的定位功能,完全捡了芝麻丢西瓜。
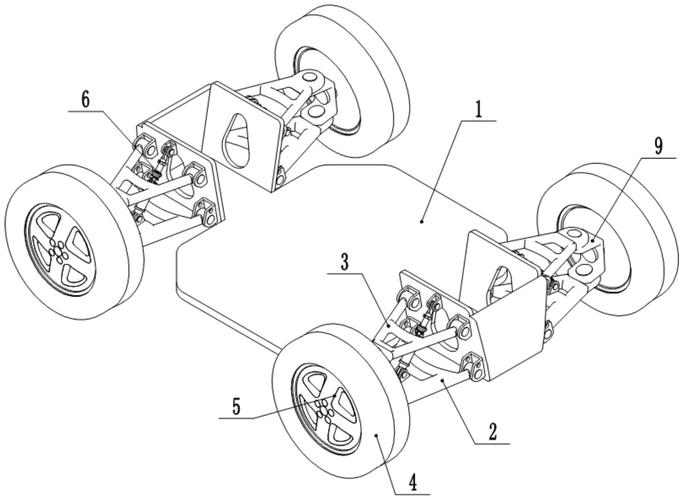 移动机器人差分与全向轮结构对比手绘草图
我现在要求学生开学第一周,必须写出三条按优先级排序的设计目标,最重要的放最前面。要是成本第一,灵活性第二,精度第三,直接选差分就完了,别碰麦克纳姆。
有不少学生刚开始想不通,觉得越先进的方案越厉害,放着全向不用是不是亏了。我就拿吃饭打比方,你吃一碗面,拿公筷夹就行,非要用吃西餐的刀叉切,不是不行,累不累啊?设计又不是选美,能解决问题的才是对的。
上次有个女生,一开始非要做全向,算完预算和重量,主动改成了差分,最后成品跑下来,定位误差比旁边那组全向方案还小一厘米,下课拉着我看的时候,眼睛都亮了。
课本没写的隐形细节
 课本没写的隐形细节
教了这么久,最深的感受就是,移动机器人的机械设计,大半坑都在课本没写的地方。
比如轮距轴距,课本只说轮距越大越稳,没人说,轮距太宽,我们教学用的1.5米见方的场地,转个弯都蹭墙,稳是稳了,动不了。还有原型件的安装孔公差,很多学生照着课本量产件的标准画,孔和轴给过盈配合,拿回来铝型材开孔,根本敲不进去,好几个学生划手,贴了创可贴继续装,后来我上课第一节课就说,所有原型安装孔,全部放大0.2毫米留余量,要改要拆都方便,又不是量产,怕什么旷量?
还有重心,十个学生有八个把电池装在顶层主板上面,说走线方便,结果一加速就晃,急刹就翻。我让他们把电池挪到底盘最下面贴底放,压重降重心,不用改任何设计,跑起来立马稳了。说出来都是不值钱的小细节,没踩过坑,永远记不住。
不过话说回来,我们做机械设计教育,原来太喜欢给学生既定方案了:移动机器人就用麦克纳姆轮,就用全向,就用大扭矩电机。结果学生背了一堆参数,真碰到新问题,还是不知道怎么下手。
改了课程这两年,反而看到很多惊喜。有学生拆了旧扫地机器人的轮子改底盘,成本才几十块,跑出来的精度比买成品零件还准。还有学生为了省预算,用多层木板切底盘,比铝型材还轻,刚度也够。
今天整理完那堆旧底盘,我把那个磕坏的麦克纳姆轮挑出来,放去了教学标本架。上面还留着学生拧螺丝留下的痕迹,有好几个滑牙的孔,那都是踩过的坑。
做设计哪有一次就对的,拆了装,装了拆,本来就是该有的样子。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:为什么我把移动机器人课程的底盘拆了又装
文章链接:https://www.yqhljx.com/list_9/3204.html
