摘要:本文结合三个实际工程案例,梳理智能分拣系统机械设计中容易被忽略的核心细节,覆盖交叉带分拣、视觉分拣工位、末端滑槽三个核心模块,给出可落地的参数选型和整改经验,适合有基础的中级工程师参考。
去年给华东某头部电商做仓储智能分拣改造,前前后后折腾了四个月,踩的坑比我过去五年加起来都多。很多年轻工程师拿到项目就盯着AI算法、流量统计这些新东西,忘了机械设计才是分拣系统稳定运行的根。很多故障说出来好笑,全是不该犯的低级错,但偏偏绝大多数人都容易踩进去。
交叉带分拣机的卡件bug:你想不到的设计盲区
交叉带分拣是现在电商仓储用得最多的方案,卡件是最常见的故障。我们一开始做方案的时候,皮带和挡板的间隙直接抄了GB/T 39065-2020里的推荐值2mm,这个标准针对的是纸箱类硬包装,对不对?我们项目里30%的件是软包快递,就是那种卷起来的衣服、薄膜快递袋,边角软,一挤就卡进间隙里。
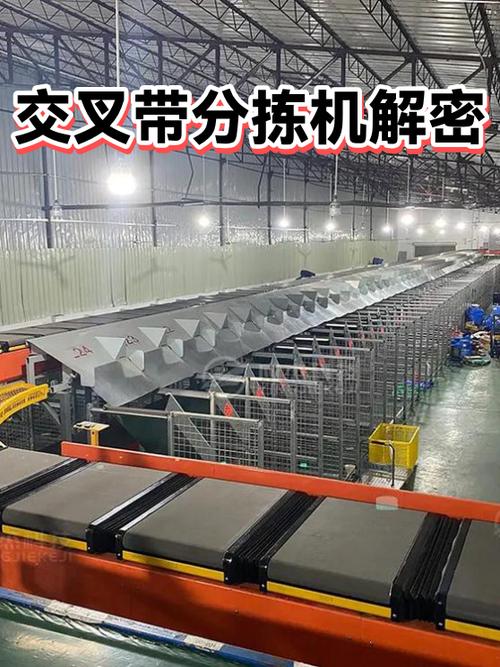
第一次试运行,两个小时卡了47次,甲方现场的运维经理脸都绿了。我们拆下来看,卡进去的全是软包的边角,有的甚至把皮带侧边拉变形了。那怎么调?一开始有人说把间隙调到1mm以下,行不行?不行,间隙太小,皮带运转的时候摩擦力太大,电机电流直接涨了20%,连续跑两个小时就过热报警。最后我们反复试,针对软包占比超过20%的项目,间隙定在0.8~1.2mm,同时在挡板底部加一道0.5mm厚的耐磨尼龙刷,刚好把缝隙挡住,又不蹭皮带。改完之后,一周卡件次数不到5次,完全满足要求。说出来你不信,就这么个一毫米的改动,我们折腾了整整一周,还花了两万多的整改成本,全是当初偷懒没考虑场景的锅。
视觉智能分拣工位的精度:别把锅全甩给算法
现在做小件分拣,全靠视觉AI识别对位,很多项目出了错率超标的问题,机械和算法互相甩锅。我去年接了一个3C工厂的项目,分拣不同规格的贴片电阻,要求错率低于0.5%,一开始我们按甲方给的精度要求,选了重复定位精度±0.02mm的滚珠丝杠,算法调试了半个月,错率一直稳定在3%左右,算法负责人一口咬定就是机械精度不够,震动太大,相机拍不清楚。我们当时也懵了,拿着激光干涉仪测了三天,定位精度确实达标啊。
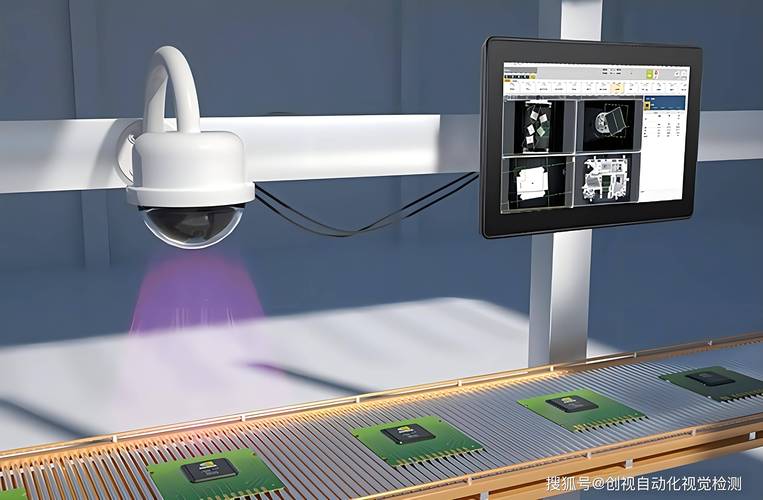
后来我们拆了安装板才发现,相机直接锁在铝型材安装板上,输送线启停的时候,安装板的余振要0.3秒才能停下来,相机帧率是30帧,触发拍摄的时候画面还是晃的,当然识别错。改起来也简单,两个小改动,第一把丝杠的预压等级从C0升到C2,减小轴向窜动,第二在相机和安装板之间加一块1mm厚的丁基橡胶减震垫,把余振时间降到0.05秒以内。改完之后啥算法参数都没动,错率直接掉到0.18%,直接达标。说实话,很多人觉得智能分拣就是拼算法,机械只要能转就行,哪是这么回事?算法的识别率是建立在稳定清晰的输入上的,机械底座晃成筛子,你就是用百万级的工业相机也没用。
分拣末端滑槽的降噪:容易忽略的合规要求
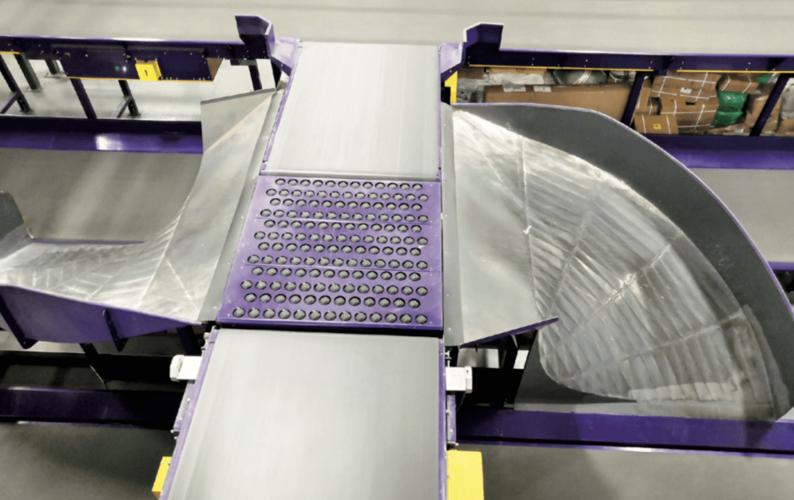
现在很多项目验收,最容易卡的不是分拣效率,也不是错率,是噪音。去年有个同行的项目,分拣效率达标,错率也达标,就是噪音超标,安监过不了,停工整改了半个月,亏了几十万。我们做项目的时候也遇到过,一开始滑槽用的是常见的304不锈钢,倾角按老经验做了45度,现场实测噪音81dB,远超GBZ 2.2-2007规定的8小时工作场所噪声限值70dB的要求。有人说贴海绵行不行?我们试过,海绵孔隙大,容易粘灰粘快递胶带,不到三个月就掉了,还容易勾住快递袋,反而堵滑槽。也有人说做缓震弹簧挡板,成本太高,一个滑槽加一百多,一百个滑槽就是一万多,甲方不同意。
我们最后试出来的方案,就是把滑槽倾角改成36~38度,内侧贴1.5mm厚的聚氨酯耐磨板,改完之后实测噪音降到66dB,完全符合要求,成本一个滑槽只加了不到三十块。聚氨酯板耐磨,不粘灰,用三五年都不会坏。不过话说回来,倾角不能太小,我们试过30度,1kg以上的件滑不下来,反而容易堵,所以这个范围是针对电商常用小件的最优值,大件的话还要再往上调。
干了快二十年机械,做了不下三十套智能分拣项目,最大的体会就是,越智能的系统,越考验基础机械设计的功夫。参数都是死的,场景是活的。别拿到项目就套标准抄手册,多去现场跑一跑,看看你要分的到底是硬纸箱还是软快递,是几克的电子件还是几公斤的快消品。所有的长期稳定运行,都是一点点磨出来的。对吧。
