2026-09-25 04:54:48 分类:机械设计
上周带毕设答辩,三个做自动上下料模组的组,全卡同一个地方。
不是算法跑不通,不是程序写不对。
是机器视觉定位出来的结果,就是达不到设计要求。
课堂上没人说出口的卡点
学生拿到题目,第一反应都是找开源算法,选分辨率最高的相机,对着教程一步步标定,出来的误差在标定板上测明明够,装到工台上一跑,偏个零点几毫米都是常事。
所有人都在算法里找原因,调阈值调畸变,熬几个大夜,还是不对。没人想得到,问题出在机械设计上。
有个组把相机固定在移动滑台上,跟着末端走,省了一台大相机的钱,想法挺巧吧?结果滑台一动,机身抖一下,曝光出来的特征点全飘,定位能准才怪。
 移动滑台振动导致机器视觉定位模糊实拍图
你说学生错了吗?也不全错。我们现在的课就是这么开的,机械设计一门,机器视觉一门,各讲各的。机械课不讲相机安装的刚度要求,视觉课不讲机械公差对定位结果的影响。学生拼起来,可不就出问题么。
我第一次梳理这个问题的时候,拍了下脑袋,原来之前教的全是割裂的,根本没接上。
动了大手术的设计取舍
回来我就把原来的项目式教案改了。原来的顺序是:画结构出图→选相机→写程序定位。现在反过来。先定定位精度要求,再把误差拆到每一个环节,再分配给机械和算法,最后才画图选件。
我给学生划了一条死规矩:绝对不能把定位精度全压给视觉算法。
说实话,我做项目这么多年,见过太多刚入行的设计师,上来就说“我算法能补误差”,结果最后调参数调到吐,交不了货。机械上多花十块钱加个限位,能省几万块的算法调试费,这事太常见了。
上个月有个毕设学生,一开始要做通用无序上下料,不肯加粗定位,说会限制通用性,算下来需要算法补0.6mm的累计误差,调了两周,良率刚到70%。后来听劝改了结构,加了两个V型定位块做粗定位,把来料误差压缩到0.1mm以内,视觉只需要修正十微米级的偏移,当天良率就冲到99%。
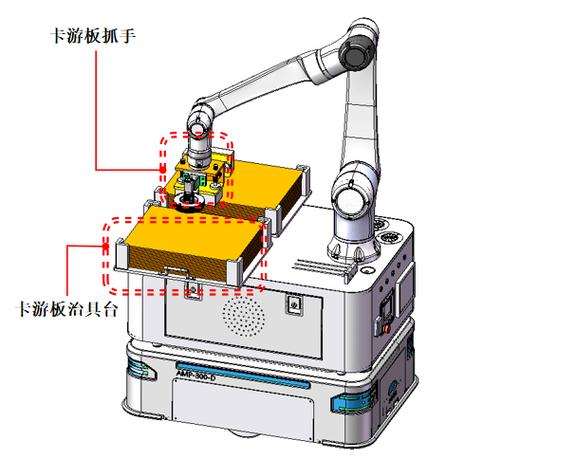 带粗定位V型块的自动上下料机器视觉定位工作台
不过话说回来,这么改不是说算法不重要,是让学生明白,机器视觉定位本身就是机械设计系统的一个环节,不是独立挂在结构外面的外挂。相机装在哪,怎么固定,和工件的距离多少,工装要不要开避空位,这些全是设计,不是做完结构再随便找地方拧个螺丝的事。
之前我带课程设计,要求学生把相机安装面的平面度要求标在图纸上,一半的学生都忘了标——他们觉得这又不是配合面,不需要标公差。结果装上去相机歪一点,边缘的畸变直接翻三倍,定位精度能不崩吗?
留下的待填的坑
 留下的待填的坑
改完教学这半学期,学生的卡点少了一半,但还有很多问题没解决。
比如标定。课堂上教的都是离线标定,拿棋盘格摆那拍几十张就完了。实际装完机,工装受温度影响变形,用个三五天,定位就偏了。学生根本不知道,设计的时候就要预留在线标定的接口,不用拆工装,不用动螺丝,就能快速重新标定一遍。这个点,我翻了好几本教材,都没提过。全是我之前做项目踩坑踩出来的。
还有成本取舍。学生打开选型手册,就挑参数最高的选,两千万像素万兆网相机,看着漂亮,价格是普通一千二百万像素的三倍。其实大部分定位场景,只要机械公差控住了,普通相机完全能满足要求。我现在上课会带几个拆下来的旧工业相机,让学生对着自己的设计算,需要的最小分辨率是多少,不该花的钱一分都不能多花。干机械的,这点清醒得有。
还有个更大的坑,就是现在很多院校的实训设备都是现成的,接口都给你做好了,学生上去调两个参数,出来结果对了,就算学会了。错了也只要按步骤换参数就行,根本不知道为什么错,错在机械还是错在算法。学生学完出去,遇到个非标的案子,直接懵。
我打算下学期开个十个人的小工作坊,不给现成的台架,就让学生从铝型材开始搭,从选相机安装位置开始算,错了就拆了改,卡了自己想办法。哪怕最后做出来的丑一点,精度差一点,至少知道整个过程坑在哪。
机器视觉这两年火,好多学生一上来就奔着深度学习、大模型去,觉得纯机械的定位设计不够酷。其实最核心的东西,还是怎么把视觉和机械捏到一块。会调算法的人很多,能把定位做到成本刚好、精度够的设计师,太少。对吧。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:卡壳三次后:我改了机器视觉定位的教学逻辑
文章链接:https://www.yqhljx.com/list_9/3312.html
