2026-09-29 07:24:55 分类:机械设计
上周刚结束本学期机械设计课程设计的答辩,堆了一桌子的设计草图,大部分都沾着咖啡渍,还有画错改了叉的痕迹——这才对,做设计哪有一遍成的。
开题卡第一步:智能不是贴标签
十个选题九个挑智能物料转运,开口就要激光导航、自动上下料、全无人值守,我每次都只问一句:你做这个系统,是要解决车间里的什么具体问题?
前年有一组学生,选题是本地小机械厂的数控车车间线边转运,一上来就把方案做出来了,SLAM导航AGV加协作机械臂,预算算下来快十万,远远超过课程设计给定的成本上限。我问他们,这个车间原来最麻烦的是什么?几个人你看我我看你,说看网上别人都这么做…唉。
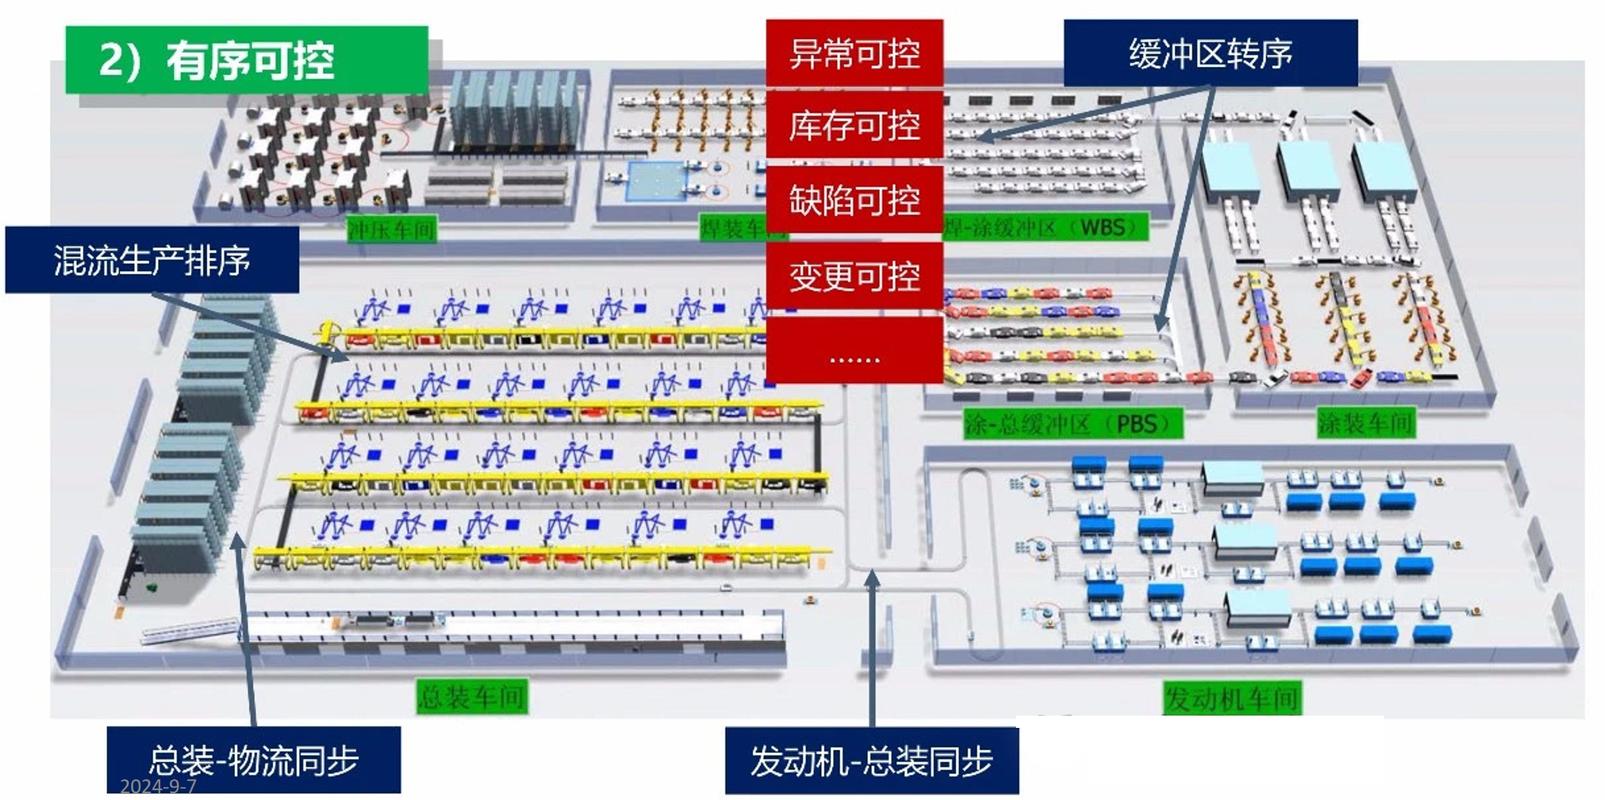 中小型数控车间智能物料转运现场布局图
后来拉着他们找车间师傅聊了一上午,搞清楚了:车间里六个数控车工,每人管两台床子,换产的时候要跑到一百米外的原料仓拿毛坯,一次跑十分钟,一天下来光走路占了一个半小时工时,毛坯还经常拿错。痛点在这儿,不是转运本身要无人,是省工人的走路时间。
改方案,原来的大堆花哨功能全砍了,改成磁条导航的简易AGV,固定路线从原料仓到每个机床线边,定时送料,上下料还是工人自己来,成本一下降到八千,刚好卡在上限里,最后答辩的时候,请来的车间师傅过来听,说这个改完我就能直接用。
很多学生到现在都觉得,越智能越高端,不对。智能是工具,不是拿来当方案封面的烫金大字。解决不了具体痛点的智能,全是花架子。
最容易踩的隐形坑:对接精度的取舍
做过的都知道,整个系统里,卡人最狠的不是导航,不是控制,是AGV和线边定位台的对接。我见过太多组,把导航精度调到毫米级,结果一跑实物,AGV停歪了一公分,料箱卡进定位台,整个转运直接停摆。
去年有一组,为了把停车精度控制在0.5mm以内,换了三套导航模块,花了快一半预算,结果做实物样机的时候,还是对不准。为什么?地面不平啊!AGV轮子磨一磨,误差就出来了,你算法再准,机械误差消不掉啊。
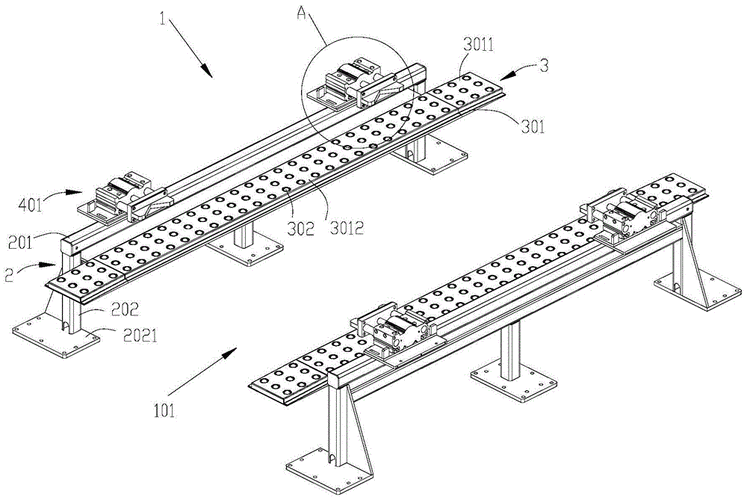 智能物料转运AGV对接斜导柱定位结构图
我给他们提了个改法,把原来的直导柱定位改成带30度斜面的斜导柱,定位孔入口加两公分的扩口倒角,侧边加两个弹簧顶推板,AGV停歪个一公分以内,推过去自然就对准了,精度要求一下放宽到10mm,根本不用换贵的导航模块。改完之后,一次就成了。
说实话,很多学生学了智能算法,就看不起机械结构的小技巧,觉得算法能解决的问题干嘛要改结构。这话错得离谱!你要提高一毫米导航精度,模块价格翻三倍,改个导柱开个倒角,成本增加不到十块钱,效果还好,维护还方便,选哪个?
设计的本质从来不是追求极限参数,是在成本和需求之间找平衡。
不过话说回来,这种话,教材里不会写,课本上只会给你讲导航原理,讲结构设计规范,不会告诉你什么时候该放宽精度,什么时候该用机械补算法的不足,这些只能踩坑踩出来。
改了三版的考核:我们到底要教什么
 改了三版的考核:我们到底要教什么
最开始带这个方向的课程设计,我打分先看功能多少,智能模块越多分越高,后来越带越觉得不对。好多学生堆了一堆功能,看起来热闹,其实根本用不了。我把考核标准改了三回,现在第一条就是:必须说清楚你解决了哪个具体的真实痛点,说不清楚,直接打回改开题。第二条,算成本的时候必须算全,不光算采购成本,还要算后期维护、换线调整的成本,漏算的扣分。第三条才是看智能模块的应用合理性。
这学期有个组,做的是电子厂SMT车间的小型物料转运,方案里连激光避障都没放,只用了红外传感器加机械防撞条,导航用最老的磁条,答辩的时候有人笑他们太“低端”,我给了高分。为什么?他们算过,SMT车间的转运路线是固定的,平时除了维修人员没人乱走,就算撞到人,防撞条一碰就停,根本出不了事,换一个防撞条才六块钱,一套激光雷达要两千多,差了三百倍,完全没必要花这个钱。人家把需求摸得透透的,知道哪里该省钱,哪里该下功夫,这就够了。
我常跟学生说,我们做机械设计的,不是给展会做展品,是给车间做能用的东西。智能物料转运,转的不光是车间里的物料,是把原来工人重复干的没技术含量的活儿,合理转移给机器,省出时间让工人干更值钱的活。不是说全无人就是好的,适合的就是好的。哪有那么多完美的方案?不过就是一次次踩坑,一次次改,把不合适的地方砍掉,留下能用的而已。
上个月碰到之前毕业的学生,说当年做智能物料转运课程设计踩的坑,现在去甲方做方案还在受益,知道怎么帮客户省钱,知道哪里该让步,比只会堆参数好用多了。我听了挺开心,这课,就真的没白上。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:智能物料转运系统:课堂上踩过的那些没人教的坑
文章链接:https://www.yqhljx.com/list_9/3538.html
