困意全消。
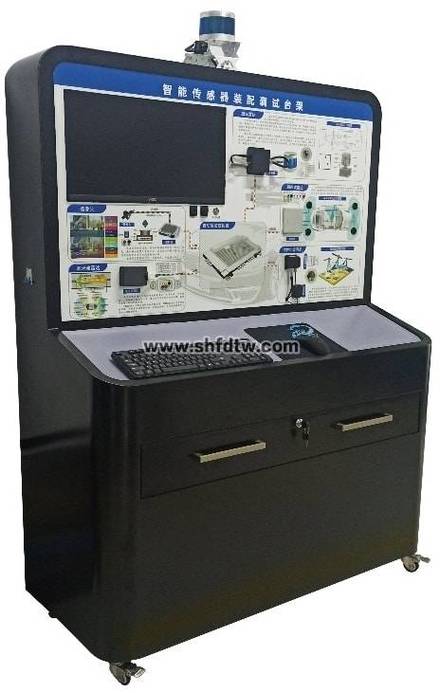
本来趴在桌上补觉的几个男生瞬间凑过来,指尖戳着那个巴掌大的雷达模块问,这就是上次说的物料智能配送小车的零件?
对。
课本没写的安装误差
我没急着让大家拼,先扔了个问题:如果现在让你把这些零件装成能在实训车间跑的配送小车,雷达装在哪个高度?底下的回答出奇一致:越高越好,看得远,避障范围大。
没人拦着,让大家自由组队装。二十分钟后第一台小车推到试跑线,按了启动键。
哐当。
直接怼在实验台的金属挡条上。接线柱震松了半颗,料箱卡扣掉在地上滚了老远,带队的男生脸都绿了。
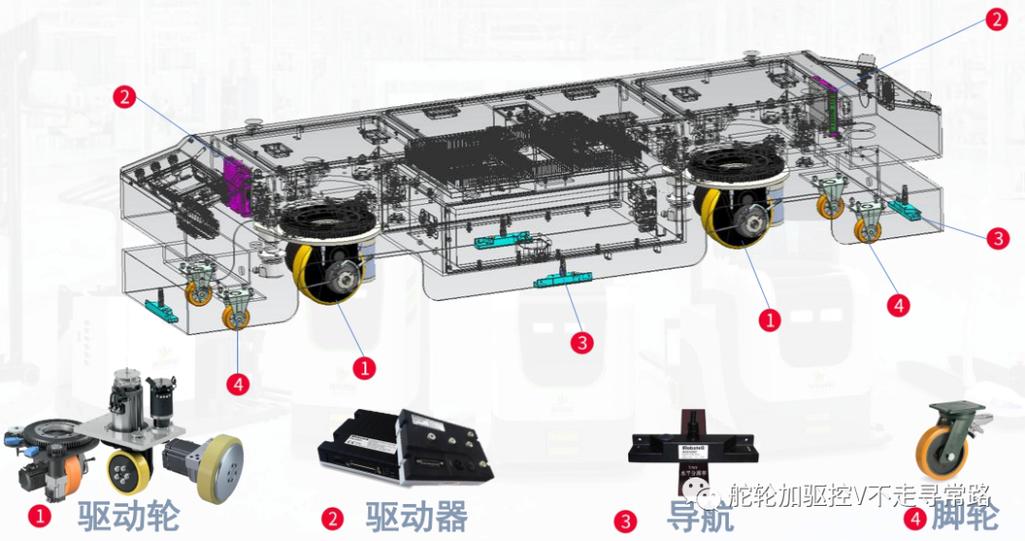
学生愣了半天,凑上去看雷达的安装位置——架在32公分高的支架顶端,扫过的位置刚好是挡条上方10公分的地方,那道8公分高的金属挡条,根本进不了检测范围。
说实话,我当年第一次做类似的设计,也犯过一模一样的错。总觉得传感器装得越高,视野越开阔,从来没蹲下来量过实际配送路径上的障碍物高度——车间里的工位挡条8公分,料箱的侧边高度12公分,地面的线槽凸起5公分,你把雷达架在半空中,这些低于20公分的障碍物全是盲区。
后来我把这部分的内容加进了课堂必练项:传感器安装高度的计算,永远要从地面开始量,不是从车架顶端开始算。没有什么“越高越好”的标准答案,你得对着实际场景的障碍物高度表,卡着检测范围的上下限装,多一公分都嫌浪费。
没有能打全场的完美方案
第一次试跑撞墙之后,大家开始抠细节。但新的问题很快冒出来:好多组的方案越做越复杂,有人要给小车加视觉识别模块,要能自动识别料箱的条码;有人要选大容量锂电池,说要支持连续跑24小时不用充电;还有人说要加个语音提示,配送的时候能播报“料已送到”。上次有个组为了选电池,翻了三天的产品手册,最终敲定了一块12V20Ah的锂电池,算下来光电池重量就有4公斤。而他们设计的小车额定载重才5公斤,去掉电池的重量,剩下能装零件的空间只剩1公斤。
我站在旁边看了半天,问了一句:咱们这个实训车间的配送路径,从原料仓到三个工位,来回一趟才38米,需要连续跑24小时不充电吗?
学生愣了。
其实哪需要啊。换个12V5Ah的小电池,重量才800克,充满电能跑20公里,足够覆盖一周的实训课程,省出来的3公斤多载重,刚好能放下平时配送的标准料箱。那些加了一半的条码识别、语音播报功能,在固定路径的定点配送场景里,全是多余的成本——本来扫码的活就是工位上的学生顺手做的,根本不需要小车额外扛个摄像头。
物料智能配送的设计,从来不是功能堆得越多越好。你得先把自己的配送场景摸透:路径是固定的还是动态的?需要配的料有多重?周围的障碍物高度是多少?把这些问题的答案列清楚,再去选对应的零件,别拿着通用的AGV模板往上套,套出来的东西看着花哨,实际用起来全是bug。
比备课更重要的是留白
我本来备好了现成的解决方案:在料箱底下加两个减震弹簧,把转弯时的速度限制在0.3m/s以下。
结果那天我刚要开口讲,就看见那组的三个男生蹲在小车旁边,拿手机开了慢动作模式,一遍一遍拍小车转弯的过程,数着小轴在料箱里滑动的距离,算离心力的大小。二十分钟后他们自己调了个参数,把转弯速度降到了0.25m/s,又在料箱侧边加了个1公分高的挡边,小轴再也没掉出来过。
那个参数比我准备的0.3m/s还低一点,但刚好适配他们自己做的料箱尺寸。
我站在旁边没说话。
之前备课的时候总想着把所有坑都提前给学生指出来,把所有标准答案都准备好,生怕他们走弯路。但那天突然反应过来,要是我一开始就把参数甩给他们,他们永远不会自己蹲在地上,拿着慢动作视频算那个最适合自己方案的速度值。设计的阈值从来不是靠课本背下来的,是蹲在场景里一点点摸出来的。
上周有个毕业快一年的学生发消息,说在工厂里做车间的物料智能配送项目,刚入职的时候看同事上来就选最贵的激光导航模块,要把所有避障功能拉满。他直接拉了个现场的障碍物高度表,先把雷达的安装高度定在18公分的位置,没换贵模块,光调试时间就比同事少了一半。
我当时正在改课堂作业,看到消息的时候笔顿了两秒。
挺好。
