没人敢说话。
之前连续三届学生的作业,我都没这么狠过。这次是自动化码垛的第一次方案选型作业,32份方案里,27份选了六轴关节机械臂,剩下5份里还有3份是照搬网上的delta分拣模型,连最基本的工位约束都没核对。
被打回的不是方案,是想当然的“够用”
我当时站在讲台边问,你们算过末端负载的转动惯量吗?
满教室安静。
太想当然了。
很多学生第一次接触码垛设计的时候,总被工业宣传片里那些转得飞快、臂展灵活的六轴机器人勾走注意力,觉得只要把臂长凑够、负载选对,就能搞定所有场景的码垛需求,完全忘了不同行业的货箱重量、垛高要求、甚至车间地面的平整度,都会反过来倒逼机构形式的选择。
有个组的方案是给本地的鲜食厂做纸箱码垛,货箱是50*40*30的瓦楞箱,满箱重量12公斤,他们选了个臂展1.8米的六轴,算下来单循环取放的时间要12秒,比车间现在的人工码垛速度还慢。我问他们,鲜食厂的工位是固定的——料箱从传送带出来的位置固定,垛位的三个摆放点固定,每天要在两个固定点之间来回跑,根本不需要机械臂那种360度无死角的转动灵活度,为什么非要选六轴?
他们说,觉得六轴高级。
对吧,总觉得选个贵的、灵活的,就不会错。
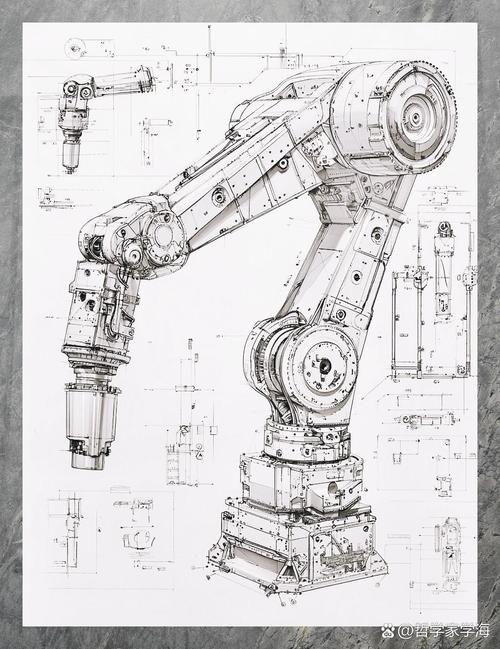
说实话,我每次听到这种答案都有点无奈。学生眼里的“高级”,往往是工业现场最先淘汰的选项——六轴的刚性本来就不如直线运动的机构,臂展越长,末端的形变量越大,码到第三层的时候,纸箱的对位误差能飘出去2厘米,堆到10层的话,整个垛是斜的,一碰就塌。
码垛设计的核心从来不是“搬得快”,而是“放得稳”。
被忽略的“最后10厘米”,才是码垛的核心
上个月带两个班的学生去城郊的建材厂看实际运行的码垛线,刚走到工位边,就有学生说,这设备怎么这么丑?
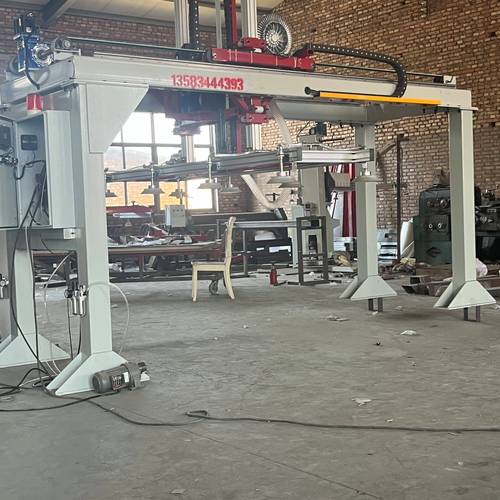
没有光滑的外壳,没有炫目的灯带,就是个焊得扎扎实实的龙门架,下面挂着真空吸盘,旁边堆着码得整整齐齐的水泥袋。
我蹲在旁边看了二十分钟,没说话。
你想啊,水泥袋一袋50公斤,每天要码12层高,要是用六轴机械臂,光臂杆的形变就能让最上面的袋子晃三晃,根本稳不住。人家这套龙门架的成本,才是同负载六轴的三分之一,刚性够,定位精度还稳。
最有意思的是吸盘下面的那几个小弹簧。我当时蹲在旁边指着弹簧问学生,谁能说出来这几个零件的作用,没人举手。我之前上课讲过好多次,取放货的最后一段行程,一定要有缓冲,不然硬邦邦的往下压,要么把纸箱压变形,要么把水泥袋戳破。结果所有学生之前交的方案里,吸盘都是直接硬邦邦装在Z轴的末端,没有任何缓冲结构,更没人注意到,那套设备在放货的最后10厘米,Z轴会自动减速,弹簧把吸盘的下压力度卸掉,等袋子完全落到垛上了,真空才断开。
就这10厘米的细节,能把整个垛的倒塌率降掉80%。
不过话说回来,也不能怪学生。之前我们上课的时候,总把大段的时间花在算机械臂的运动学方程上,很少带他们去现场看真实的设备是怎么干活的。上次看完现场回来,有个学生跟我说,原来之前在课本上看到的“末端柔顺设计”,不是什么复杂的算法,就是几个弹簧片的事。
对嘛。
改方案的过程,比最终的成品重要
这次打回所有方案之后,我没让学生直接去网上找现成的模型套,给他们留了一周的时间,自己去联系本地的有码垛工位的工厂,拍三张现场的照片:料箱出来的位置,垛位的高度,车间的可用空间。
第一节课交作业的时候,有个组的学生之前还在嘴硬,说六轴就是比龙门架好,结果去了工厂才发现,车间的门宽只有2.2米,六轴的安装基座加上安全护栏,根本塞不进去,最后换了个立柱式的旋转码垛机,成本砍了一半,还刚好能放下。
还有个学生之前做的方案,光电传感器装在机械臂的大臂上,结果仿真的时候才发现,旁边的料箱表面是光滑的塑料膜,反光直接把传感器的信号搞混了,每次取货都要空跑两趟。他改了三次,最后把传感器移到吸盘的侧边,加了个3D打印的遮光片,才把误触发的问题解决掉。
我从来不会因为学生的方案有bug扣分,反而那些上来就拿网上现成的六轴模型套,连工位尺寸都没核对的,分数才低。
所有不结合实际工位约束的选型,都是纸上谈兵。
上周那个一开始选六轴的小组,把改完的仿真模型发我看的时候,我盯着屏幕看了好久。他们换了个龙门架的结构,加了吸盘的缓冲弹簧,把每层垛的旋转角度设成90度,单循环的时间压到了7秒,比一开始的方案快了近一倍。
屏幕里的纸箱,从传送带上被吸起来,稳稳当当地落到垛位上,一层一层往上叠,没塌。
我突然觉得,之前把所有方案打回的决定,太值了。
