2026-10-21 07:10:57 分类:机械设计
上个月在佛山的食品厂现场蹲了3天,看着新到的拆垛线把整托25kg的面粉袋摔得满地都是,供应商拍着胸脯说的99.9%的拆垛成功率,实际跑起来连60%都不到。那瞬间我真的想把他们的选型手册直接塞到机器人控制柜的散热缝里。
别迷信负载参数,拆垛的核心是”动态抓持冗余”
很多人选型的时候,算一下最沉的货重,夹爪额定负载留20%余量就敢上。太想当然了。
上次那个面粉袋项目,托举的时候袋子表面因为梅雨季吸潮,摩擦系数直接掉了40%。原来按干态摩擦系数算的安全系数1.8,实际算下来连1都不到——抓起来的袋子抬到半空就往下滑,不摔才怪。这里的参数根本不能取实验室测的理想值,得对照GB/T 10006-2021里的塑料、编织袋表面在RH85%环境下的摩擦系数值,一般在0.18-0.22区间,比干态下的0.4以上差了一倍都多。
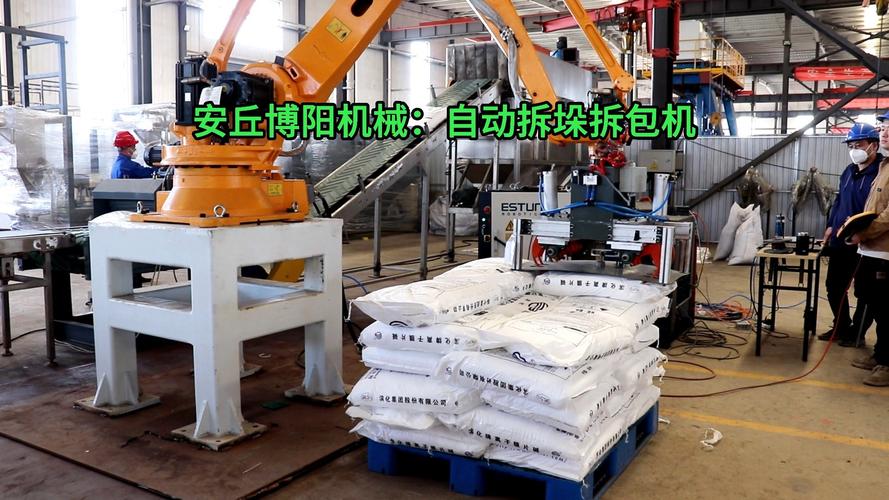 潮湿环境下编织袋夹爪拆垛现场实拍
别上来就选那种大行程平行夹爪硬扛偏移量。去年在重庆的饲料厂项目,一开始选的夹爪行程150mm,结果遇到堆垛时偏移超过50mm的货,夹爪直接刮破包装袋,漏的饲料把光电传感器堵得连托板都识别不出来。说真的,我现在选型夹爪,行程余量直接按最大垛型偏移量的1.5倍算,再也不省那几千块的夹爪钱了——漏料清理一次的人工成本,够买两套新夹爪。
我现在给所有拆垛夹爪都加个浮动连接,成本才几百块,但是遇到堆垛时货和货之间挤得太紧的情况,夹爪能顺着缝滑进去,不会因为硬顶把相邻的货带倒。之前没加的时候,一托货拆到一半,倒个两三袋是常事,现在加了之后,这种情况基本绝迹了。
视觉定位不是越贵越好,把硬件预算砍半也能跑稳
很多人觉得拆垛必须上3D激光轮廓仪,大几万一套,不上就显得技术含量不够。真到了现场呢?车间的LED灯频闪,点云飘得像喝了假酒。
我上次在宁波的饮料厂项目,一开始供应商报的3D视觉方案要12万,后来我们换了个200万像素的全局相机,加个环形漫反射补光灯,配合预先存储的垛型模板,实际定位精度做到±2mm,完全满足拆垛的要求,总成本才1.2万。之前踩过的坑更离谱:选了带AI推理的智能相机,结果现场的纸箱因为印刷批次不一样,表面的纹理变了,识别率直接掉了30%,调试了两个星期都没调好。最后把AI模型关了,用传统的边缘找边算法,反而稳得一批。
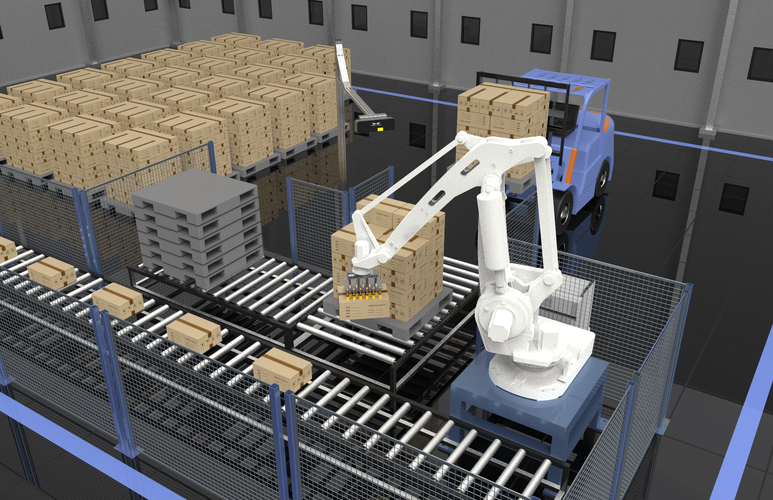 2D视觉引导纸箱拆垛定位界面
对吧?工程设计从来不是追求参数上的完美,是追求在现场环境里的稳定。算个账:一条线3个拆垛工位,光视觉预算就能省30万,够给车间装一套全新的无尘通风系统了。这里要敲个重点:拆垛的定位算法必须把旋转角度的纠偏范围留到±10度,别只做XY的平移补偿。之前遇到过最离谱的情况,木托因为受潮断了一根筋,整托货歪了8度,只做平面偏移补偿的视觉直接抓空,停线半小时,损失的产能比省的那点算法开发钱多太多了。
拆垛节拍的坑,一半都藏在机器人的运动路径里
很多人算节拍的时候,就拿机器人手册上的最大速度算。比如从托板位置到下料传送带的距离是1.2米,机器人最大速度2m/s,算下来0.6秒一个循环。
实际跑起来呢?夹爪张开的时间、接近货的减速距离、放货的真空/夹爪释放时间,这些加起来就要0.8秒,再加上垛型高低差带来的路径变化,实际节拍比手册上算的慢30%都正常。我之前遇到过一个最离谱的项目,供应商给的节拍是600袋/小时,实际跑起来才380袋/小时。原因是什么?机器人的运动路径直接从垛的正上方穿过去,遇到高的那层货,必须抬得很高,不然就撞上去。后来我们把路径优化成斜向接近,每一层的接近高度只比当前层高50mm,不做多余的抬升,最后直接把节拍拉到了580袋/小时,连机器人的额定负载都没换。
这里要提个合同里容易藏坑的标准:按照GB/T 30000.1-2013里的工业机器人现场测试规范,节拍测试必须连续运行1000次以上,取平均循环时间,不能拿空载的最快速度当实际生产的节拍。上次我们打官司的时候,就拿这个标准怼得对方哑口无言。我现在做拆垛线的方案,路径仿真的时候,一定会把每一层垛的货高偏差按±20mm算进去,再也不拿理论上的完美垛型做仿真了。谁知道现场的堆垛工人会不会把箱子扔歪半公分?
上周在那个佛山的面粉厂现场,把原来的夹爪换了带防滑纹理的,视觉加了角度纠偏,路径重新优化了一遍,现在跑了快两周,平均拆垛成功率99.2%,工人不用蹲在旁边捡掉在地上的面粉袋了。
别信那些供应商给你看的实验室里的拆垛视频。干干净净的垛,标准的包装,完美的环境,那都是拍出来给客户看的。真到了生产现场,包装可能因为运输蹭破了点皮,垛型歪了点,表面因为车间湿度大摸上去发黏,这些细节才是决定你这套拆垛线能不能真的帮老板省钱的关键。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:自动化拆垛落地:从现场实测攒出来的设计、选型与避坑经验
文章链接:https://www.yqhljx.com/list_9/4675.html
