上周三下午,实训室空调坏了。学生围在电脑前,屏幕上是他们刚搭好的分拣单元。我站在后面,看他们点下“运行”。
气缸飞了。
准确说,是数字孪生体里的气缸,从输送线上弹出去,划了一道弧线,消失在虚拟地板下面。学生小陈回头看我,表情像在说:老师,这软件有 bug 吧。
他们把气缸当积木
这事不怪他。前一周讲装配体,我强调过配合关系。可到了数字孪生体环境,学生脑子里那根弦松了。他们觉得,反正都是虚拟的,拖进去、摆个大概位置,能看就行。
问题就出在这个“能看就行”。工厂数字孪生体的第一道门槛,根本不是建模精度。是装配基准。
小陈的气缸在 SolidWorks 里是固定好的。可导入孪生软件之后,子装配体变成了独立刚体。他没重新定义运动副。气缸活塞和缸筒之间没有移动副约束,一给驱动信号,两个零件各跑各的。

我说,你把气缸拆开看看。他拆了。活塞是活塞,缸筒是缸筒。再合起来,还是各跑各的。
“坐标系呢?”我问。
他愣了一下。装配体的原点,在导入后发生了偏移。孪生体里的坐标,和 CAD 里的坐标,差了那么一点点。就这一点点,运动副的轴线全歪了。
卡点不在软件,在基准
说实话,我一开始也没意识到。我以为是学生操作太快,漏了步骤。后来我让他把文件发我,自己跑了一遍。同样的现象。
我盯着屏幕看了十分钟。突然想起自己刚工作时,师傅说过一句话:数字模型不是画出来的,是约束出来的。
这句话放到工厂数字孪生体上,一样成立。孪生体里每个运动部件,都得有明确的基准。基准不对,后面所有数据映射都是歪的。
那节课我临时改了内容。不讲传感器映射了。讲坐标系。
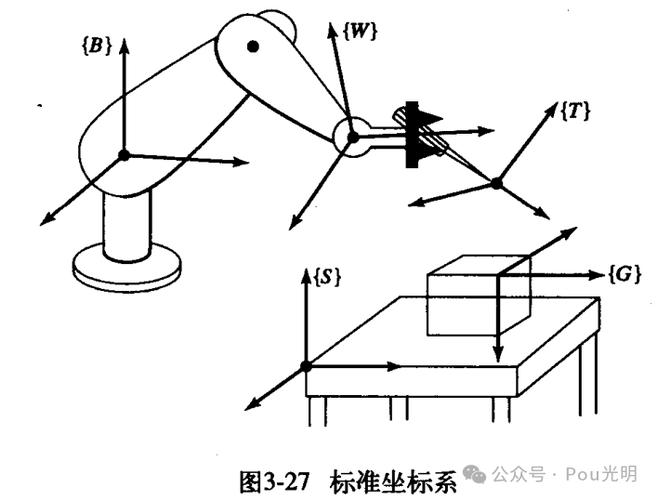
我让他们做一件事:把同一个气缸,分别在 CAD 和孪生体里测量关键尺寸。然后对比。
结果出来,全班安静了。大部分人的模型,长宽高都对得上。但安装孔的位置,偏了。不是软件的问题。是他们在建模时,就用了不同的基准面。
这个卡点,我以前没重视。因为传统机械设计课,最后交的是图纸。图纸上标了基准,但学生不一定真懂。到了数字孪生体,基准错了,模型直接跑飞。这反而成了最好的反馈。
我的改进:先画废一张图
这学期我加了一个环节。叫“故意画错”。
随便给一个简单的支架。让学生先按错误基准建一遍。然后导入孪生体。看它怎么动。
有人把孔打偏了。孪生体里螺栓装不上。有人把面选错了。整个支架倒着走。
我不急着纠正。让他们自己找。
一个学生说,老师,我找到问题了,这个面的法向反了。另一个说,我那个不是法向,是原点没定。
这种反馈,比我在讲台上说十遍“注意基准”都管用。
不过话说回来,这个环节很费时间。一个班四十多人,每人跑一遍,一节课就没了。后来我改成两人一组,互相查。还是费时间。但值得。
有同事问我,工厂数字孪生体这门课,到底要教什么。建模?仿真?PLC 联调?
我说,都教。但核心是让他们明白,虚拟世界和物理世界之间,有一条很细的线。那条线就是数据一致性。
装配基准是这条线。传感器触发位置也是。节拍也是。
反思:数字孪生体不是动画
学生容易把数字孪生体当成“高级动画”。模型动起来,就觉得自己会了。
我也有责任。早几年我演示的时候,总挑好看的案例。机械臂抓取、AGV 穿梭、整线联动。学生看得兴奋,回去自己做,卡在第一个运动副上。
现在我在课堂上会故意留一个错误。一个约束没加。一个参数没填。让他们跑。
跑不起来,才是学习的开始。
上周小陈又来找我。这次他没说软件有问题。他说,老师,我把气缸的移动副重新定义了,但活塞行程和实际对不上,孪生体里气缸伸不到底。
我说,那你查手册。
他查了。发现气缸样本里的行程,和他在 CAD 里随手拉的长度,差了一截。
“我随手拉的。”他自己笑了。
这就是工厂数字孪生体在机械设计教学里的价值。它把“随手”的代价,即时显示出来。在图纸上,你随手拉一根线,可能没人发现。在孪生体里,那根线决定了整条产线的节拍。
当然,孪生体不是万能的。它不能替代加工实习。也不能替代装配钳工。但它是一个很好的“思维显影剂”。学生脑子里那些模糊的地方,一跑就现原形。
我现在备课,会先问自己一个问题:这节课,学生会在哪里“随手”?
找到那个点。然后设计一个让他自己撞上去的场景。剩下的,交给软件。
对了,那个坐标系的问题,后来我让学生统一用装配体原点。不再用零件原点。小改动。但整条线不飘了。
空调也修好了。
