摘要:产线迭代升级不是把旧设备换成新设备。更多时候,要在既有厂房、既有工艺和既有人员条件下,重新分配节拍、刚度和信息流。本文结合一条机加工产线的改造实例,拆解节拍计算、定位精度、伺服压装、安全回路与柔性换型中的工程权衡,给出可落地的参数校核思路。
先盯住节拍,但别被“理论节拍”骗了
一条老机加工线,三台加工中心、两台专机、人工上下料。改造前OEE只有58%,换型一次要42分钟。老板说,上机器人,上AGV,产线迭代升级就完成了。说实话,这种判断危险。机械产线的节拍不是一个数,而是一串数。单机切削时间、上下料时间、检测时间、排屑时间、换刀时间,任何一个环节波动,都会把整线拖慢。理论节拍通常这么算:T_cycle = max(T_i) + T_transfer。其中T_i是第i个工位的总占用时间,T_transfer是物料跨工位转移的附加时间。问题在于,现场T_transfer经常被低估。机器人抓取、翻转、定位、确认夹紧,每一步都要时间。按我们的实测,一台6轴机器人完成一次上下料,路径优化后约8.5秒,没优化前14秒。差5.5秒,放在30秒节拍里就是18%的产能损失。后来把机器人第七轴和料仓重新布置,路径缩短1.7米,加速度从2 m/s²提到3 m/s²,才把辅助时间压到7.9秒。这个数看着不起眼,一年两班倒,约等于多出4.3万件。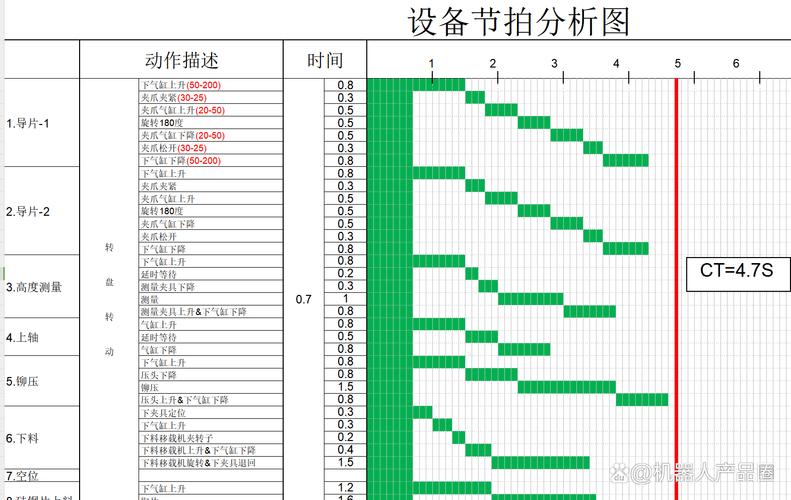
机械结构迭代:刚度、定位与热,才是隐形节拍
很多升级方案败在机械本体。控制器再快,导轨一抖,全是白搭。定位精度和重复定位精度不是一回事。按ISO 230-2和GB/T 17421.2,定位精度关注的是到达目标位置的能力,重复定位精度关注的是多次到达同一位置的一致性。产线迭代升级里,重复定位精度往往比定位精度更致命。为什么?机器人上下料、快换夹具、视觉引导,都是重复动作。重复性差,就得加浮动补偿、加视觉纠偏,成本一层层往上叠。我们做过一个夹爪,最初用气缸加V型块,重复定位0.12 mm。来料一致性差时,工件偶尔卡不进定位销。后来改成一面两销定位,圆柱销加菱形销,限制6个自由度,但注意别过定位。过定位的后果不是“更稳”,而是工件放不进去,或者一夹紧就变形。薄壁件尤其明显。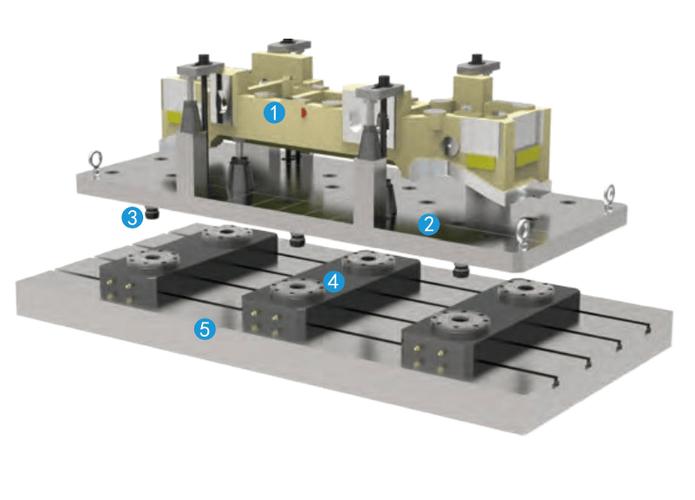
控制、安全与信息流:别把PLC当万能补丁
机械改完,控制才上场。但控制不是万能补丁。伺服轴增益调太高,机械共振;调太低,跟随误差大。我们习惯先做频率响应测试,看机械一阶共振频率。如果只有15 Hz,那伺服带宽再高也白搭,得先加强结构。导轨安装基面平面度、螺栓预紧力,都会影响共振。按VDI 2230校核螺栓,别凭手感。一个M8 8.8级螺栓,预紧力可以到10 kN量级,但取决于摩擦系数和拧紧方式。扭矩扳手没校准,预紧力偏差30%不稀奇。 安全回路更不是摆设。按ISO 12100和GB/T 15706做风险评估,按ISO 13849-1和GB/T 16855.1确定性能等级。改造后的上下料单元,安全门锁、光栅、急停、使能开关,要接到安全PLC,达到PLd及以上。有的厂把安全光栅直接进普通PLC,省几百块,风险巨大。电气设计按GB/T 5226.1,急停必须硬线,复位不能自动。这个底线不能退。 信息流方面,MES、SCADA、OPC UA这些词很热。可现场先要解决的是:设备状态能不能准确上报。刀具寿命、夹具确认、工件计数,如果传感器没装,数据就是假的。我们在产线迭代升级时,只加了四类传感器:夹紧压力、刀具主轴负载、门锁状态、工件有无。先跑三个月,把OEE数据做实。再谈排产优化。顺序反了,就是花钱买大屏。柔性换型:从42分钟到8分钟,靠的不是魔法
换型时间直接决定中小批量产线的生死。SMED的思路不新鲜:把内部作业转为外部作业。可机械上怎么做?快换夹具这块,用零点定位系统,重复定位精度可到0.005 mm,换夹具体从拆12颗螺栓变成转两下。参数配方呢,工件号一扫码,加工程序、机器人轨迹、压装力曲线、视觉模板一起切换。还有标准化工装接口,机械接口、电气接口、气路接口统一,减少现场接线。我们那条线后来把换型拆成:外部预装30分钟,内部换型8分钟。注意,外部预装不算停机。所以对外报的换型时间,按内部时间算。这里面有个坑:零点定位系统对安装面刚度很敏感。如果底板太薄,锁紧后变形,重复精度就没了。底板厚度至少按锁紧力的3倍安全系数校核,别用10 mm钢板糊弄。
