摘要:设备智能化改造不是把老机床贴上几块传感器、把数据丢上云就完事了。这篇文章从一次真实的包装线改造复盘出发,聊传感器选型与安装、采样策略、安全回路的边界,以及中小项目最容易在哪儿栽跟头。没有宏大叙事,只有工程师该关心的那几个数字。
一、先说说那个让我赔了两周工期的坑
那是三年前一条老包装线。客户说要上预测性维护,我们吭哧吭哧挑了二十几个IEPE加速度计,灵敏度100 mV/g,量程±50g,指标看着挺好。安装的时候图省事——磁吸底座。
结果呢?数据一出来全是垃圾。低频段还行,一到2 kHz以上,信号就跟被人掐住脖子一样,怎么都上不去。后来拿扫频仪一测,磁吸底座的安装共振频率只有4 kHz左右。ISO 5348 里写得很清楚,传感器安装后的共振频率,至少要高于你要分析的频带上限三倍,不然高频段测出来的不是机器的振动,是你传感器的共振。
拆了重装,用M8螺栓,安装面磨了一下,平面度控制在0.05 mm以内,加了薄薄一层耦合脂。共振频率直接上到28 kHz。
这两周时间,说实话挺冤枉的。但它教会我一件事:设备智能化改造里,最不值钱的是传感器,最值钱的是传感器装在哪、怎么装。

二、传感层的账,得按信号链算,不是按点数算
很多甲方喜欢按“测点数”报价。五百个点,一千个点。听着热闹。
但测点数字没意义。你得先问:我要解决什么故障模式?
滚动轴承早期损伤、齿轮断齿、不平衡、不对中、松动、电气故障——这几类的特征频段和调制方式差得远。轴承外圈故障往往是高频冲击,用包络解调;不平衡是一倍频,低频就够;齿轮啮合频率算一下,齿数30、转速1500 rpm,啮合频率 750 Hz,你要看到三倍啮合,那就是2.25 kHz,采样率按过采样2.56倍算,有效带宽起码要够,实际我一般直接设到 10 kHz 以上。
采样率一高,数据量立马上来了。25.6 kSPS、16 bit,单通道就是 51.2 kB/s。五百个通道,那就是 25.6 MB/s,换算一下大概是 200 Mbps 的持续上行。你让工厂的工业以太网扛这个?不现实。
所以正确的做法是分层。边缘侧先算,别把原始波形往上传。FFT、包络谱、峭度、峰值因子、RMS,这些特征值加起来,一个通道一秒钟也就几十个字节。带宽瞬间从200 Mbps降到几 Mbps。省下来的不只是带宽,还有存储和后续的云资源账单。
不过话说回来,原始数据也不能一刀切全扔。我的习惯是:触发式留存。特征值超阈值的时候,前后各留10秒原始波形。这样既能复现问题,又不会把数据湖灌成垃圾场。
温度这块相对简单,PT100 三线制基本够用,长距离或者环境温差大的场合直接上四线制,别跟导线电阻较劲。电流监测的话,老柜子空间小,我偏向开口式电流互感器加 4-20 mA 变送,改动小,接线也干净。
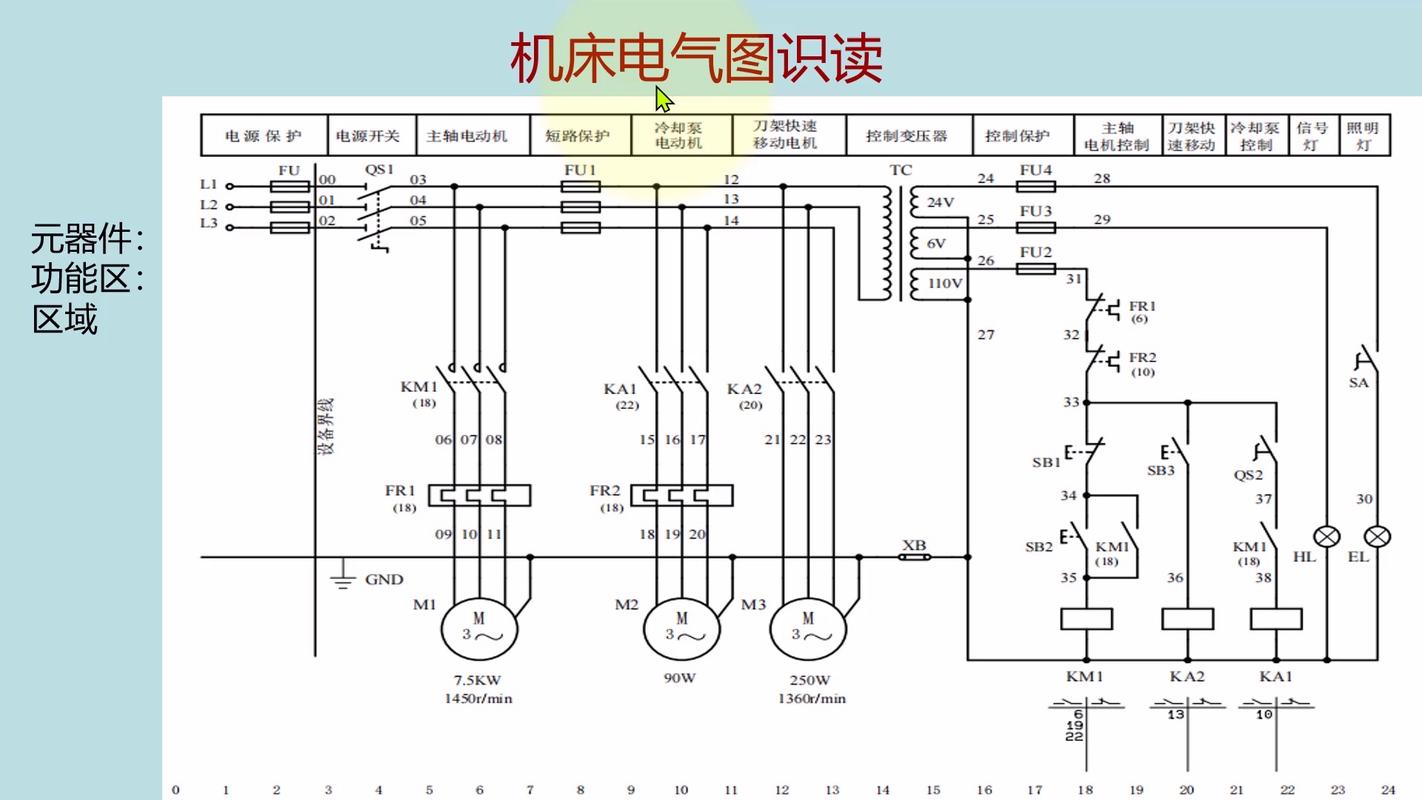
三、控制层和安全回路,是两回事,千万别混
这一条我必须单独拎出来说,因为真的见过有人把急停信号挂在普通Modbus上。
改造的时候大家容易图省事:既然都上了Profinet、EtherCAT,那安全信号也走网络呗?
不行。
功能安全有它自己的标准体系,机械安全这边看 GB/T 16855.1(等同 ISO 13849-1),安全等级用 PL 表示,等级 d 以上基本就是 Cat 3 结构,要求双通道、自诊断、共因失效评估。这个等级是用 MTTFd、DCavg、CCF 一整套算出来的,不是把线接到安全PLC就自动达标了。你走的安全总线,得是 PROFIsafe、CIP Safety 这类经过认证的协议。
急停回路,我的原则是——硬线优先。安全继电器、双通道触点、监控输出,这一套该有的还是得有。网络的确定性再高,也不是为生命安全设计的。
还有伺服改造。老设备换伺服电机,最容易忽略的是惯量匹配。负载惯量和电机转子惯量的比值,一般场合控制在5以内,高动态场合最好压到3,甚至1左右。你要是拿一个丝杆滑块系统去配一台大惯量伺服,位置环增益根本提不上去,整定半天,轨迹还是抖。
更麻烦的是传动链间隙。老减速机、老齿条,背隙可能到0.1 mm甚至更大。这种机械刚性下,你调再好的伺服参数,也只是掩盖问题。改造前,用千分表配上程序反向量测一下背隙,心里有个数。间隙大,要么换,要么在控制上做反向补偿,别指望算法能凭空消掉机械的间隙。
四、最容易翻车的地方:没有基线
这句话我说过很多遍,但还是得说。
改造完之后,你凭什么说“设备状态变好了”?
没有改造前的振动基线、温度基线、电流基线、OEE基线,所有的“提升30%”都是拍脑袋。改造前至少跑两周的数据,把正常工况、换料工况、空载工况都采到,这才是你后面所有诊断算法的地基。
顺便说个反面案例。见过一个项目,把改造后第一次采到的数据当基线,结果设备一直在偏高振动下运行,算法就这么“习惯”了,等到真出问题了,反而报“正常”。这不是智能,这是钝化。
振动烈度可以参考 ISO 20816-1(对应国标 GB/T 6075.1)的区域划分,中型机组一般在 2.3 mm/s RMS 以下属于良好区,4.5 mm/s 附近要开始关注,7.1 mm/s 就要安排停机检查了。当然具体数值要看设备类型和支撑方式,别硬套。

五、几句实在话

设备智能化改造,本质上是一个机械、电气、控制、数据四层耦合的工程。任何一层偷懒,都会被下面几层放大。
传感器装歪了,数据再漂亮也是假的。安全回路走了软线,出一次事就够赔的。没有基线,算法就是空转。至于云平台、看板、大屏——那些是锦上添花的东西,把上面这四层扎扎实实做完,才轮得到它。
别一上来就急着买最贵的传感器。先把故障模式想清楚,把安装方式定下来,把数据链路算一遍。止损的边界,往往不在硬件预算里,藏在这些不起眼的细节里。
