上周三,实训楼302。六个学生围着一台迷你柔性加工工作站样机。桌上散着铝块、气缸、手爪图纸。有个学生凑过来,说老师你看,我这工作站能夹圆的、方的、还有异形件。我走过去,用手推了推他设计的夹爪。晃。不是一般的晃。
“柔性呢?”我问。他指指快换手爪。“刚度呢?”他愣住。这场景,每学期都来一遍。
柔性加工工作站,不是变形金刚
学生脑子里,柔性=万能。能换手爪,能调行程,能适应不同工件。对。但不全对。机械设计里,每增加一个可动环节,刚度就掉一截。这不是玄学。是串联弹簧。你加一个浮动接头,系统刚度就少一块。加两个?乘个系数。
我见过一个设计。为了适应不同直径的轴,学生用了弹簧夹头。想法不错。但弹簧夹头本身刚度低,切削力一上来,工件就偏。他后来在报告里写“加工精度受限于夹紧系统”。嗯,总算明白了。
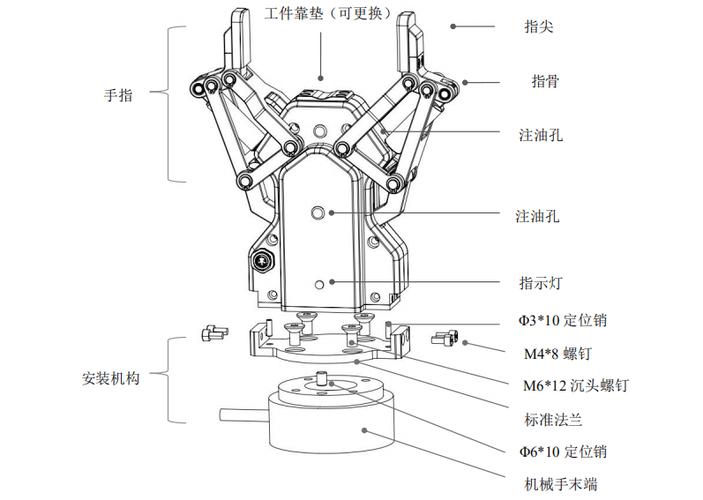
快换接口也是重灾区。图纸上画个锥销,写“定位精度0.005”。我问怎么保证。他说加工中心。加工中心能保证锥销本身,但保证不了配合面的接触刚度。锥面接触,理论上好。但实际呢?有间隙,有磨损,有切屑。你总不能让操作工每次换手爪都擦一遍锥面吧。
所以有些设计,用零点定位系统。钢球锁紧,锥面定位。重复定位精度能到微米级。但贵。而且对安装面要求高。教学里,我让学生先用一面两销。简单,可靠。先理解“约束”,再谈“柔性”。
刚度不是敌人,是柔性的地基
有个卡点,每年都出现。学生画柔性夹具,只画气缸和传感器。定位销?忘了。或者画了,但和夹紧力方向打架。夹紧力一推,工件就离开定位面。然后他加弹簧。弹簧一压,工件又回来了。但弹簧会振。切削一振,精度就飞。
说实话,柔性加工工作站最难的地方,不是“怎么动”,是“哪里不动”。必须有一组刚性定位面,承受主要切削力。然后让其他部分去适应。就像人站着,脚要稳,手才能灵活。

这学期我加了个小实验。用千分表。学生把设计的工作站装好,然后用手推夹爪,读表。推三个方向。记录变形量。超过0.05毫米,回去改。第一次做,好多人傻眼。有个组推一下,表针跳了0.2。他们以为没装紧。其实是因为悬臂太长。
改法很土。加筋。缩短悬臂。把气缸往前挪。或者换一个更粗的导杆。就这几招。但学生自己试出来,印象深。比我讲十遍都管用。
复盘:一次“失败”的柔性打磨工作站

上学期期末项目。一个小组做柔性打磨工作站。要适应三种曲面。他们用了三个气缸联动。每个气缸带一个浮动头。听起来挺柔。调试时,气缸不同步。工件被推歪。打磨头一碰,就振。他们调了两天。最后发现,问题不在气缸,在定位面太少。只有一个平面定位。侧面没靠。工件一推就转。
后来改。加了一个可调侧向支撑。用楔形块。再用一个螺钉锁死。气缸还是那三个。但工件稳了。他们写报告说,柔性不是到处动,是有的地方动,有的地方死。这话,我记下了。
不过话说回来,这个案例也暴露了我的问题。之前上课,我总强调“柔性”的好处。可重构、适应小批量。但没强调代价。学生就以为,柔性越多越好。其实不是。柔性是有成本的。刚度、精度、成本、维护,都是成本。
所以这学期,我改了大纲。头一周不讲柔性。讲定位。讲约束。讲刚度链。让学生先设计一个纯刚性夹具。然后问:如果要换工件,你愿意改哪里?他们开始拆。拆完再装。这时候,“柔性”才变成一个设计选择,而不是一个口号。
有个学生反馈,说以前觉得柔性就是加弹簧。现在知道,弹簧会振。我笑了。对,弹簧会振。而且会疲劳。会卡。会积屑。这些,图纸上不写,但车间里天天发生。
柔性加工工作站,说到底,是一个矛盾体。要适应,又要稳定。要快换,又要精准。学生卡住的地方,往往不是不会画图。是脑子里没有“代价”这根弦。你让他算刚度,他嫌烦。但不算,装上去就晃。晃了再改,更烦。
所以我现在喜欢在课堂上问:你这一步,牺牲了什么?换来了什么?没有标准答案。但问多了,他们画图时,会停一下。
下课铃响了。那个学生把图纸卷起来,说回去把弹簧换成碟簧。我说,先算刚度。他笑了。我也笑了。谁知道呢,也许下次他真会算。
