摘要:车间里最不缺数据。振动、温度、压力、位移、PLC 周期量、MES 工单、三坐标报告、CAE 结果……它们各说各话。工业多源数据融合要做的,不是把线接进一个网关,而是让不同时间尺度、不同坐标系统、不同语义的数据在同一决策框架里说人话。下面按机械工程落地顺序,聊几个真会踩坑的点:数据级对齐、时间同步、特征级融合、边缘计算与语义建模。带公式,也带翻车经验。
一、数据级融合不是“拉个表 join 一下”
先说个结论:采样率差三个数量级的数据,直接拼在一起,等于给模型喂噪声。 某齿轮箱试验台,振动通道 25.6 kHz,PT100 温度 1 Hz,转速键相 1 脉冲/转。你要是把温度插值到 25.6 kHz,数据量爆炸不说,温度那点热惯性根本跟不上振动突变。反过来把振动降采样到 1 Hz,轴承故障特征频率早被平均没了。
所以数据级融合只在同构、同采样率、同时间基准的传感器之间做。比如同一轴承座上的两个加速度计,或者同一测点三个方向的振动。跨物理量,老老实实先提特征,再进特征级融合。
这里有个常被忽略的公式:抗混叠。采样频率 f_s 必须大于最高分析频率 f_max 的 2.56 倍,工程上更保守。ISO 20816 系列已经替代了老的 ISO 10816,对振动测量频带和评价有明确要求。轴承故障往往要看 5 kHz 甚至 10 kHz 以上,你拿 2 kHz 采,结论必然是“一切正常”。然后机器抱死。对吧,这种“正常”最吓人。
时间戳也是。很多 PLC 的 4-20 mA 模块给的是扫描周期结束时间,不是传感器实际采样时间。扫描周期 20 ms,你拿这个时间戳去对齐 25.6 kHz 振动,相位误差能到 20 ms。什么概念?1 kHz 成分的相位差 2π×1000×0.02 = 40π,完全对不上。所以数据级融合的第一步不是写代码,是搞清楚每个数据源的时间语义:采集时刻、传输延迟、缓冲区深度。

另外,坐标系。机床装配线上,工件坐标系、机床坐标系、传感器坐标系,三套东西。激光跟踪仪标定完,残差 0.05 mm 看着挺好。可你要用振动信号反推主轴轴承负荷,传感器安装角度偏 3°,径向和轴向分量就串了。这个误差不会报错,只会让模型慢慢跑偏。
二、时间同步:微秒级误差能让频谱翻天覆地
我见过最贵的坑,是用 NTP 给振动数据打时间戳。NTP 在局域网里精度几毫秒到几十毫秒,平时看日志没问题。但做阶次分析,转速 3000 r/min,一转 20 ms。几毫秒误差意味着转角度误差几十度。包络谱里的边带全糊了。
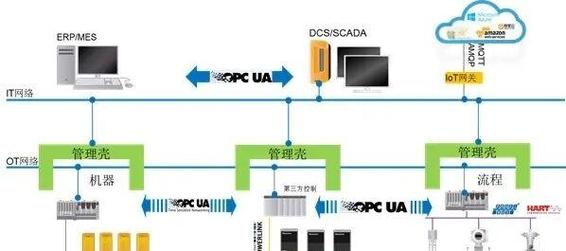
要玩多源融合,时间同步至少分三档:毫秒级用 NTP,适合温度、压力等缓变量;微秒级用 IEEE 1588 PTP,适合振动、电流、位置;纳秒级用 GPS/北斗或专用同步触发,适合相位敏感场合。IEC 62541 OPC UA 支持 Pub/Sub,配合 TSN 能到 1 ms 甚至更小周期,但注意,那是控制周期,不是波形采样周期。别拿 OPC UA 订阅去收 25.6 kHz 振动原始波形,网络先崩。
相位误差公式很朴素:Δφ = 2π f Δt。f 是关注频率,Δt 是时间误差。1 kHz 成分,1 ms 误差,Δφ = 2π rad。等于没对齐。如果两路振动信号用不同采集卡,各自晶振,哪怕初始对齐,10 分钟后时钟漂移也可能到几十微秒。所以要么硬件同源时钟,要么 PTP 主从,要么在信号里加同步脉冲,后处理对齐。
说个实操:能硬件触发就别软件对齐。 我们做主轴热误差试验时,温度采集和位移采集用同一块 DAQ 的触发输出,温度模块虽然 1 Hz,但每个采样点都带一个 25.6 kHz 计数器的计数值。这样后处理时,温度点可以精确落到振动时间轴上。多花一根线,省一周扯皮。
三、特征级融合:把物理量掰开,再找关联
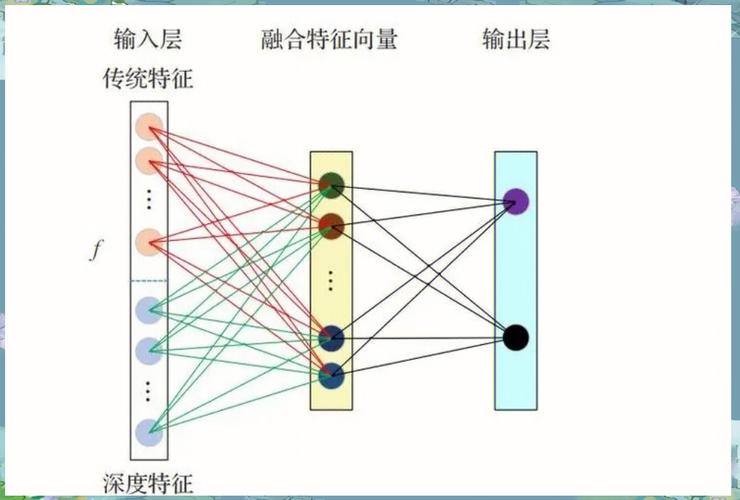
到了特征级,事情才有意思。振动提时域 RMS、峭度、峰值因子,频域 FFT、包络谱、阶次切片。温度提温升速率、热时间常数。压力提均值和波动标准差。电流提基波幅值、谐波畸变。每个特征都是一个“视角”。融合不是把几十个特征全扔进神经网络,而是先问:这个特征对目标故障有物理意义吗?
举个例子。风电齿轮箱早期点蚀,振动峭度会先动,温度滞后,油液颗粒再滞后。你把这三个量放一起,用马氏距离或者 D-S 证据理论做决策级融合,误报率通常比单振动低。某项目里,单振动阈值报警一周误报十几次,融合温度变化率和转速工况后,误报降到个位数。数字不惊人,但现场肯用。
如果要上卡尔曼滤波,状态方程别乱写。典型形式:x_k^- = A x_{k-1} + B u_k,更新 K_k = P_k^- H^T (H P_k^- H^T + R)^-1。调参经验就一句:Q 大信观测,R 大信模型。 但 R 设太小,传感器一个尖峰就把估计值带飞。振动信号里尖峰是故障信息,不是噪声,别随便滤。滤波器是给缓变量融合用的,比如温度、压力、位置。
常见坑:训练集随机划分。时序数据随机打乱,等于用未来预测过去,精度虚高。必须按时间切分,留出工况变化段。标准化也是,全局 Z-score 在变工况下会把正常工况差异当成故障。按转速、负载分段标准化,麻烦,但有效。
四、决策级融合与边缘计算:别把所有数据塞进云端

决策级融合更像“开会”。多个模型各给判断,再加权投票、贝叶斯融合、D-S 证据理论。好处是容错:一个传感器坏了,系统还能降级运行。坏处是证据冲突时,D-S 可能给出反直觉结果。所以工程上常用加权投票加规则兜底,别迷信单一算法。
边缘计算这块,原始波形尽量在边缘提特征,别全传云端。 25.6 kHz、16 位、8 通道,一天数据量约 35 GB。传上去,带宽和存储都疼。边缘端算完 RMS、峭度、包络谱,只传特征和异常片段,数据量降两三个数量级。云端做模型训练和跨设备对比。OPC UA 信息模型能把测点语义描述清楚,ISA-95 层级也好对齐。但现实是,很多厂里测点命名还是“GB_VIB_01”和“齿轮箱振动1”混着用。融合前先做元数据治理,不然特征对不上号。
通信协议别乱选。Modbus 轮询适合慢速,MQTT 适合遥测,Kafka 适合高吞吐流数据,TSN 适合确定性控制。你让 Modbus 去轮询 1 kHz 振动,不是不行,是主站会哭。OPC UA Pub/Sub over TSN 在流程工业推得挺猛,但机械振动监测里,还是专用 DAQ 加 PTP 更稳。
五、几个不成熟的小建议

第一,先画数据流图,再选传感器。第二,时间同步方案在采购清单里就要写清楚,别等调试。第三,特征工程别偷懒,物理机理比深度网络可靠。第四,留原始数据,至少留异常片段,否则模型迭代时只能干瞪眼。第五,标准要翻:ISO 20816 振动评价、IEC 62541 OPC UA、IEEE 1588 PTP、ISO 13374 状态监测架构。翻标准不丢人,返工才丢人。
工业多源数据融合,说到底是个工程活。传感器、时钟、坐标系、语义、算法,一层层对齐。哪层偷懒,哪层在后期加倍还。别指望一个 LSTM 解决所有问题。先把时间戳对齐,把物理量搞清楚,把异常数据标明白。剩下的,交给模型也不迟。
