摘要:多品种小批量把老工位逼到了墙角。柔性复合作业工位改造,不是把专机拆掉换台六轴,而是重新分配精度、刚度、节拍和安全裕度。下面按误差链、选型、快换零点视觉、安全通信、现场账本五块,讲一些能直接落到图纸和采购单上的东西。
别急着换机器人,先拆误差链
上周在车间碰到一个改造项目。六轴机器人装在铝型材架子上,末端快换夹爪,旁边一台2D相机。操作工说,换型后首件总超差。现场第一反应是机器人不行。说实话,这个锅机器人背得有点冤。
柔性工位的总误差不是单个设备的重复定位精度。它是一条链。σ_total = sqrt(σ_robot² + σ_fixture² + σ_tool² + σ_vision² + σ_part²)。各环节独立时,按均方根合成;若存在共因误差,比如热变形同时影响机器人和夹具,那就得另算。ISO 9283 给的重复定位、路径精度、静态柔度,各有各的测试条件。样本上写 ±0.02 mm,多数是重复定位,不是带负载、带轨迹的绝对精度。
我见过最坑的,是把机器人绝对定位精度当成在线精度。机器人第6轴换了姿态,关节刚度、减速机回差、臂杆挠度全变了。末端偏移 0.1 到 0.3 mm 很正常。此时用视觉做闭环补偿,才是划算的。若工艺公差 ±0.05 mm,先别问机器人多少钱,先问误差链里谁占了大头。

负载、刚度和节拍,三笔账要一起算
选机器人,第一笔是负载。末端执行器、快换盘、工件、线缆、气管,都算在手腕上。样本额定 10 kg,不代表你能挂 10 kg。重心偏移 200 mm 时,允许负载可能掉到 6 kg。经验上,实际负载别超过额定值的 70% 到 80%,留出加速度和惯性矩余量。臂展也别卡着用,工作空间边缘的精度和刚度都更差,通常留 100 到 150 mm 缓冲。
第二笔是刚度。K = F/δ。若压装力 500 N,允许末端变形 0.02 mm,那 K 至少要 25 N/μm。协作机器人末端刚度往往只有几 N/μm,而且各向异性——轴向、径向、扭转差很多。想靠机器人本体硬扛精镗,基本是自找麻烦。常见做法:粗定位交给机器人,精加工用刚性导向柱、浮动夹头或力控补偿。模态也要看,一阶固有频率 f_n = (1/2π) sqrt(K/m)。夹具质量 200 kg、刚度 20 N/μm,f_n 约 50 Hz;质量上到 500 kg,就掉到 32 Hz。若工艺激振接近这个频段,颤振和定位漂移会一起找上门。
第三笔是节拍。别只盯机器人运动速度。T_cycle = T_load + T_process + T_unload + T_change/N + T_wait。N 是批量。换型 30 min,批量 50 件,摊销每件 36 s,机器人跑得再快也白搭。OEE 还要乘可用率、性能、良率。视觉拍照、安全门开合、快换吹气、夹具确认,这些零碎时间经常吃掉 20% 以上。

快换、零点定位和视觉补偿,精度的三根支柱
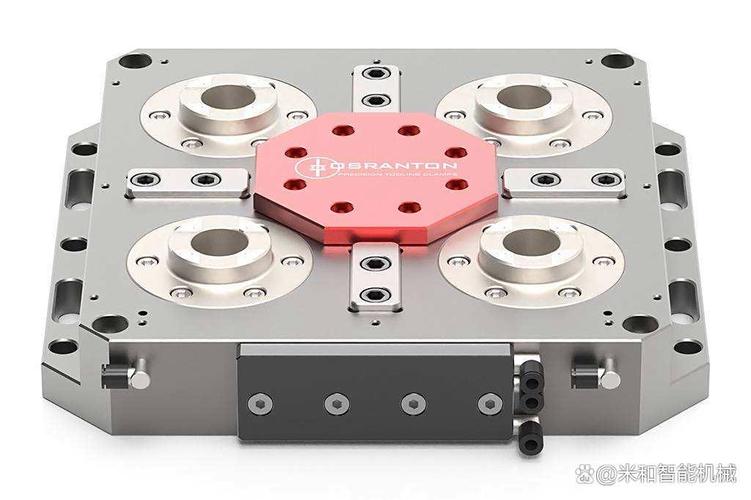
快换盘重复精度通常在 0.01 到 0.02 mm,接口按 ISO 9409-1 法兰设计,气路和电接口要防铁屑。零点定位系统重复定位可到 0.005 mm,夹紧力 10 到 40 kN,适合托盘化切换。视觉 2D 精度 0.02 到 0.1 mm,取决于镜头、光照、标定和工件表面。三根支柱不是堆在一起就自动高精度,标定才是灵魂。
手眼标定解决 AX = XB,九点标定做平面映射,TCP 四点法测工具中心点。别偷懒用一组标定包打天下。相机温度漂移、镜头松动、机器人负载变化,都会让补偿量偏。视觉补偿逻辑要写清楚:粗定位由机器人按离线坐标走,精定位由视觉给偏移量,偏移量限幅,超限报警。拿视觉去补夹具磨损,短期能跑,长期就是批量废品。
某阀体压装工位,原来用专机,换型 45 min。改造后双工位零点定位,快换夹爪,2D 视觉找孔,力传感器监控压装曲线。压装力 3 到 8 kN,力控超限立即停。效果不错。不过也踩过坑:快换盘气路没吹净,铁屑卡在定位销,重复精度从 0.01 mm 掉到 0.08 mm。后来加三级过滤和每次换刀吹气,才稳住。这种问题,样本上不会写,现场一抓一个准。
安全回路和通信周期,最容易被低估
安全别等验收才想。ISO 12100 做风险评估,ISO 13849-1 定性能等级,常见改造要求 PLd、Cat.3。IEC 60204-1 管电气。ISO 10218-1/2 管工业机器人安全。用协作机器人做人工上下料,还得看 ISO/TS 15066 的功率和力限制,不是把速度调到 250 mm/s 就完事。安全激光雷达、安全 PLC、门锁、使能装置,响应时间要串进停止距离计算。
通信周期同样要命。EtherCAT 跑 1 ms,PROFINET IRT 跑 1 ms,安全 PROFIsafe 常见 10 ms。视觉若走 TCP/IP,50 ms 延迟很常见。机器人等视觉结果,轨迹就会停顿,节拍直接崩。把视觉触发和安全信号放进实时层,或者用硬件触发,别让非实时网络拖后腿。
还有个高频坑:安全雷达扫描面被托盘和物料遮挡,工位频繁急停。解决不是把安全区域画大,而是分区、迟滞、静默区配合。安全继电器逻辑写错,也会让机器人以为门开了。调试时拿秒表测停止时间,比看图纸靠谱。
一个阀体柔性工位改造的账本
项目背景:液压阀体,四种规格,月产 8000 件。原专机换型 45 min,OEE 62%,节拍 78 s。改造方案:20 kg 协作机器人,2 m 地轨,双工位零点定位,ATI 快换,2D 视觉加激光位移。机器人重复定位 ±0.03 mm,快换重复 0.01 mm,零点定位 0.005 mm,视觉 0.04 mm。
误差合成:σ_total = sqrt(0.03² + 0.01² + 0.005² + 0.04²) ≈ 0.0509 mm,3σ ≈ 0.153 mm。对压装和上下料够用,对精镗不够。所以精镗仍留在刚性专机上,柔性工位只做粗加工、清洗、压装和检测。这就是工艺分流,不是所有工序都值得柔性化。改造后节拍 52 s,换型 4 min,OEE 78%。人工从 2 人降到 1 人,但调试和标定花了三周。值不值?看订单波动。如果批量大到一年不换型,专机仍然更稳。
结论:柔性是精度分配,不是设备堆料
柔性复合作业工位改造,先拆误差链,再选机器人;先算刚度和节拍,再谈快换零点视觉;先过安全标准,再调通信周期。样本参数是起点,不是答案。现场的铁屑、温度、网络抖动,才是决定成败的小数点后几位。别把柔性当万能,该刚性的地方就刚性。这样改出来的工位,换型快、节拍稳、废品少,人也少受罪。
