摘要:很多具备一定基础的机械工程师做设计,习惯从单个部件出发选型算公差,往往忽略了机械系统作为一个整体的耦合效应,本文结合我近二十年一线设计踩过的坑,拆解系统设计最容易翻车的三个核心环节,给大家可落地的参考。
别拿部件精度凑系统精度
做新能源电池模组输送线那回,我至今印象深刻。线性模组每个部件的重复定位精度都达标,卡在了±0.02mm的要求以内。装起来整线跑,定位误差直接冲到了±0.15mm。当时头都大了!
谁都没想到。
很多做了三五年的工程师,还是改不掉一个毛病:攥着单个部件的精度死抠,把轴承精度从P0升到P6,把丝杠精度从C7升到C5,预算超了一大截,结果系统精度还是不合格。坑就在这里。你算的是单个零件的公差,没算整个系统的误差叠加。
按照GB/T 1800.1-2020的公差叠加计算规则,十个安装在同一串联基准上的部件,每个公差0.02mm,累计误差的方和根计算结果就是√(10)*0.02≈0.063mm,如果基准面本身因为受力发生了0.08mm的弯曲变形,加起来的总误差早就超出了设计要求。
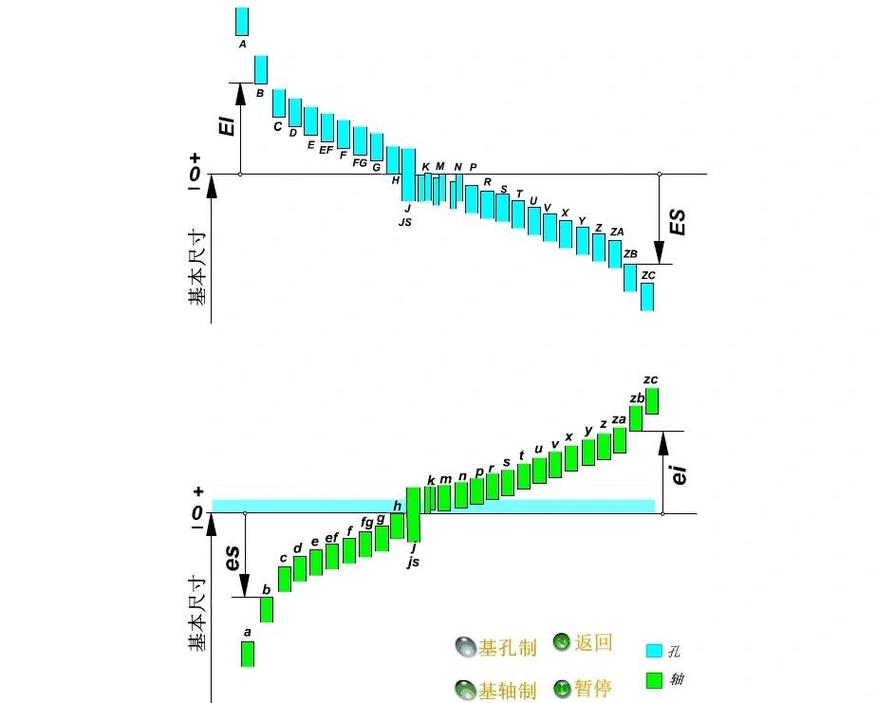
我们最后改方案没换一个核心部件,只是把原来串联的安装基准改成了两点共面的冗余基准,给最靠外的定位机构加了一个自适应微调块,成本只加了不到八十块,整机定位误差直接降到了±0.03mm以内。说实话,与其花几万块升部件精度,不如一开始就从系统层面梳理误差来源。
动态特性才是机械系统的隐形杀手
静态设计的参数全对,一动起来就出问题,这是我见过最多的系统级翻车案例。对吧?前年接过一个客户的外包整改单,他们自己设计的单轴龙门切割机,所有参数都符合要求,就是切出来的斜面总有规律的振纹,换了刀具换了伺服电机还是没解决。
我带了模态分析仪去现场测了半小时,问题就找到了:龙门横梁和底座的固有频率刚好和丝杠常用转速的转动频率重合,整机发生了共振,切割头的振幅稳定在0.5mm左右,能没有振纹吗?
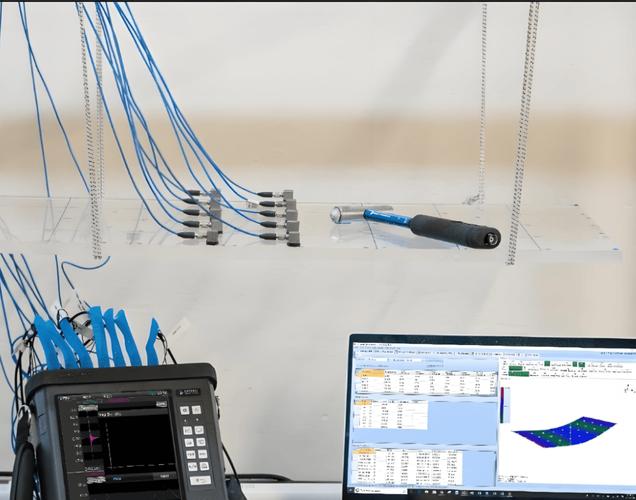
很多工程师选结构件,只会算额定载荷够不够,算静变形大不大,从来不会给整个机械系统做动态特性分析。你看,额定载荷1吨的横梁,挂500kg的切割头,静变形才0.2mm,静态设计完美无缺,一动起来全完蛋。
按照ISO 10303-242的机械系统动态建模要求,方案阶段就必须完成整机模态分析,把工作转速区间避开系统固有频率,就能避开九成以上的动态问题。不过话说回来,很多公司赶项目赶交付,直接省了这一步,最后现场整改花的钱,比做分析花的成本多十倍都不止。
那次整改我没让客户换横梁,只是在横梁腹板下方加了两根5kg的配重条,把系统固有频率往下拉了8Hz,直接跳出了共振区间,通电试切,振纹当场消失。够神奇吧?几公斤的配重,比换十万块的高精度横梁有用多了。
维护性设计:机械系统的长期寿命密码
我见过太多机械系统,出厂的时候性能拉满,用个三四年就彻底拉胯,问题大多出在没做维护性设计。前几年去汽车厂看一条冲压线,刚投产的时候精度效率全达标,用了三年导轨磨坏了要换,结果滑块藏在主梁内侧,要换就得拆整个机架,整整停线三天,损失几百万。
设计的时候为了省几厘米的空间,把易损件的维护通道堵死了,最后买单的是客户,也是我们自己的口碑。我现在做机械系统布局,每定一个零件的位置,都会问自己一句话:这个零件是易损件吗?坏了的话,十分钟内能拆下来吗?不能,就改布局。
还有润滑系统,很多人不当回事,按照GB/T 25373-2010的机械润滑系统设计规范,润滑油路的阻力分布必须计算,不能随便开几个油孔就完事。我见过不少重载导轨,用两年就磨报废,就是因为远端的润滑点根本得不到足够的润滑油,干磨能不坏吗?
维护性设计不是加分项,是机械系统整个生命周期的基本要求,你设计的时候多花半天调整布局,后面客户能给你省几十万的停机损失,这才是好的系统设计。
机械系统从来不是一堆合格零件的简单堆叠,牵一发就能动全身。你在单个部件上抠出来的那点余量,可能还抵不上系统基准设计错了带来的误差。省掉的动态分析步骤,迟早会在现场给你捅出大娄子。多站在整个系统的层面想问题,比攒零件堆参数靠谱得多。
