一开始全是抄来的完美方案
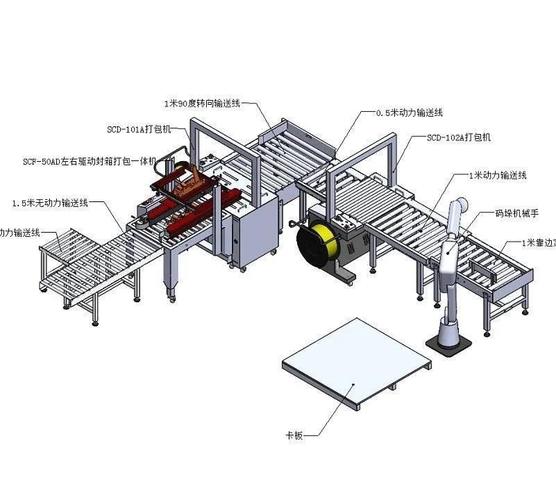
去年课程设计,给学生布置了小型饲料厂的码垛改造任务。收上来的方案,大半长的一模一样。四轴工业机器人,伺服驱动,视觉定位,参数标的整整齐齐,精度到丝,速度超要求一倍,看起来挑不出错。
一问,全是照着知网论文和工业平台的案例拼的。没人问过,这个厂的车间多大,地面平不平,一包饲料实际拿出来多重,有没有涨袋变形。
有个小组做的方案,成本直接超了厂方预算两倍。问为什么留这么大余量,回答说网上都是这么设计的,自动化就要留余量。你说气人不气人。
全是纸上谈兵。
后来我逼着那个小组找去厂里实习的学长要现场照片,才知道车间角落有根歪了三公分的承重柱,原方案的机器人臂展打开直接撞柱子,根本装不进去。这才是第一个真正的卡点。
学生那时候才明白,原来课本上给的都是理想化的平整场地、标准工件,实际现场哪有这么多完美条件。
把多余的动作全砍掉
说实话,大部分中小工厂的自动化需求,不需要堆最先进的部件。很多学生陷在一个误区里:自动化码垛就得用工业机器人,不用就是不够高级。
我们带着推翻重来。原来的四轴机器人占地大成本高,根本不适合这个十几平方的小车间。换成固定龙门加双向滑台,末端改成交叉气动抓手,速度刚好满足厂方一分钟三包的要求,成本直接砍了六成还多。
解决柱子歪、地面不平的问题,根本不用重新挖地基改厂房。只在抓手底部加了10毫米厚的弹性缓冲板,允许偏差范围直接拉大到五公分,够使了。
原来方案里加了万元级的视觉定位系统,说要对准包装袋位置。厂方的包装袋全是统一规格,输送线上走的位置从来没差过十公分,加两块定位挡块,总共几十块钱,就解决了定位问题。视觉系统直接砍掉。
有个学生一开始死活不同意改,说我这个方案拿去参赛都够格,改了这么多,不就成了低技术的拼凑了?后来跟着学长去厂里待了一天,回来二话不说就改了图。他说亲眼看见老板拿着计算器算成本,多一万块都要抠半天,哪有闲钱给你上没用的设备撑场面。
我每次改作业都会强调这句话:设计的核心是匹配需求,不是堆参数炫技术。放在自动化码垛这里,太贴切了。你给一个日产量几十吨的小厂上百万级的全自动机器人线,本质就是浪费,算不上好设计。
那些被忽略的小细节才要命
方案改完,我们找校企合作的工厂做了小样机试跑,刚开始三天,卡了不下十次。
第一次卡包,我们查了半天,才发现是抓手开口开小了。设计的时候按包装袋标称尺寸算的,实际编织袋装了饲料之后会鼓,胀出来好几毫米,每次抓都会蹭到袋角,要么抓歪,要么直接蹭破袋子撒料。
改,开口放大八毫米,抓手内侧贴一层三毫米厚的防滑橡胶,就解决了。就这么个小问题,一开始全组没人想到。
然后是错缝转垛的问题。原来设计是转抓手完成错缝,后来为了省成本改成转托盘,选的减速电机扭矩够,但是没加刹车,每次转完停下来都会晃个一两秒,码个四五层就开始歪,差点倒了。
换个带刹车的电机,托盘底座加个定位销,一块钱的零件,就稳了。
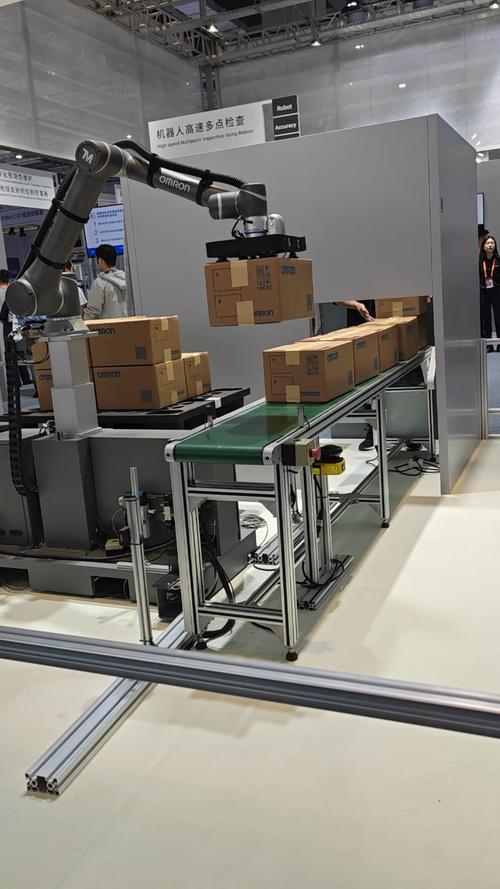
学生那时候跟我吐槽,说课本上教的都是强度计算、运动学仿真,从来没教过编织袋会胀,电机停了会晃,地面会不平这些事儿。我想想,确实是我们原来的课程设计太理想化了。
之前都是我们把所有边界条件给学生列好,学生只要按步骤算就行,根本不需要自己找问题。现在我改了课程要求,做这类应用型设计,必须自己去对接需求找现场问题,我只给方向,不给条件。
不过话说回来,哪有什么一帆风顺的设计。我做机械设计快二十年,教了快十五年,每次做项目都会碰到莫名其妙的小问题。自动化码垛看起来就是抓起来放下去的简单动作,真到现场,材料、场地、需求、成本,随便一个变量就能把你原来的完美方案全推翻。
我现在给新生上第一节课,都会拿这次卡了三个月的码垛设计当例子。告诉他们,别上来就找最先进的方案,先去现场踩两脚,摸摸你要码的袋子,看看你要放机器的地方,比你画一百张完美的CAD图有用。
设计从来不是做给图纸看的。是做给实际用的。
