摘要:本文结合多个落地项目的实际经验,梳理自动化拆垛方案选型、参数计算、特殊场景适配的核心要点,整理了一线项目常见的踩坑教训,给有一定机械基础的工程师做实际参考。
去年盯西南地区一个粮油加工厂的整线改造,甲方拍板要把人工拆垛全换成自动化,上来就说要最好的设备。我一开始觉得不就是个成熟方案嘛,跑下来才知道,这里头的坑,比拆垛的层数还多。
很多刚接触整线集成的工程师,上来就搜标准方案,套完就出图,到现场一跑,问题全出来了。
不同垛型对应的方案选型逻辑
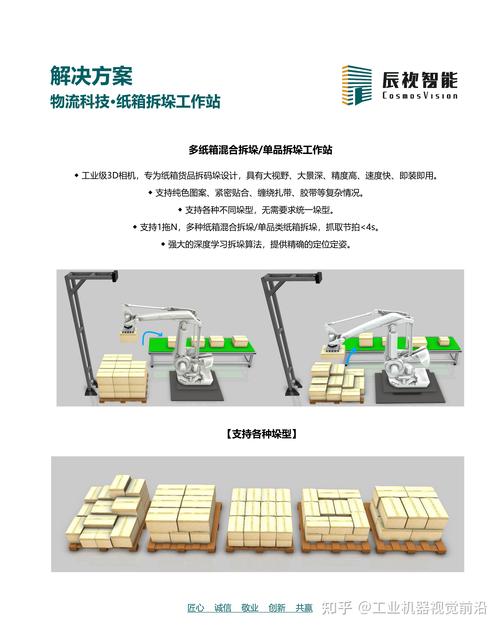
不是所有拆垛都要用六轴机械臂,真的。很多集成商上来就推六轴,利润高啊,管你适不适合。
先看你的货是什么,再看垛型规不规则,最后看节拍要求。如果是规则整垛,不管是袋装的粮食、化肥,还是统一尺寸的箱装快消,龙门坐标式拆垛机完全能满足需求,成本比六轴机器人方案低三分之一以上,维护还简单。去年那个粮油项目,10吨/小时的袋装大豆拆垛要求,我们给甲方换了龙门方案,直接省了十八万,甲方负责人后来跟我们吃饭还说,差一点就多花几十万冤枉钱!
如果是混种垛型,同一托盘上放了不同尺寸的箱子,或者来料垛型永远不固定,那必须上六轴加3D视觉,这个没得省。坐标机械臂只能走固定路径,混垛根本识别不了,硬上就是天天撞货。
还有一种常见场景,就是拆完垛要直接上输送带,对位置精度要求不高,只要不掉货就行,真没必要花大价钱买高精度机器人。
核心参数的选型踩坑实录
说几个我亲眼见过的坑,个个都是真金白银砸出来的教训。
第一个就是负载选型。额定负载≠静态承载能力,这个是重灾区。按GB/T 12642-2013《工业机器人 性能规范》里的定义,额定负载是机器人在额定速度运行下的允许动载荷,你不光要算货物的重量,还要加末端执行器的重量,还要预留加速工况下的动载荷余量。我之前见过一个项目,甲方为了省钱,选了50kg负载的六轴拆42kg的饮料箱,结果跑了三个月,关节减速器就磨坏了,换一套减速器花的钱,比当时选个100kg负载的机器人还贵。
第二个就是重复定位精度。很多人迷信参数,非要买±0.02mm甚至更高精度的机器人,疯了吗?拆垛只需要把货抓到输送带上,±1mm的重复精度完全够用,多出来的精度都是你白花的钱。说实话,真的没必要。
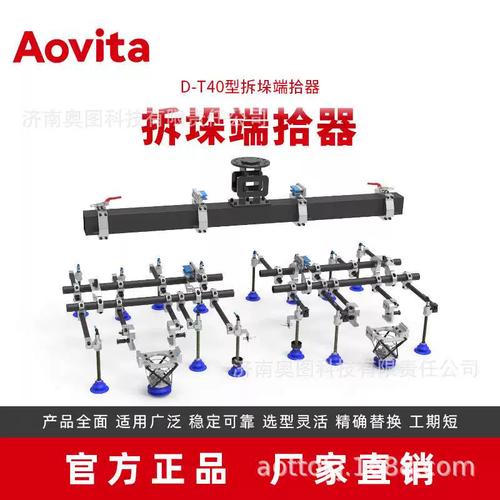
第三个就是末端吸盘的选型,这个小东西,出问题的概率比机器人本体还高。袋装物料表面不平整,形变也大,普通真空吸盘根本吸不住,一定要用多孔海绵吸盘,自适应变形,漏一点气也不影响吸力。如果是瓦楞箱,碰到潮湿天气,普通吸盘很容易掉,换带防滑肋的橡胶吸盘,再把真空发生器的流量放大15%,基本就能解决问题。
还有一个容易忽略的小细节:托盘定位。很多现场用的塑料托盘,用个两三年就变形翘角,原来装的光电定位根本不准,动不动机器人就抓偏。其实加个一千多块的简易视觉定位模块,就能解决这个大问题,投入真的不多。
特殊场景的解决方案取舍
不过话说回来,大部分标准场景都有成熟方案,真正考水平的是特殊场景。
比如低温冷库的拆垛,零下十几二十度,普通机器人的润滑脂低温下粘度会飙升,伺服电机启动力矩也不够,开机没几天就报警卡死。很多人第一反应是买低温专用机器人,一套贵三成不说,交期还长。我们去年做的一个冻肉拆垛项目,没买专用机器人,只是给机器人换成低温润滑脂,给伺服电机加了一层伴热保温棉,总花费比专用机器人方案省了一半还多,用了一年多,零下18度的环境,从来没出问题。
再比如半垛拆垛,就是来料托盘最上层经常只有几个箱子,不是满层,很多普通的2D视觉或者固定程序识别不出来,机器人动不动就空抓或者撞垛。这种情况不用换整套系统,只要给视觉加个半垛识别的算法包,几千块钱就能解决,根本不用重新换3D视觉。
还有无尘车间的拆垛,要注意机器人本体的密封,不能漏油,末端执行器要选不锈钢材质,不能掉屑,不然过不了无尘验证,到时候改都不好改。
自动化拆垛跑起来顺不顺,从来不是看你用了多贵的设备,而是看你有没有匹配现场的实际情况。那些看起来不起眼的小细节,比如润滑脂型号、吸盘的纹路、托盘的变形余量,才是决定项目能不能三年五载不出问题的关键。
