2026-09-28 11:44:47 分类:机械设计
上周结的机械创新课设,翻了一个挺有意思的车。一组学生做车间小型零部件的智能转运方案,仿真跑出来全对,上台演示的时候,AGV推料框卡工位进不去,差了半公分。
全场笑完,我盯着他们的设计图,突然发现一个所有人都忽略的问题——大家把80%的精力花在路径规划、动态调度这些模块上,连接AGV和工位那两公分的定位结构,随便画了个直角槽就完事。
学生卡在哪里?不是算法,是机械
大部分学生选这个方向的课题,第一反应就是找开源的调度算法,画个好看的交互界面,觉得这就是做对了。问他们料框怎么对位,转线的时候怎么防倾斜,万一掉个零件在传送带缝隙里会不会卡停,全摇头。
他们觉得这些都是粗活,智能才是核心。我见过太多做出来的方案,仿真完美,一拿实物跑就歇菜。问题从来都出在大家看不起的机械细节上。
就说这次的半公分偏差,AGV的导航精度本身就有±0.3公分的误差,加上地面不平整,料框自重带来的偏移,加起来就是半公分。你不把这个误差用机械结构吃掉,就算装最贵的激光导航,该卡还是卡。
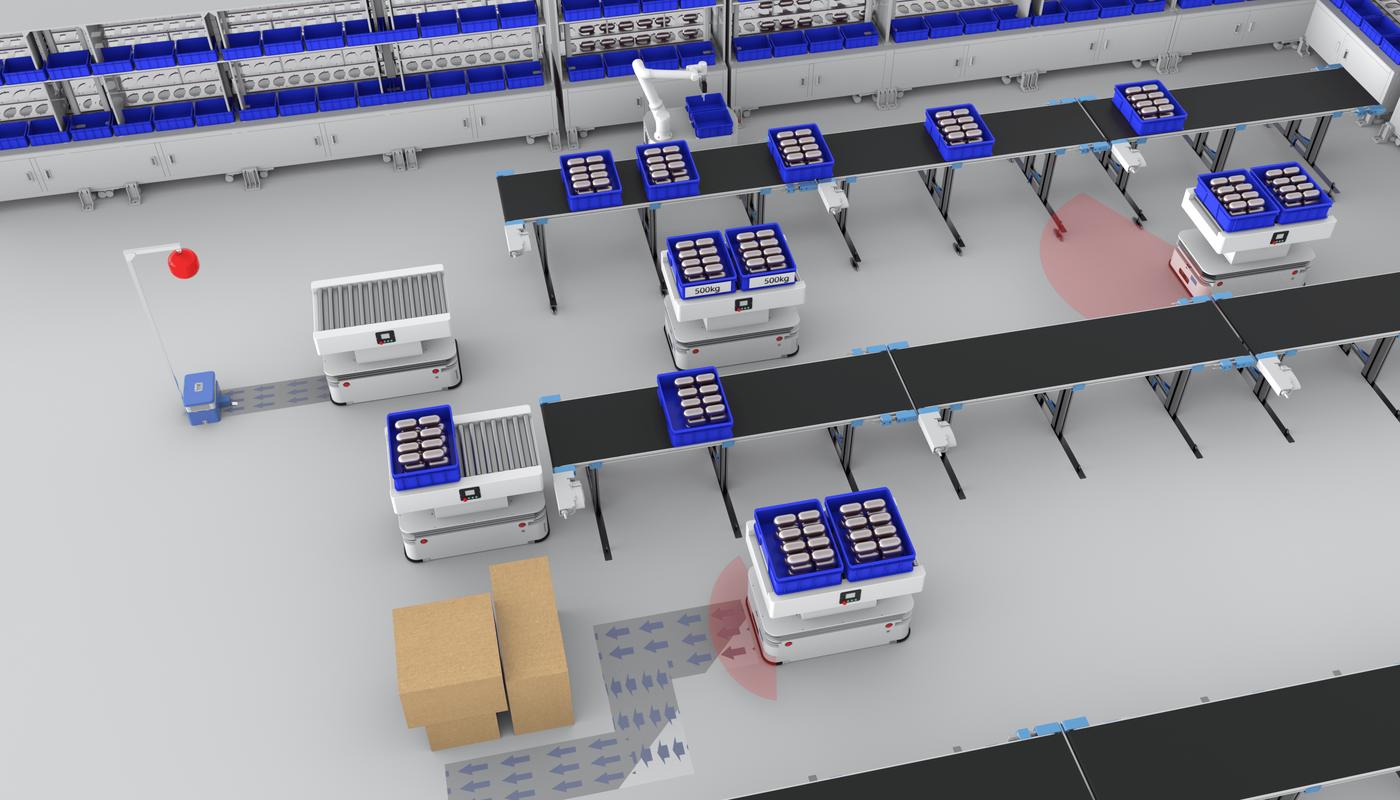 智能物料流转AGV工位对接偏差示意图
不过话说回来,也不能全怪学生。课本里的案例全都是理想状态,所有对接位置零误差,所有物料形状完全一致,练多了自然就觉得这些细节不重要。
把设计优先级反过来
这次改课设要求之后,我们直接把设计顺序调了。原来要求先定智能方案,再画机械结构。现在反过来,先做机械容错结构,再搭智能系统。
说白了,就是让机械先把能解决的误差都解决了,剩下的问题再交给智能。学生一开始不理解,说那还要智能干嘛?等他们改完设计就懂了。
那个翻车的组,原来的定位槽是直角,改了15度的导向斜角,槽底加了两个弹簧顶销,料框放进去自己就滑到正确位置,就算AGV偏个一公分,也能稳稳卡进去。改完之后,原来的算法一点没动,对接成功率直接从32%升到96%。
 智能物料流转弹性定位导向机构实物图
说实话,智能物料流转,核心是“流转”两个字。转得顺,不卡壳,不出错,才是第一位。智能只是帮你省人工,提高换线效率,不是用来贴标签蹭热点的。
很多工厂原来的老流水线,只是转线慢、换料不准,根本不需要全拆了重建,只要在衔接的地方改改机械结构,加个扫码识别和简单调度,就是能用的智能方案。成本比换整套新设备低太多,工厂也愿意用。
教学里的坑得慢慢填
 教学里的坑得慢慢填
这几年开新课,总怕跟不上热点,把太多课时分给算法、人工智能这些内容,把传统机械设计的训练挤得没地方放。
我之前也踩过这个坑,觉得智能是方向,机械是老东西,学生了解就行。直到接了几个企业的小改造项目,才醒过来。企业找你改智能物料流转,不是要你做个全新的无人车间,就是要解决原来线体转不动、错料多的老问题。大部分问题,改机械结构比换全套算法省钱多了,也好用多了。
现在我把课里的算法课时砍了三分之一,加了半天的现场观摩——带学生去学校边上的汽配加工厂看现成的流转线,看人家原来的老线怎么改智能,哪里常卡,哪里改了几公分的斜角,哪里加了传感器。
学生看完回来,画的设计图立刻就不一样了。原来开口就是“我要做全自主无人转运”,现在会先问“这个工位的误差范围是多少,我做多大的导向合适”。改变其实就是这么一点点。
也不是说智能不重要。要是做高节拍多品类的流转,没有智能调度肯定不行。但基础的机械结构做不好,再厉害的智能也撑不起来。就像放桌子,四个脚不平,你桌面再光滑也用不了。
这周把改完的学生设计都整理进实验指导书了,下次开课,应该能少踩点这个坑吧。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:从课设翻车现场,聊智能物料流转的落地坑
文章链接:https://www.yqhljx.com/list_9/3494.html
