上周改大三综合课程设计,半个班卡在同一个地方。我翻了十几份作业,发现问题出奇一致。
学生最容易踩的隐形坑
一上来就奔着算法去。遗传算法、粒子群优化,参数调得密密麻麻,调度表画得整整齐齐,结果连最基础的机械物理约束都丢了。
上次有个学生拿给我看他的最优路径排程,两台AGV的路径交错得像渔网,效率比基准方案高了快二十个点。我指着交叉点问他,这两台车会车的时候,留的间隙够不够过?车身加安全距离要多大你算了吗?
他愣了三秒。说我算的是点到点的路径长度,没考虑车身本身。
说实话,这真不是个例。
大部分学生刚碰这块,都默认调度是纯软件算法的事,智能就是堆复杂模型,忘了我们是做机械设计的,所有规则都得落在实体空间里。你算出来的最优解,卡了工位、堵了通道、碰了设备,那就是废纸一张。
背了一堆调度规则,先来先服务、最短路径优先,到了实际场景全乱。流水线旁的暂存位就三个,你就算把路径算得再准,物料运到没地方放,还不是得让AGV原地等,分分钟打乱整条线的节奏。
我改了三次的教学要求
最早的作业要求是“设计一套车间智能物料流转调度方案”,太飘了。学生全往算法上堆,交上来的作业全是仿真截图,连一张AGV运行干涉图都没有。
后来改成“给三台装配工位的小型组装线,设计单AGV补料的调度规则”,还是不对。还是有大半学生跳过了物理约束那一步,直接拿算法跑结果。
现在的要求是什么?先画AGV全路径运行干涉图,确认所有会车、停靠、转弯的空间余量,再写调度逻辑。
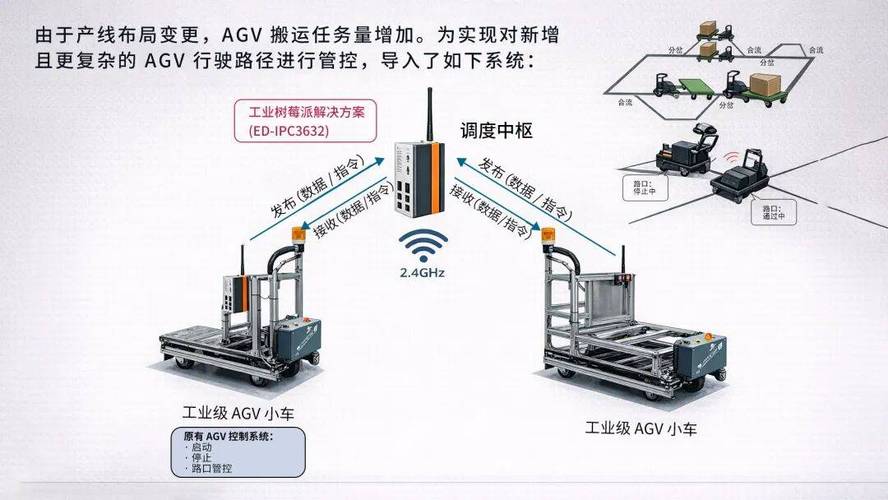
改完要求之后,卡点一下子就对了。原来全卡在算法调参,现在卡在“怎么把机械约束放进调度逻辑里”,这才是我们机械设计该练的东西。我们不是计算机系上算法课,要的是能落地的设计,不是发论文用的漂亮曲线。
之前有个学生,拿了github上开源的智能调度模型直接用,跑出来的效率看着特别好看,我翻了五分钟模型参数,连AGV的充电周期都没加进去。跑两个小时就全趴窝,这不就是空中楼阁?
不过话说回来,也不能全怪学生。网上能搜到的公开案例,十个有九个围着算法说事儿,极少有人提最基础的机械边界,学生没去过实际车间,哪知道这里藏着这么多坑?
最有用的其实是笨办法
我现在上课,不让学生上来就写代码跑仿真。先拿硬纸板剪几个AGV模型,剪出来工位和暂存区,在大课桌上推一遍。
推一遍就什么都懂了。哪里会堵,哪里要留额外的等待位,哪个工位的物料优先级必须调高,比你在电脑上跑一百次仿真都清楚。
上次有个女生,推了一中午纸板,回来把原来的最短路径优先改成了就近补料优先。算出来的理论效率降了不到五个点,但是全程没有会车干涉,暂存位利用率一直稳在七成以下,再也不会出现物料堆不下的情况。她跟我说,推纸板的时候,每次走最短路径都会堵在生产线入口,堵一次就是一分钟停线,改了之后虽然多走两米,但是从来不堵,整体算下来实际效率反而更高。
你看,这就是做设计和算理论题的区别。
我教了这么多年,最大的体会就是,智能物料流转调度,核心从来不是“智能”两个字,是“物料流转”四个字。你得先把流转的物理边界摸得清清楚楚,再加智能优化,顺序反了,全白搭。
现在很多人一提到这块,就往大模型、大数据上面堆,好像不用复杂算法就不配叫智能。其实国内大部分中小加工厂的生产线,就几十台设备,物料也就几百种,把规则排对,把约束卡死,哪怕用最简单的规则调度,都比花里胡哨的黑盒算法好用一万倍。
原来我们教机械设计,总是把机械和控制、调度分开教,机械画完零件图就交差,电控编完程序就结束,碰到这种交叉的内容,学生自然就懵。现在把这块内容放进综合设计,就是要让学生明白,现在的机械设计早就不是画个图就能完事的,你得懂整个生产流,懂怎么把实体设计和逻辑调度揉在一起,做出真的能用的东西。
真的,别上来就追热点堆概念,先踩踩实地,摸摸实物,比什么都强。
