2026-10-23 20:06:49 分类:机械设计
上周三的设计课刚下课,有个男生抱着电脑堵在走廊转角,刘海都被汗打湿了,说自己算来算去,堆垛机的水平位移偏差还是超了12毫米,怕下周答辩过不了。我拉着他靠在栏杆上翻了两页他的计算书,一眼就看到了问题——他把层间距的预留间隙压得太狠了。最先被打回的,从来不是“不够先进”的设计
很多学生进设计课的第一反应,是把所有听过的高端技术全往方案里堆:视觉识别、AGV联动、数字孪生大屏,好像参数表越厚,设计就越厉害。我每次看到这种方案,第一反应都是打回去重做。不是说这些技术不好,是这些东西的前提,是底下的机械结构能稳稳当当地干活。之前有个参赛组,为了多塞20%的货位,把货架层间距压到了比标准货箱净高15毫米。他们算得很认真,货叉的加工公差、货箱的外形尺寸偏差全列在表里,觉得这点间隙绰绰有余。结果模拟运行的时候,货叉刚伸出去取第二排的货,就“咔哒”一声卡在上层货架的横梁上——谁都没算进去的累积误差:货架立柱的焊接挠度、库体安装时的地面水平偏差、甚至夏天高温下,铝制货叉的热胀冷缩,这些零散的偏差加起来,早就把15毫米的间隙吃光了。
 智能立体仓储库货架层间距公差累积计算示意图
差一毫米都不行。我总跟学生说,别一上来就追最花哨的功能。智能立体仓储库的核心从来不是“智能”两个字,是那堆焊在地上的铁架子,能不能在十年的使用寿命里,稳稳接住每一次取放货的动作。那些飘在上面的软件功能,不过是给这堆铁架子加个好用的遥控器而已。
最容易被忽略的,是“非作业状态”的受力
学生做受力计算的时候,永远只盯着最“极端”的作业工况:堆垛机满载升到最高处、货叉伸到最长距离取货、启动制动时的惯性力。翻来覆去算个三四遍,觉得强度裕度留够了,就敢把方案交上来。我每次都要多问一句:那它不干活的时候呢?去年有个组的方案,堆垛机立柱选了3mm壁厚的冷弯型钢,算满载工况的强度刚好卡在材料许用应力的90%,觉得自己把材料用到了极致,性价比拉满。我问他,要是遇到园区刮6级风,堆垛机停在12米高的位置取货,立柱顶端的挠度能有多少?他当场翻书找公式,算出来的数值直接超了规范允许值的三倍。最后回去把壁厚加到5mm,整机成本只涨了不到2%,但是抗风等级直接提了两个档。
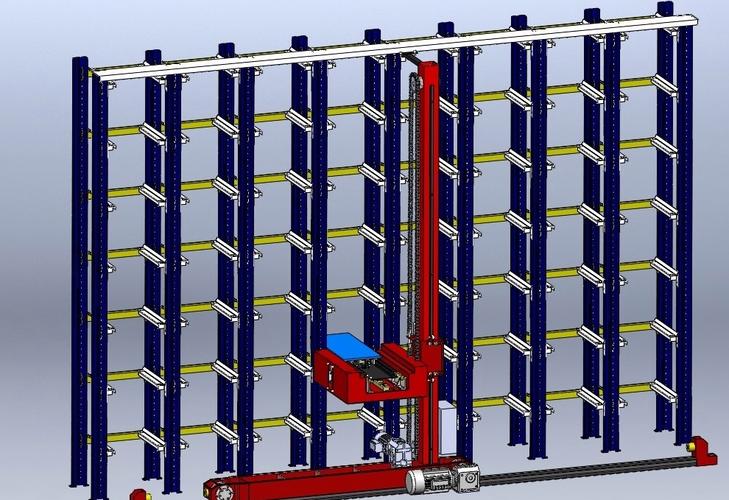 智能立体仓储库堆垛机非作业状态受力分析手绘稿
说实话,我自己刚入行的时候也犯过这错。那时候跟着师傅去仓库装第一台小型立体库,我也是对着手册算完作业工况就拍板选了截面,结果装完试机,遇到外面工地施工的振动,堆垛机停在半空的时候,整个立柱晃得像个细竹竿。师傅当时拿着个扳手敲了敲立柱的壁,说你做仓储设计,得替设备想全所有可能遇到的糟心情况:叉车蹭到货架腿了怎么办,运维人员站在检修平台上整个人靠在护栏上晃悠的时候,护栏会不会变形,停电的时候链条热胀冷缩导致的定位偏差,能不能让货叉准确对准货位。这些东西,手册上不会写得明明白白,你得自己站在使用者的角度,把那些“不干活”的状态全算进去。
别把“智能”等同于“复杂”
还有个很有意思的现象:学生总觉得,智能立体仓储库就得是全链路无人工干预,从入库扫码、货位分配到出库拣选,全靠算法调度,少一个传感器都不算“智能”。之前带竞赛组做项目,总有人一上来就堆一整套视觉识别、RFID的硬件,算下来成本比机械结构还高,结果实际测试的时候,识别率根本达不到要求。后来把复杂的模块拆了,加个简易的光电传感器配合固定货位坐标,准确率反而上去了。简单的东西,往往更可靠。有个学生当时跟我抬杠,说你这都没有复杂的算法,怎么能叫智能仓储。我当时就问他,你奶奶家里的智能电视,要按三个遥控器、跳五个弹窗才能看个豫剧,你觉得那叫智能吗?智能的核心是把复杂的东西藏在后面,让用的人觉得顺手,不是把所有花哨的功能都摆到台面上,让用的人跟着设备的节奏走。上周堵在走廊的那个男生,下午把改好的方案发我。他把层间距从15毫米加到了40毫米,给货叉加了个可调偏心套,之前算出来的12毫米位移偏差,直接被消掉了大半。我给他回消息的时候,突然想起刚工作时师傅跟我说的话:做仓储的设计,你得记着,仓库里存的不是货,是客户压在上面的本钱。你设计的架子塌了,人家的本钱就没了。风从走廊的窗户吹过来,带着操场那边的樟树叶子的味道。我突然觉得,教这些东西,比让学生把公式背得滚瓜烂熟、考高分,重要多了。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:智能立体仓储库设计课上,我总把学生的初版方案打回去重做
文章链接:https://www.yqhljx.com/list_9/4795.html
