很多人觉得多机联动就是把几台设备的IO线连起来写个PLC程序就行,真落地才知道,节拍差个0.2秒、工装定位差个0.05mm,整条线的OEE能从设计的85%跌到42%。我们团队这3年在长三角跑了27条自动化产线,把所有踩过的坑、算过的参数、验证过的方案拆出来聊,全是能直接抄进设计手册的实操内容。
别上来就写程序,先把机械侧的联动间隙算明白
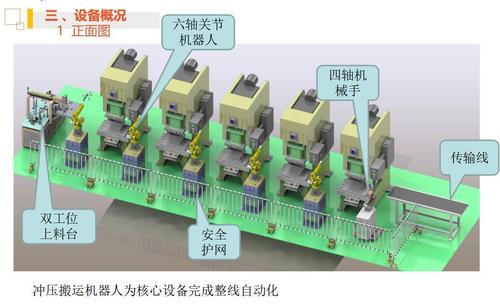
上个月在苏州帮客户调一条3C结构件的冲压-焊接-检测联动线,刚开机就出洋相——六轴机器人把焊枪怼到了冲压模的安全光栅上,撞得光栅支架弯成了个钝角。
查了半天才搞清楚,之前的设计团队照搬了手册上的20mm安全间隙,根本没考虑信号延迟带来的运动余量。静态安全间隙不能照搬手册值,这个是我们交了十几万的撞机学费换回来的结论。
按照GB/T 33579.1-2017的要求,人机协作的安全间隙不小于25mm,但机机联动的场景下,没有人类的反应时间,所有的运动延迟都要算进间隙里。我们实际测过,现在主流的工业机器人进给速度普遍在1200-1800mm/s,从设备接近开关触发信号,到PLC逻辑运算,再通过工业总线把允许动作的指令传到机器人控制器,整个链路的平均延迟是15-25ms。按1500mm/s的速度算,光这段延迟带来的运动距离就是22.5-37.5mm,再乘1.5倍的安全系数,实际需要的静态间隙是34-56mm。
别赌。真的别赌。去年东莞一条新能源电池的模组装配线,就是因为把安全间隙留成了手册上的20mm,刚好赶上车间附近的焊机产生电磁干扰,总线信号延迟跳了30ms,机器人直接把压装好的电芯模组撞得铝壳凹陷,一整盘12个模组全废,光材料成本就小两万。
很多年轻工程师做设计的时候,习惯直接抄之前项目的参数,根本不换场景算。老线的机器人速度只有500mm/s,留20mm间隙当然够,现在的新机器人速度翻了三倍,还留20mm,那不是设计,是碰运气。
节拍对齐不是凑整数,是要把每个动作的“无效等待”抠出来

之前碰到个很离谱的设计,一条轴承套圈的磨加工-清洗-激光打标联动线,设计团队算节拍的时候,把每台设备的单工序时间列出来,取最大值10秒当整线节拍。结果跑起来才发现,磨床加工完的零件,要等清洗机的门完全打开,再等传送辊道转3秒把零件送过去,清洗完了还要等打标机的夹具夹紧,再等2秒的定位确认,整线实际跑下来14秒,比设计值差了40%。
整线节拍的核心是动作重叠而非串行等待。多机联动的本质,就是把相邻设备之间的无效等待时间挤掉,把能提前启动的动作全部叠在其他设备的加工过程里,不占用整线的总节拍。
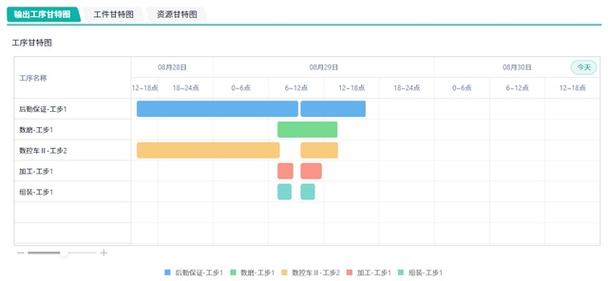
我们现在算节拍的时候,从来不会用简单的最大值公式,而是用T=max(T_i – t_overlap_i),这里的t_overlap_i就是每台设备和相邻设备的动作重叠时间。比如磨床在加工最后1秒的工序时,传送辊道就可以提前把上一个清洗完的零件送到打标工位;打标机在完成激光打标的3秒里,清洗机的升降机构就可以提前把下一个要洗的零件升到出料口。这些重叠的动作,根本不占总节拍。
上次改那条轴承线的程序,我们就把磨床的“加工接近完成”信号(也就是磨砂轮走到离最终尺寸还有0.1mm的位置)作为辊道启动的触发信号,比之前等磨床完全停稳、夹具松开工件的触发点早了1.2秒,整线节拍直接从14秒压到8.8秒。客户当时看到数据都愣了,说之前的供应商说最多压到12秒。
说实话,很多电气工程师做联动的时候,习惯用“完成一个动作再触发下一个”的逻辑,说白了就是图自己写程序方便,根本不管机械侧的动作能不能提前动。
别迷信总线同步,物理层的硬触发比啥都靠谱
现在行业里都在吹EtherCAT、Profinet的分布式时钟同步,说精度能到微秒级,完全可以替代硬线信号。不过话说回来,谁没被总线同步坑过呢?
去年宁波的一条注塑-嵌件埋入联动线,用的是高端的EtherCAT总线,设计同步精度1us,结果车间里注塑机加热圈的接触器一动作,就产生个尖峰干扰,总线的同步时间戳直接跳变,机器人的嵌件埋入动作比注塑机的合模动作晚了80ms,直接把嵌件压在了模具的分型面上,修模具花了3天,损失十几万。
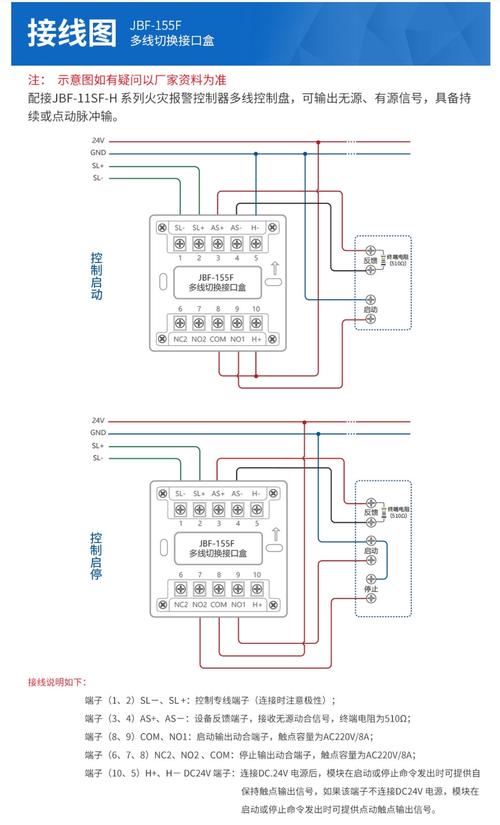
关键联动触发点必须走硬线而非总线软同步。我们现在的设计原则很明确:总线是用来传大数据量的状态信号的,比如设备的故障码、当前的加工参数、生产计数,这些信号延迟个几百毫秒根本不影响;但是涉及安全的动作触发、联动联锁,必须直接拉硬线——从设备的安全PLC输出一个硬接点信号,直接接到相邻设备的输入端子,不走总线交换机。整个信号链路的延迟是固定的,大概5ms,不管车间里有啥电磁干扰,这个延迟不会变。
之前有个刚毕业的工程师跟我掰扯,说硬线成本高,布那么多线麻烦,不如总线省事儿。结果上次出了撞机事故,他自己蹲在车间查了3天的总线日志,眼睛都红了,现在他做的方案,关键触发点全是硬线,比谁都积极。
这里还要提一下GB 5226.1-2019的硬要求:安全联锁的响应时间不能超过20ms。很多人用总线做安全联锁,一碰到干扰延迟就超了,根本满足不了规范要求,真过不了安评的时候,哭都来不及。
其实做多了就发现,产线多机联动协同从来不是啥高大上的技术。没有那么多复杂的算法,也不需要堆多少昂贵的同步模块。就是把每个间隙算实,把每段时间抠细,把每个可能出问题的信号链路摸透。
上次跟客户的设备主管聊天,他说之前找了好几家供应商做联动,都是上来就拍胸脯说能做到多少节拍,多少精度,真跑起来全是问题。说白了,还是没把车间里那些看不见的干扰、温度漂移、信号延迟当回事。
最后补个小提醒:新线调试的时候,别一上来就满负荷跑。先空跑24小时,把所有的信号延迟、动作重叠时间、间隙余量全测一遍,记在调试日志里。别等量产了再调,那时候停线一分钟的损失,比你调试多花两天的成本高100倍。
