2026-11-17 17:46:17 分类:机械设计
一、先别急着编程序,看看机械手在等谁
上周实训,我把一台小型自动化加工单元推到教室中间。数控铣、桁架机械手、料仓、翻转台、气动夹具,本来想让学生半天跑通。结果呢,自动循环一开,机械手从料仓取完件,停住。不往夹具放。学生说程序里有延时。我让他们别盯屏幕,盯传感器。料检测有信号,夹具定位销没退到位。机械手在等互锁条件。
说实话,这个卡点每届都出现。不是学生不会编程,是他们把加工单元当成单机拼盘。机床是机床,机械手是机械手,料仓是料仓。可到了自动化加工单元里,动作顺序本身就是设计对象。谁先动,谁等谁,谁给谁让位,得在图纸阶段就定。等编程序时再补,往往补出干涉。
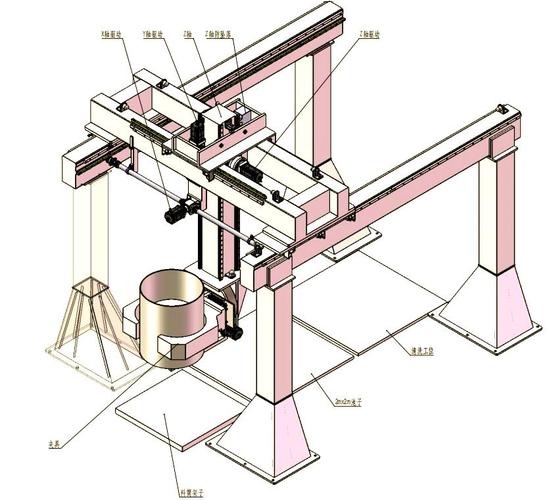 教学用自动化加工单元桁架机械手上下料布局图
课上有学生问我,老师,这不是电气控制的事吗。我说,机械设计跑不掉。传感器装哪,挡块留多大,气缸行程够不够,机械手抓件时工件会不会被夹具挡住,全是机械接口。接口没留好,控制只能绕。绕到最后,节拍就崩。
二、夹具设计:夹住就行?学生最容易在这里翻车
夹具那部分,学生最初画得挺快。定位块、压板、气缸,连夹紧力也算。然后交图。可一到单元联调,问题来了。机械手放件高度跟夹具开合时间对不上。放低了会撞,放高了工件没坐实。这个取舍很烦。
我让他们做小推演:定位用一面两销,还是三面可调?一面两销刚性好,清屑麻烦。三面可调适应毛坯差,重复定位精度又容易掉。没有标准答案。得看毛坯来料、换型频率、节拍要求。机械设计不是算完就完,要把使用场景塞回结构里。
设计节拍不等于单机最短时间,而是瓶颈工位的稳定输出。
这句话后来被他们写进报告。也对。自动化加工单元追求的是稳定流,不是单个动作秀速度。夹具开合慢一点,但每次都能确认到位,可能比快那零点几秒更值。
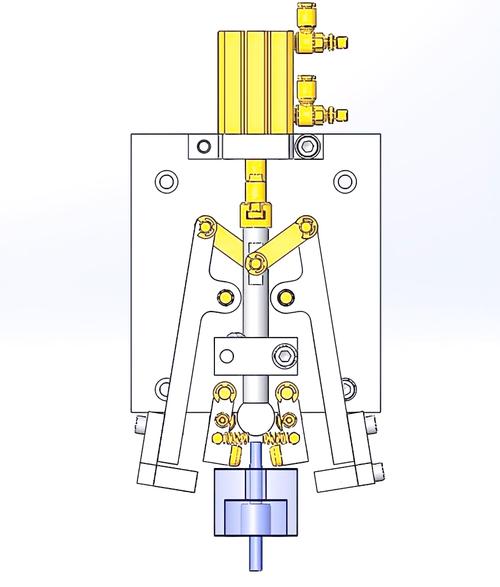 数控加工中心自动化夹具定位销与夹紧机构示意图
三、从一次漂亮但卡料的失败说起
 三、从一次漂亮但卡料的失败说起
上学期课程设计,一组学生做料仓。外形真漂亮。铝合金型材,亚克力挡板,还加灯带。演示时,前几个工件顺利,后面卡住。原因不复杂:料仓底板有毛刺,推料时工件划伤,位姿偏了。机械手抓空,报警。他们很懊恼。我没直接给方案,只问:料仓在单元里到底管什么?储存,排序,还是给机械手一个确定位姿?
他们一开始说储存。我说,如果只是储存,可以简单。可它还要把工件交到机械手能抓的位置。那底板、侧挡、推料机构、缺料检测,都得围绕确定位姿做。后来他们把底板换成带耐磨条的阶梯板,侧挡改可调,灯带拆了。第二次运行,稳多了。
这让我反思。自动化加工单元的教学,不能只让学生搭出来。得让他们经历一次看起来能跑、其实不稳的单元。失败比一次演示成功更能把约束逼出来。
还有个常被漏掉的事:检修空间。把电机、减速器、拖链塞得满满当当,看着紧凑。可换一次同步带要拆半个单元。我让学生用手指模拟扳手。伸不进去,就重画。异常恢复也一样。断电后料在夹具里、机械手在半空,怎么回原点。这个流程要在手动模式里留。没留,现场很难受。
四、我改课的几个动作,还在试
现在我不先讲定义。先放一段故障视频,三五分钟。然后发任务书:两人一组,机械结构一人一版,控制时序交换检查。关键不是画多细,是让别人看懂动作顺序。课上留一个互锁清单练习:机械手、夹具、料仓、防护门、主轴、排屑器,谁跟谁互锁。写不出来,说明还没真懂单元。
评价也调了。不只看最终演示,还看换型时间、异常恢复记录、检修可达性。 这些指标不热闹,但更像现场。
学生反馈挺直接。有人说,以前觉得自动化就是编程,现在知道机械结构不给出确定位姿,程序再花也没用。也有人吐槽,这课太磨人,一个传感器位置能耗一下午。我接受。机械设计本来就是在小地方来回磨。磨到某天,他们看到一台自动化加工单元,不再只看到机械手在动,而是看到动作之间的等待、让位和确认。那就够了。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:自动化加工单元课堂复盘:节拍崩了,真不是程序慢?
文章链接:https://www.yqhljx.com/list_9/5948.html
