
一、卡料不是机械故障,是接口没谈拢
先别急着骂光电。学生本能反应是换传感器,换高精度激光的。我让他们把料箱拿开,手动放,记录三个位置:入口、过渡板、顶升位。奇怪,入口和顶升位都稳,就在过渡板前后歪。拆开看,滚筒线跟顶升台之间有一条缝,缝上面盖了一块薄铁皮。铁皮被踩变形了。料箱前轮压过去,一边沉、一边翘。光电装在前端,看到的是翘起来之后的箱角。你要说这是机械故障?也算。但更深一层,是输送接口没有定义交接条件。过渡板要多厚,怎么固定,谁来保证它不被踩,维护时怎么换,这些没写进任务书。学生默认“装上去就行”。可机械设计里,很贵的一句话就是“装上去就行”。我让他们补一份接口卡:上游输送线给下游什么状态?料箱到位信号从哪来?光电检测的是箱体还是载具?顶升机构上升时,上游滚筒还转不转?别小看这几条。写不出来,现场就靠猜。猜对了是运气,猜错了是撞机。二、把“智能”拆成能验收的笨动作
今年课程设计,我没再让学生上来就画AGV和立体库。任务改成:用旧铝型材、二手滚筒、一个顶升移载、两个光电、一个扫码器,搭一个A到B的转运闭环。听起来很土,对吧。可智能物料转运系统的核心,从来不是堆设备。是让物料在正确时间到达正确位置,出错时还能体面地停下。我把动作拆成七步:来料检测、定位、顶升、横移、放下、确认、返回。每一步只问三件事:谁触发,谁执行,怎么证明完成。学生一开始嫌烦。他们更想调调度算法。我问,算法知道料箱卡了半截吗?知道顶升没到位吗?知道扫码器因为反光读重了吗?不知道。那先把笨动作跑通。 比如顶升移载。四个导柱,一只气缸推。空载很顺。放上料箱,偏载,导柱开始别。学生改双气缸,加同步连杆。还是偏。为什么?安装底座是拼的,平面度靠肉眼看。气缸速度没节流,一边快一边慢。同步连杆有间隙,推起来像平行四边形。这里没有玄学,就是刚度、间隙、速度匹配。后来他们用塞尺测底座缝隙,用水平仪打机架,给气缸加节流阀,先慢后快。卡顿少了。可是新问题来了:慢速时,节拍不达标。看,设计永远在约束里打架。这不是坏事。课堂上更怕的不是打架,是学生以为没有约束。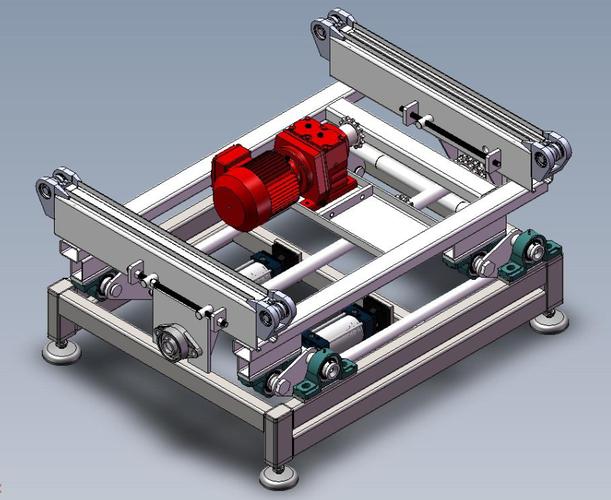
三、学生卡在顶升移载那一刻,我才发现课程顺序错了

四、复盘:把系统课当接口课来上

