上周三下午,实训室。那台六轴协作机器人被学生拆到小臂关节。桌上垫片多出来四个,螺母少了两个。有人举手:“老师,这个垫片方向有讲究吗?”我没答,让他翻装配图。他翻了两页,说图里没标。好,这就是我想让他们撞上的墙。
机械设计课讲协作机器人,很容易滑进机器人学的轨道:DH参数、雅可比、轨迹插补。不是说这些没用。可学生毕业去集成商、去非标设备厂,先碰到的往往是另一类问题——关节能不能拆,线束怎么走,碰撞之后要不要停机,末端工装换型要几分钟。
先别急着讲运动学,把关节模组塞回学生手里
我现在的头一节实训,不碰代码。发内六角,发扭力扳手,发一张空白记录表。拆。
拆到谐波减速器那层,学生会停住。他们见过电机,见过编码器,但很少同时看到制动器、力矩传感器、交叉滚子轴承挤在一个关节里。有个男生嘀咕,这么小的地方塞这么多东西,设计的人不烦吗?烦。但协作机器人就得这么干。
协作机器人的设计门槛,不在“能按程序走到点”,而在“它知道自己在被碰,并且知道该用多大力回应”。这句话写在黑板上。学生抄完,还是懵。正常。
我让他们做一个很土的估算:末端负载 3 kg,臂展 600 mm,腕部关节静止时受多大扭矩?有人直接 F×L,算出 17.6 N·m 左右。然后我让他看厂商样本里那个关节的额定扭矩。他不说话了。安全系数、峰值扭矩、频繁启停的均方根扭矩,全得考虑。手算不精确,但能让他知道,结构设计不是把三维模型画满就完事。
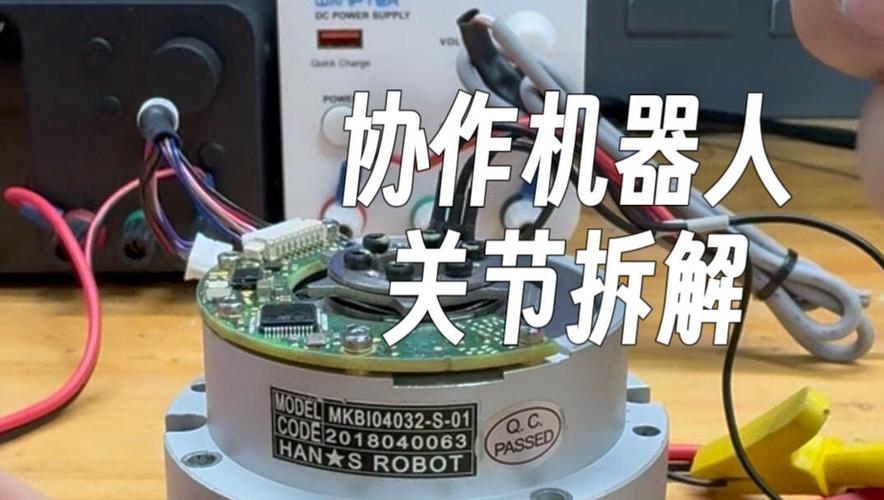
还有一个卡点:走线。学生画臂体时,喜欢把内部掏空,说“线从里面走”。我问,线怎么从关节旋转轴穿过去?要不要留弯曲半径?维修时抽得出来吗?他们愣住。后来有组把线束画成一条直线,穿过三个旋转关节。仿真里没事。实物装配时,臂一弯,线被拉紧。那组学生自己笑了,说像给机器人做了个“神经拉伤”。
拖拽示教很酷,但刚度、配线和失效顺序才是暗线
学生喜欢拖拽示教。手抓着协作机器人末端,轻轻一拉,它跟着走。感觉像在牵一只温顺的大狗。这种直观体验很好,但容易掩盖背后的机械问题。
我通常会加一个小实验:末端挂 0 kg、1 kg、2 kg 三种负载,让学生拖。手感不一样。为什么?重力补偿算法在调,关节伺服在出力矩。机械设计能做什么?降低臂体惯量,提高关节刚度,减少线束拖拽。这里没有单一答案。
有学生问,那我把臂体做得越轻越好?我说,轻到一定程度,刚度掉,振动上来。协作机器人不是赛跑。它要稳定地停在人旁边。你让它抖,工人先怕。
失败复盘也发生过。前年有个课程组,腕部法兰用 PLA 打印。静态挂载测试过了,反复启停一下午,裂了。断口在螺栓孔旁边。不是 PLA 一定不行,是层间方向和应力集中叠加。后来他们换成尼龙,加金属嵌件,孔边加圆角,螺栓预紧也重新算。这个改进不高级,但很机械。

我更愿意把这类失败留在课堂里,而不是留给客户现场。课程项目允许试错,但必须写清失效模式:是断裂、松脱、干涉,还是线束疲劳。写不出来,说明还没真正理解自己的设计。
课程项目别做成“拼一台”,更像“签一份维护合同”

后来我把期末项目改了。不再只给功能需求,比如“设计一个协作机器人末端快换工装,能抓取 500 g 的电机壳体”。我加了一页“维护剧本”。
剧本很短:假设编码器线断了,假设气路接头漏气,假设操作工误碰撞后末端偏移。你们的设计,几分钟能恢复?需要拆几颗螺丝?要不要重新标定?学生在答辩时被问得最惨的,不是抓取力够不够,而是“这个盖板拆下来之后,能不能不拆整个腕部”。
有个组的快换方案用了钢珠锁紧,结构紧凑,看着漂亮。我让他们演示误操作:末端侧向撞一下。钢珠卡死,取不下来。他们回去改,加了弹簧复位和防转销。第二次演示,还是卡。第三次才把公差和导向角做对。这个过程很磨人,但比在报告里写“本设计具有较高可靠性”有用。
工具链也值得说。CAD、运动仿真、有限元,学生都愿意学。可别被软件带跑。一个螺栓的预紧力,一个销轴的剪切面积,手算校核仍然值得保留。仿真能告诉你哪里红,不能替你决定哪里该保守。
我后来把评分表改了三处
头一处,交三维模型不够,必须交装配顺序说明。哪怕一页纸。先装什么,后装什么,哪个方向进,哪个方向锁。学生被迫想拆装。写完才发现,有些结构理论上成立,装配时扳手伸不进去。
第二处,安全回路单独打分。急停、限位、使能装置、碰撞检测后的停止策略,不能只写在“安全注意事项”里。协作机器人离人近,安全不是附录。
第三处,增加“误操作演示”。同组人故意撞一下、拉一下、拔一下。看设计是否容易坏,坏了能不能恢复。有学生吐槽,说老师你这是刁难。我承认。但协作机器人进产线,细节就是安全,安全就是细节。这话有点绕,意思不绕。
学生反馈也很有意思。有人说,拆装记录比画图累。有人说,答辩时终于能说出“为什么这里用交叉滚子轴承,不用深沟球”。还有人问,老师我们能不能把课程项目做成真的末端工具,拿去给自动化实训台用。我说可以,但先过维护剧本那一关。
下课时,那个最早问垫片方向的学生把关节装回去了。桌上还剩两个垫片。他看着我。我说,多了两个,说明预紧和间隙你还没对上。他笑,说那我明天再拆。可以。机械设计很多时候就是这样,拆了装,装了拆。协作机器人也不例外。
